1. 人型バブルへの冷徹な疑念——なぜ「車輪と双腕」に賭けたのか
米テスラのOptimus、Figure AI、そして宇樹科技(Unitree)の二足歩行ロボットG1に至るまで、世界のテック界はいま「人型ロボット(ヒューマノイド)」の熱狂に包まれています。
ステージ上で華麗にバク転を決め、ランウェイを歩く二足歩行ロボットのプロモーションビデオは、数億回の再生回数を稼ぎ出し、ベンチャーキャピタルから巨額の資金を吸い上げています。しかし、きらびやかな映像から一歩離れ、世界中のロボティクス研究室や工場のバックヤードに足を踏み入れると、そこには冷徹な「現場の物理的現実」が横たわっていました。
「ロボットが作業現場で本当に価値を発揮するために、いま本当に二本の足が必要なのか?」
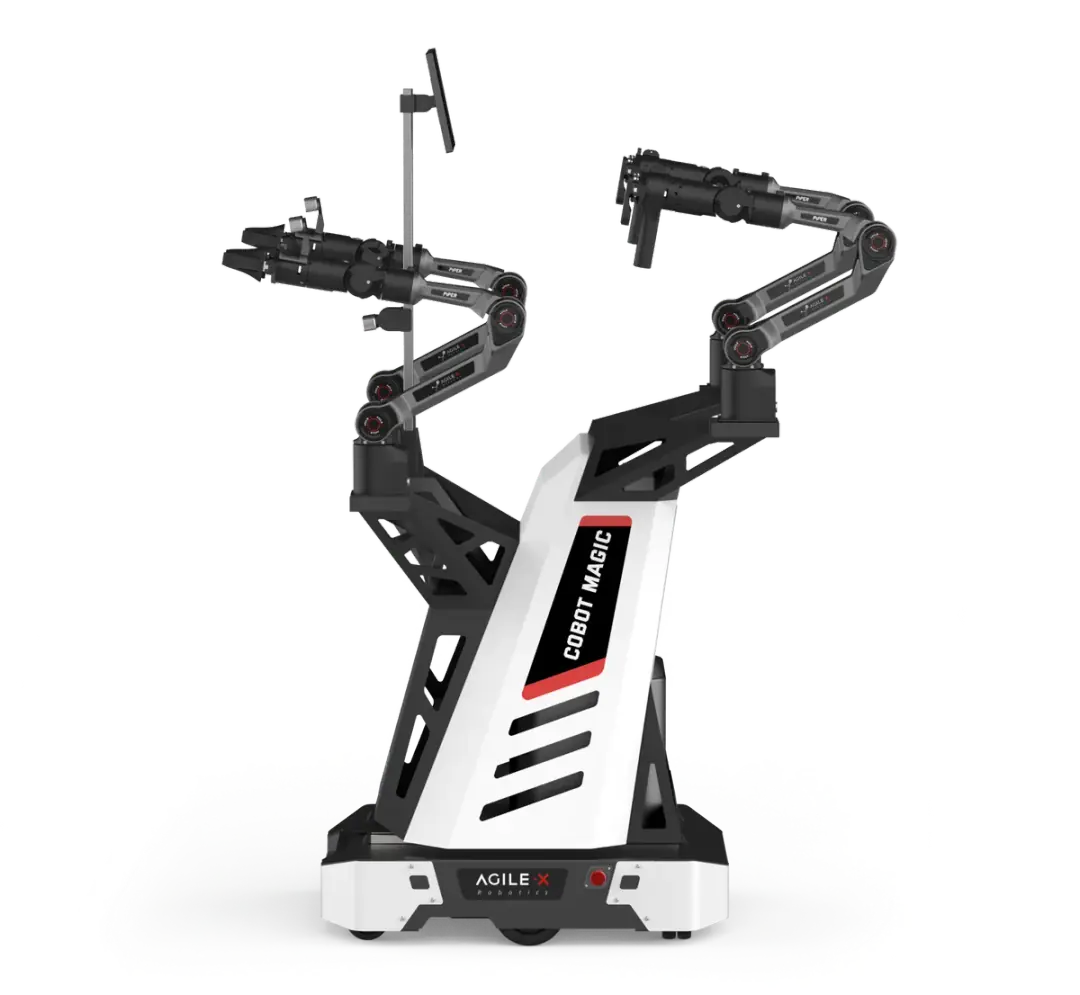
この根本的な問いを突きつけたのが、2024年初頭に世界中のAI研究者を震撼させた米スタンフォード大学の論文「Mobile ALOHA」でした。研究チームが公開した動画の中で、ロボットはエビのソテーをフライパンで炒め、エレベーターに乗り込み、散らかった部屋のクッキングペーパーをゴミ箱に捨てていました。そこに登場したのは、数千万円もするきらびやかな二足歩行ロボットではなく、「市販の電動車いす用台車に、2本のロボットアームをボルト締めした泥臭い移動ロボット」だったのです。
身体性AI(フィジカルAI)の真のボトルネックは、「歩くこと」ではなく、「人間が手作業で行っている無数の複雑な動作データを、いかに安価かつ大量に実機から収集できるか」にある——このパラダイムシフトを誰よりも早く見抜き、商用量産プラットフォームへと昇華させたのが、中国・東莞のロボティクス新興企業、松霊機器人(AgileX Robotics)です。
実用化を阻む構造的トレードオフ
- 莫大な調達コスト:1台あたり1,500万〜3,000万円。大学研究室でも複数台の導入は極めて困難
- 頻繁な転倒と破損:強化学習の試行錯誤中に転倒し、高価な減速機やセンサーが一瞬で粉砕
- データ収集の非効率:人間によるリアルタイムの遠隔操縦(テレオペレーション)が困難で学習データが溜まらない
実用重視の車輪+双腕アーキテクチャ
- 現実的な導入価格:自社製アーム「PiPER」を組み込み、数百万円規模でフルセットを即座に導入可能
- 転倒ゼロの圧倒的安定性:平坦な床面を低重心台車で滑走し、両腕の精密な協調タスクに計算資源を100%集中
- マスタースレーブ遠隔操作:人間が専用コントローラを握って動かすだけで、数万件の模倣学習データを高速蓄積
人型神話に踊らされることなく、「まずは車輪の上に、誰もが買える双腕を載せる」という逆張りの第一性原理を貫いた創業者・魏基棟(ウェイ・ジードン)。彼のエンジニアリング哲学は、いかにして形作られたのでしょうか。
2. 大疆のDNAと松山湖の挫折——「足回り」を共通プラットフォームにした逆転劇
松霊機器人の歩みは、ドローン世界的覇者・DJI(大疆創新)の聖地である東莞・松山湖のロボット産業基地(XbotPark)と不可分に結びついています。
創業者兼CEOの魏基棟は、かつてDJIの上級研究開発マネージャーを務め、中国全土の理工系学生が熱狂する巨大ロボット競技会「RoboMaster」の初代従業員(社員番号1番)として大会の立ち上げに奔走した筋金入りのエンジニアです。香港科技大学の李沢湘(リー・ゼーシャン)教授が率いるXbotParkのインキュベーションを受け、2017年に東莞で創業しました。
しかし、彼らのスタートアップとしての歩みは決して順風満帆ではありませんでした。創業当初、彼らが命運を賭けたのは「立体駐車場向けの自動駐車AGV」でした。
重たい乗用車をミリ単位で持ち上げて立体パレットに格納する巨大AGVの開発に数千万元の開発費を投じましたが、自治体や不動産デベロッパーの意志決定サイクルは極めて遅く、実証実験ばかりが続いて売上は一向に立ちませんでした。手元資金は底をつきかけ、社員への給料未払いの危機に直面する中で、魏基棟は自問自答を繰り返しました。
「自分たちが本当に世界で勝てるコアコンピタンスは何なのか?」
その時、魏基棟の脳裏をよぎったのが、RoboMaster時代から国内外の大学研究室を見て回る中で感じ続けていた「ロボット開発現場の不条理な非効率」でした。
世界中の大学や研究所のエンジニアたちは、自動運転や画像認識の最先端AIアルゴリズムを研究したいはずなのに、研究時間の80%を「鉄パイプを溶接して台車を作り、モータードライバーのCAN通信ノイズに悩み、サスペンションのガタつきを直す」という泥臭い足回りの車体設計に浪費していたのです。
2019年、松霊機器人は立体駐車場の夢を潔く清算し、全地形対応のオープンソース移動ロボットシャーシ「SCOUT(スカウト)」を発表しました。
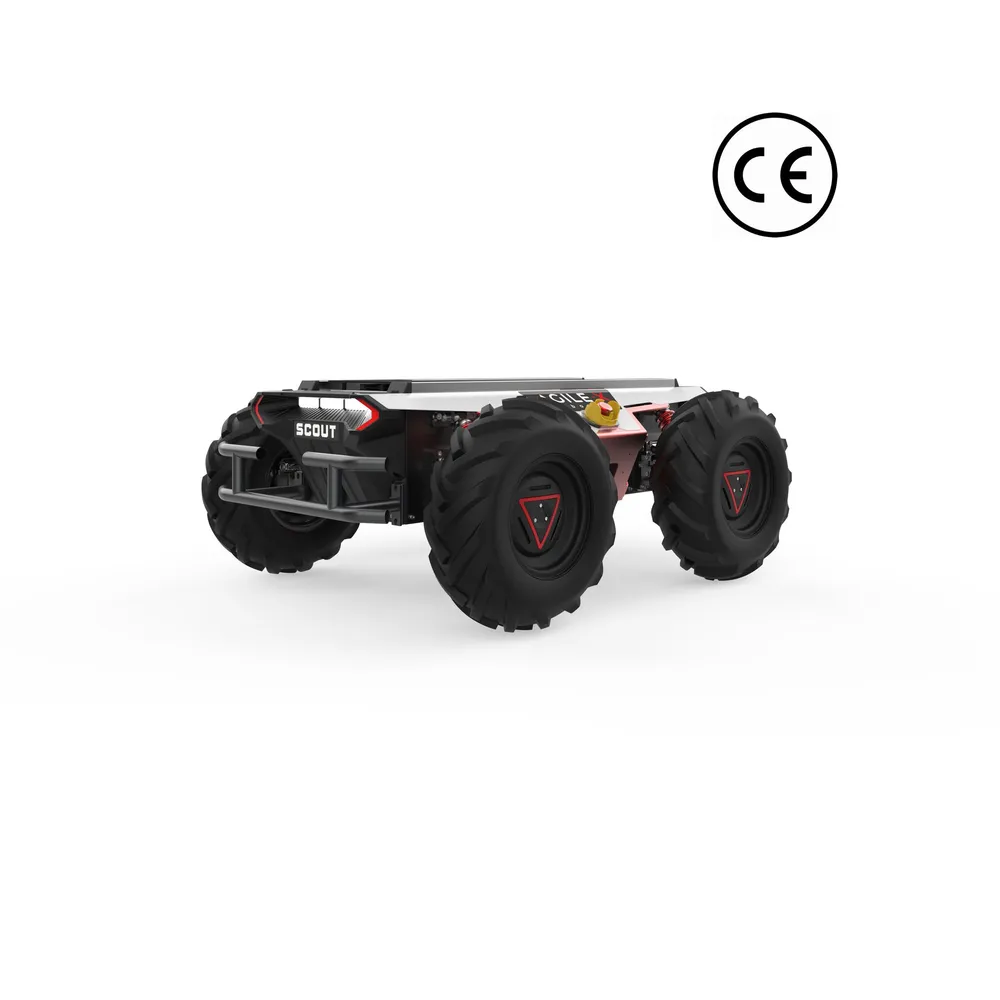
四輪独立懸架のダブルロッカーサスペンション、強固なアルミ合金防滴防塵ボディ、そしてノートPCからUSBやCANバス一本で接続できるROS/ROS2オープンソースSDK。箱を開けて電源を入れれば、5分後には自作のSLAM(自己位置推定と環境地図作成)コードで自律走行を開始できる——この圧倒的な開発効率の向上が、瞬く間に世界の研究者の心を掴みました。
さらに同社は、全地形対応クローラー型の「BUNKER」、狭小空間用の「TRACER」、教育向けの小型自律走行車「LIMO」など、移動ロボットの足回りを網羅する製品群を次々と投入。日本市場でも、ロボット商社のテックシェア(TechShare)が正規代理店となり、東京大学、京都大学、早稲田大学、東北大学などのトップ研究室から、トヨタやソニー、パナソニックの研究開発部門へと急速に浸透していきました。
同時に、この過酷な屋外移動プラットフォームで培った足回りの技術は、魏基棟が主導してスピンアウトさせた家庭用スマート芝刈り機「Mammotion(庫犸動力)」へと受け継がれ、欧米の庭園市場で大ヒットを記録することになります。
RoboMaster立ち上げメンバーの魏基棟が率いる。初期は立体駐車場用AGVに挑むも、商用化サイクルの遅さに直面して手元資金が枯渇する危機を経験。
世界中の研究者が抱える「足回り開発の車輪の再発明」を打破。ROS/ROS2を標準サポートする移動台車として世界30カ国以上の学術機関へ普及。
移動ロボットのプラットフォーマーとしての地位を固め、家庭用芝刈り機ブランド「Mammotion」をインキュベート。グローバル展開を一気に加速。
スタンフォード大のMobile ALOHAの熱狂を受け、40万円台の独自アーム「PiPER」と移動台車を統合した即納パッケージを商用化。AIデータ収集のデファクトへ。
こうして「世界のロボット開発者の足回りを牛耳る」プラットフォーム企業へと成長した松霊機器人の前に、2024年、生成AIとロボティクスが融合する歴史的な地殻変動が訪れたのです。
3. 40万円アーム「PiPER」とMobile ALOHAの量産化——研究室のデータを買い叩く生態系
スタンフォード大学が公開したMobile ALOHAのシステム構成図を見た魏基棟は、即座に自社の開発チームを招集しました。
「これは、我々が培ってきたサプライチェーンと技術のすべてを注ぎ込むべき瞬間だ」
スタンフォードの研究チームが自作したオリジナルのMobile ALOHAは、確かに革新的な論文成果でしたが、ハードウェアとしては極めて脆弱な「手作りプロトタイプ」でした。アームの固定具は3Dプリンターで出力された樹脂パーツで留められ、配線はインシュロック(結束バンド)で束ねられ、使用されていた市販のホビー用ロボットアーム(ViperX)は、連続で数十時間の遠隔操作を行うとモーターの熱ダレやギアの摩耗でガタが生じていました。
世界中の大学やAIスタートアップがMobile ALOHAを追試しようと部品を買い集めようとしましたが、納期は数ヶ月待ち、組み立てとキャリブレーションには熟練工の手作業が必要でした。
そこで松霊機器人が放ったのが、商用化完成品としての「Cobot Magic」です。
Cobot Magicは、松霊の薄型差動AGV「TRACER 2.0」を移動ベースに据え、天板には昇降可能な剛性アルミフレーム、深度カメラ(Intel RealSense)、マスタースレーブ遠隔操作アーム、そして自社開発の6自由度超軽量協働アーム「PiPER(パイパー)」を2基標準搭載しました。
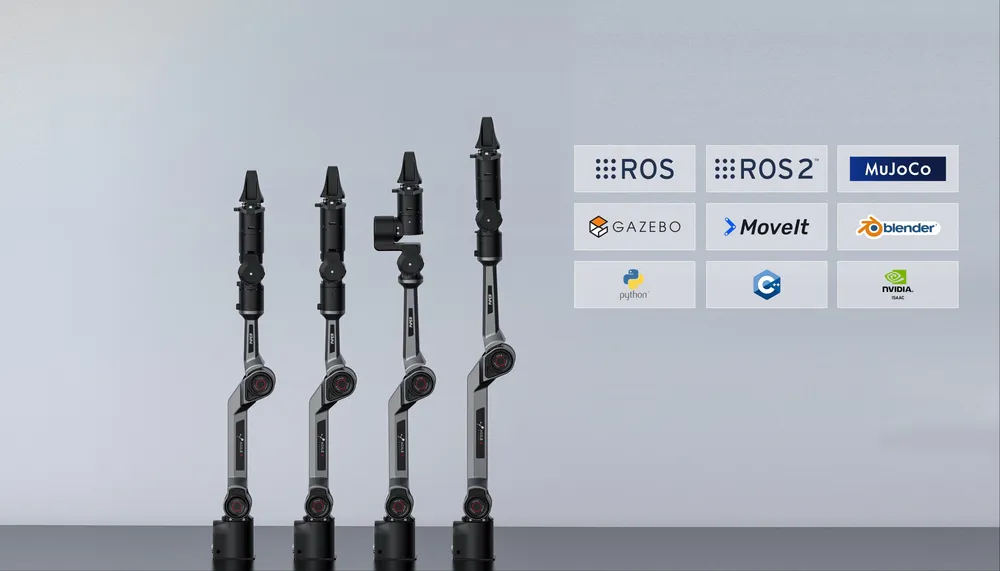
特に業界に衝撃を与えたのが、アーム単体「PiPER」の圧倒的な価格破壊力でした。
ファナックや安川電機、デンソーウェーブ、あるいはデンマークのユニバーサルロボット(UR)といった既存の大手協働ロボットは、アーム1本だけで300万〜500万円の予算が必要です。大象機器人(Elephant Robotics)のmyCobotは8万円台と安価なものの、可搬重量が250gしかなく、重たい調理器具や工具を持つことはできませんでした。
これに対し、PiPERは自重4.2kgの軽量アルミニウム合金ボディでありながら、最大可搬重量1.5kg(アーム最長時でも約1kg)を確保。そして日本国内の正規実勢価格は、TechShareの発売記念キャンペーンで398,000円(税別・約40万円)という、産業用アームの10分の1以下の価格を実現したのです。
「物理世界のAIに必要なのは、見世物の二足歩行ではなく、壊れるまで酷使できる頑丈で安価な両腕だ」—— 魏基棟(AgileX Robotics創業者兼CEO)
Cobot Magicの最大の強みは、人間が背後からマスターアームを両手で握って動かすだけで、スレーブアームがミリ秒単位の低遅延で追従し、その時の関節角度、把持力、複数台の車載カメラからのRGB-D映像をすべて同期させてHDF5やLeRobot標準フォーマットで自動保存できる点にあります。
Diffusion Policy(拡散方策)やACT(Action Chunking with Transformers)といった最先端の模倣学習アルゴリズムを用いれば、人間が50回〜100回程度実機を遠隔操縦して見せるだけで、ロボットは「引き出しを開けて薬を取り出し、箱に詰める」といった作業を自律的に学習します。
| 比較項目 | スタンフォード大学 原型Mobile ALOHA | 松霊機器人 Cobot Magic | 一般的な人型二足歩行ロボット |
|---|---|---|---|
| 推定導入コスト | 約500万円(自作工数を除く部品代) | 数百万円(完成品即納パッケージ) | 1,500万〜3,000万円以上 |
| ハードウェア構造 | 3Dプリント樹脂ブラケット+結束バンド | 一体成形アルミ合金フレーム+産業用板金 | 40自由度超の関節+高出力アクチュエータ |
| 移動メカニズム | 車いす用市販モーターベース | 産業用差動AGV「TRACER」(低重心) | 二足歩行脚部(常時アクティブバランシング) |
| アーム部(PiPER) | ViperX(ホビー用サーボモーター) | 自社製高耐久ブラシレスサーボ(約40万円) | 独自トルク制御関節(1軸数十万円) |
| データ収集容易性 | 配線トラブルが多くキャリブレーション頻発 | マスタースレーブ連動で即座にデータセット化 | 全身の遠隔操作スーツが必要で極めて困難 |
| 転倒リスク | 低い(平坦地) | ゼロ(超低重心設計) | 極めて高い(試行錯誤で頻繁にクラッシュ) |
この「届いたその日からAIの学習データを回せる」実用性の高さゆえに、Cobot Magicは発表直後から世界50以上のトップ大学や自動運転・大規模言語モデル企業のフィジカルAI(身体性AI)開発チームへと飛ぶように売れていきました。
4. 研究室特需の限界と現場配備の泥沼——低価格ハードウェアが突き当たる「次の一手」
しかし、研究室での熱狂的な支持の裏側で、松霊機器人はスタートアップとしての「構造的な市場の壁」と冷厳に向き合わざるを得なくなっています。
最大の課題は、「学術・研究開発市場(R&D市場)の絶対的なパイの小ささ」です。
世界中の大学研究室やAI研究所がCobot MagicやPiPERを買い求めたとしても、学術機関が1つの研究室で導入する台数はせいぜい1台から3台に過ぎません。パソコンやスマートフォン、あるいは家庭用ロボット掃除機のように「数万台・数十万台の量産効果」が効く世界ではなく、数千台規模で市場が飽和してしまう宿命を背負っています。
さらに、平坦で整えられたオフィスの床や研究室のカーペットから、一歩「現実の工場や商業施設」へ足を踏み出そうとした瞬間、車輪型双腕ロボットは冷酷な環境的障壁に直面します。
日本の古い工場や物流倉庫には、至るところに配線ダクトの盛り上がり、油汚れによるタイヤのスリップ、そして数段の階段が存在します。「車輪+双腕」という構成は、平坦な床面では二足歩行に対して圧倒的なコスト優位性を持ちますが、「段差を乗り越えられない」という物理的制約からは逃れられません。
だからこそ、シリコンバレーや中国の競合他社は「階段を登れる二足歩行や四足歩行」へと夢を託しているのです。
このジレンマに対し、松霊機器人は二足歩行への安易な鞍替えではなく、「足回りの多様化と泥臭い産業現場への潜行」という現実解を選ぼうとしています。
同社がすでに確立している四輪駆動のSCOUTや、悪路をキャタピラで踏破するBUNKERの上に双腕マニピュレータを搭載し、高圧変電所の定期点検、石油化学コンビナートのバルブ開閉、農業ハウスでの収穫といった「人間が入りたくない危険な屋外の現場」へと泥臭くアームを送り込み始めています。そこでは、大学の研究者が喜ぶ洗練されたPythonコードだけでなく、IP65/IP67の防塵防水規格、防爆認証、そしてマイナス20度から50度までの連続稼働に耐えうる産業用としてのタフネスが試されます。
人型ロボットがステージ上で踊り、夢の未来を語るその足元で、松霊機器人は東莞のサプライチェーンを武器に、40万円のアームと頑丈な台車を世界中のエンジニアの手へ淡々と送り届け続けています。
「未来の知能を作るための、今日の現実的な道具」を誰が供給するのか——きらびやかな二足歩行ブームの陰で、真のフィジカルAI(身体性AI)革命を足元から支えているのは、中国製造業の底力と徹底した実用主義が産み落とした、この泥臭い車輪と双腕のアセンブリなのかもしれません。
参考資料・情報元
- [一次情報] AgileX Robotics(松霊機器人)公式ポータル・製品仕様アーカイブ
- [一次情報] TechShare株式会社:双腕モバイルマニピュレーター「Cobot Magic」製品技術仕様
- [一次情報] Stanford University: Mobile ALOHA - Learning Bimanual Mobile Manipulation with Low-Cost Whole-Body Teleoperation
- [一次情報] 36Kr:松霊機器人が1億元のAラウンド調達完了、紅杉中国・五源資本が出資
- [一次情報] TechShare:超軽量6軸ロボットアーム「PiPER」国内販売開始リリース
コメント
...