動画共有アプリを開けば、人間そっくりの二足歩行ロボットが軽快にバク転を決め、カンフーの型を披露し、障害物を華麗に飛び越える映像が数百万回の再生を叩き出す。世界のベンチャーキャピタルが数十億ドルを投じ、テスラの「Optimus」から中国新興の宇樹科技(Unitree)に至るまで、業界は競うように「人間の完全な模倣」を誇示してきた。
だが、華やかなショーカーニバルの舞台から一歩、自動車の溶接ラインや半導体のクリーンルーム、精密電子機器の受託製造(EMS)工場へ足を踏み入れると、その熱狂は残酷な冷笑に変わる。
「あんな不安定な二足歩行ロボットが、油の浮いた床で転倒してみろ。数億円のシリコンウェハーが一瞬で砕け散り、生産ライン全体が丸一日止まる。我々が求めているのはサーカスの曲芸師ではない。24時間絶対に倒れず、寸分違わず部品を掴み続ける労働力だ」
中国の製造現場を預かる工場長たちのこの冷徹な本音に、誰よりも早く呼応した人物がいる。米マイクロソフト西雅図本社で研究員を務め、小鵬汽車(XPeng)およびOPPOで首席科学者を歴任した郭彦東(Yandong Guo)博士だ。
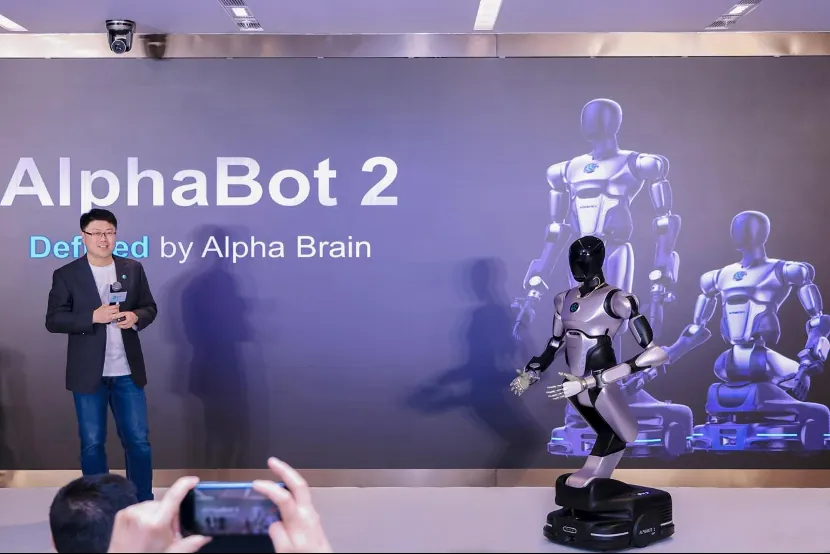
彼が率いる深セン発のフィジカルAIスタートアップ「智平方科技(AI² Robotics)」は、業界の流行だった二足歩行を真っ向から拒絶した。代わりに生み出したのが、昇降・屈曲可能な腰部機構と全方向車輪ベース、そして高度な双腕を融合させた作業ロボット「AlphaBot 2(愛宝2)」である。
なぜ、先端AIとロボティクスの最前線を知り尽くした天才エンジニアは、世間が熱狂する「人型の脚」を切り捨てたのか。そして、自社開発の全身VLA(視覚-言語-行動)基盤モデル「GOVLA」を掲げて工場へ乗り込む彼らの前に立ちはだかる、過酷なコスト回収と信頼性の壁とは何か。
1. 「二足歩行の呪縛」を解いた自動車・スマホ量産の経験
郭彦東の経歴は、典型的な大学発ロボット研究者とは大きく異なる。清華大学から米パデュー大学へ進んで博士号を取得し、マイクロソフト本社でコンピュータビジョンの先端研究に従事した後、彼が身を置いたのは小鵬汽車の自動運転チームとOPPOのハードウェア開発部門だった。
数億台のスマートフォンを寸分の狂いなく組み立て、過酷な公道を走る電気自動車(BEV)を月産数万台規模で量産する――。その修羅場を経験した郭彦東の骨の髄には、「量産設計(DFM:Design for Manufacturing)」と「極限の投資対効果(ROI)」への強烈なリアリズムが刻み込まれていた。
2023年4月に智平方を創業した当時、中国ではChatGPTの登場に刺激された「人型ロボットバブル」が沸騰していた。智元機器人(AgiBot)や銀河通用(Galbot)など有力スタートアップが次々と設立され、どの企業も二足歩行の歩行アルゴリズムと下肢アクチュエータの開発に巨額の資金を注ぎ込んでいた。
だが、郭彦東の目には、その熱狂が「目的と手段の倒錯」に映っていた。
- 短命なバッテリー:総電力の70%以上を「直立と歩行のバランス維持」だけに浪費し、連続稼働はわずか1〜2時間にとどまる
- 致命的な転倒リスク:油膜や配線、わずかな床面勾配で転倒し、高額な設備やワークを破損させるリスクが常時付きまとう
- 低耐荷重と高価格:重い荷物を抱えると歩行バランスが崩れるため搬送は5〜10kgが限界。下肢に高価な減速機を十数個消費する
- 6時間以上の連続稼働:低転がり抵抗の車輪移動により移動電力を最小化し、シフト交代なしで作業を継続可能
- 転倒皆無の安定性:低重心の車輪ベースで物理的な転倒を根本から排除。クリーンルームや防爆エリアでも安心稼働
- 0〜240cmの広域作業:昇降・屈曲する腰部機構により、床に置かれたトレイから頭上の高所棚まで双腕がシームレスに到達
「二足歩行という形態は、人間が階段を登ったり未舗装の山道を歩いたりするために進化した結果にすぎません。しかし、現代の先進的な工場や倉庫は、すべてフォークリフトや無人搬送車(AGV)が走れる完全なバリアフリー環境として設計されています。平坦なコンクリート床の上で、なぜ数十もの高価な関節モーターを使って危なっかしく歩く必要があるのでしょうか」
郭彦東が下した決断は明快だった。下肢の関節モーターと制御系をすべて削ぎ落とし、全方向へ瞬時に移動できる低重心メカナムホイールまたはステアリング車輪ベースへ置き換える。そして浮いた重量とコストを、上下0〜240cmを自在にカバーする伸縮腰部と、34以上の自由度を持つ高精度な双腕・センサー群へと全投入したのである。
こうして誕生したのが、産業現場での実用に照準を絞り込んだ「AlphaBot」シリーズだった。
2. 卓上デモから全身連動へ:全身VLA基盤「GOVLA」の構造
ハードウェアの形態を合理化しただけでは、従来の「台車に乗った産業用アーム」と変わらない。AlphaBot 2を従来の自動化設備と決定的に隔てているのは、頭脳として搭載された自社開発のマルチモーダル基盤モデル「AlphaBrain」、とりわけその中核を担う全域全身VLA(GOVLA:Global & Omni-body Vision-Language-Action)モデルだ。
従来のロボット制御において、業界が直面していた最大の技術的袋小路は「卓上作業の局所性」だった。GoogleのRT-2をはじめとする著名なVLAモデルの多くは、固定されたカメラの前にある机の上の物体を認識し、単一のマニピュレータ(腕)の軌道を計算することしかできなかった。
机の上のリンゴを掴むことはできても、隣の部屋の冷蔵庫まで移動して扉を開け、リンゴを取り出して戻ってくるという「移動と全身の協調」ができなかったのである。
智平方のGOVLAアーキテクチャは、人間の脳の二重過程理論(ファスト&スロー)に着想を得た二層構造を採用している。
- 遅い思考(System 2:論理的タスク分解と空間言語推論): ユーザーからの曖昧な自然言語指示(例:「トレイAの不良部品を回収し、検査ステーション3へ運んで」)を受け取り、360度全方位の視覚センサーから工場の三次元空間マップを構築。作業工程をサブゴールへと論理的に分解する。推論エンジンには、中国発の革新モデルとして知られるDeepSeekの推論アーキテクチャの知見が統合されており、複雑な例外状況下でも論理の破綻を起こさずに長文脈の作業順序を維持できる。
- 速い思考(System 1:全身の軌道計画とリアルタイム反射制御): System 2が生成したサブゴールに基づき、台車の移動速度、腰部の昇降・傾斜角度、左右2本の腕の各関節トルクをミリ秒単位で同時出力する。作業者が不意に前を横切ったり、掴もうとした部品が滑り落ちそうになったりした瞬間、上位の推論を待たずに脊髄反射レベルで動作を微修正し、接触事故を未然に防ぐ。
【従来の局所的ロボットと智平方AlphaBot 2の作業比較】
・従来のロボット:
  人間が部品をカメラの正面に配置 ➔ アームが定位置でピッキング ➔ 人間が完成品を回収
・AlphaBot 2(GOVLA搭載):
  棚の保管位置まで自律走行 ➔ 腰部を伸ばして最上段から部品を取り出し
  ➔ 検査台へ移動して治具へセット ➔ 異常があれば別ルートへ仕分け
この「空間知能+全身協調」のブレークスルーにより、AlphaBot 2は単一の作業セルに縛られることなく、複数の工程間を自由に行き来しながら柔軟に作業をこなす能力を獲得した。
3. 現場が突きつける冷酷な現実:投資回収と信頼性の「最後の一歩」
技術の先進性をどれほど誇ろうと、製造工場の現場において評価軸はただ一つしかない。「このロボットを導入して、何ヶ月で元が取れるのか」という投資回収期間(ROI)だ。
ここにおいて、智平方は中国の産業界が抱える極めてシビアな経済的現実に直面している。
- 安価な人件費の壁:深センや蘇州の工場における作業員の月給は約6,000〜8,000元(約13万〜17万円)。ロボット導入費用が200万円を超えると回収に2年以上要する
- 「95%と99.999%」の絶望的隔たり:AIモデルがデモで95%成功しても、量産工場では5%のミスでラインが停止する。不良率シックスシグマの壁は依然として厚い
- 部品の機械的摩耗:24時間3交代制でフル稼働させると、高精度な波動減速機やボールねじが発熱・摩耗し、定期的なキャリブレーションと部品交換費用が嵩む
- 高付加価値領域への特化:半導体クリーンルームや無菌医薬品製造など、「人間の立ち入り自体が汚染リスクになる」高単価な現場から優先攻略
- 標準化プラットフォーム供給:吉利(Geely)系列の晶能微電子や華熙生物といった産業界のアンカークライアントと組み、特定工程の完全自動化データを大量収集
- モジュール型保守パッケージ:腕部アクチュエータや車輪ユニットを現場で即座に交換できるモジュール設計を採用し、MTBF(平均故障間隔)の課題を緩和
現在、中国のサプライチェーンをフル活用しても、精密な力覚センサー、高トルク密度のブラシレスモーター、産業グレードのハーモニック減速機(緑的諧波など)を双腕分揃えれば、ハードウェア原価(BOMコスト)だけで数百万円に達する。これに自律走行ベースや車載グレードのコンピューティングユニット、現場ごとのシステムインテグレーション(SI)費用を上乗せすれば、1台あたりの初期導入費用は容易に400万〜600万円規模へ跳ね上がる。
月給15万円前後の熟練作業員が3交代で回っている一般的な組立工場では、ロボット1台で作業員2人分を代替できたとしても、投資回収には2年近くかかってしまう。キャッシュフローを重視する中小製造業にとって、2年の回収期間は躊躇するに十分な長さだ。
さらに深刻なのが、「ロングテールの信頼性問題」である。
言語モデルであれば、100回に5回おかしな回答を出しても「愛嬌」で済まされるかもしれない。だが、自動車のトランスミッション組立や半導体ウェハーのハンドリングにおいて、100回に5回のミス(成功率95%)は壊滅的な大惨事を意味する。照明の反射角度の変化、金属パーツの微細な油膜、湿気による摩擦係数のブレ――。現場に潜む無数のエッジケース(予期せぬ例外)が、VLAモデルの認識を狂わせる。
智平方はこの壁を越えるため、吉利科技集団傘下の車載半導体企業「晶能微電子(Jingneng Micro)」やバイオ医薬品大手の「華熙生物(Bloomage Biotech)」と深く手を組み、極端に清浄度が高く環境変動の少ない「クリーンルーム搬送」「無菌薬品充填」といった領域から実戦配備を進めている。
人間が防護服を着て出入りすること自体が汚染リスクとなる環境であれば、多少初期費用が高くとも、24時間無菌環境で働き続けるロボットの経済的合理性が一気に跳ね上がるからだ。
4. 人型ロボットの「現実解」を巡る3大形態の徹底比較
工場現場への自動化機器の導入を巡り、世界の産業界では現在、大きく分けて3つの設計思想が激しく衝突している。テスラや宇樹科技が目指す「全身二足歩行ヒューマノイド」、智平方や銀河通用が推進する「車輪型・双腕複合ロボット」、そして日本のファナックや安川電機が築き上げてきた「固定式6軸産業用アーム」である。
それぞれの実力値を、現場の視点から多面的に比較してみよう。
| 比較項目 | 二足歩行ヒューマノイド(Optimus / Unitree等) | 車輪型双腕ロボット(智平方 AlphaBot 2) | 従来の固定式6軸産業用アーム(ファナック等) |
|---|---|---|---|
| 作業の柔軟性 | 高(ただし歩行バランスの制約大) | 極めて高(移動・昇降・双腕がシームレス連携) | 低(固定セル内での反復作業に限定) |
| 連続稼働時間 | 1〜2時間(自己重量維持に電力を消費) | 6時間以上(車輪走行による高い省電力性) | 24時間(有線電源による無制限稼働) |
| 転倒リスク | 常に存在(油膜や段差で転倒・破損の危険) | 皆無(低重心車輪ベースで安定接地) | 皆無(床面にアンカーボルトで完全固定) |
| 導入時の現場改修 | 階段昇降は可能だが安全確保のため広い通路必須 | バリアフリー通路があれば即日配備可能 | 安全柵の設置と専用治具の大規模ライン改修 |
| 1台あたり推定導入費 | 1,500万〜3,000万円超(高額な関節が多数) | 500万〜800万円前後(実用量産水準) | 300万〜600万円(+SIエンジニアリング費) |
| 投資回収期間(ROI) | 3年以上(現時点では実証実験段階) | 1.5〜2年(特定ハイエンド工程で成立) | 1年未満(成熟した標準工程) |
この比較から浮かび上がるのは、智平方の選んだポジショニングの巧みさだ。
日本の産業用ロボット企業が40年間にわたって極限まで研ぎ澄ませてきた「固定式6軸アーム」は、時速数メートルの猛烈なスピードとミクロン単位の超高精度を誇り、自動車のボディ溶接など決まり切った大量生産ラインでは無敵の強さを誇る。しかし、多品種少量生産が進み、製品のライフサイクルが半年単位で変わる現代の電子機器工場において、ライン変更のたびに数千万円をかけて安全柵と専用治具を組み直す旧来の手法は、足かせになりつつある。
一方で、テスラのOptimusのような「二足歩行ヒューマノイド」は、人間の住空間との完全な互換性という究極の夢を追っているが、工場の床の上で直面するバッテリー寿命と転倒リスクの壁はあまりに高く、商業的な実戦投入にはまだ何年もかかる。
智平方のAlphaBot 2は、この両者の隙間に存在する広大な空白地帯――「安全柵を撤去し、人間の隣で、工具や治具の改造なしに今すぐ働ける移動型双腕ワーカー」というポジションを、極めて現実的なコスト構造で射抜いたのだ。
晶能微電子(吉利系)
クリーンルーム内における高額シリコンウェハーケースの精密搬送および外観欠陥検査
華熙生物(Bloomage)
無菌環境下での試薬充填、自動サンプリング、コンタミネーション完全防止の全自動化
DeepSeek推論統合
長文脈タスク分解と自己修正ロジックの導入により、現場の例外発生時の自律復旧率を向上
公共・商業サービス
空港のコンシェルジュ案内や自動カフェ端末など、高付加価値な都市サービス領域への拡張
5. 「見せるAI」から「稼ぐ機械」へ:生存を賭けた淘汰の季節
2026年、中国のフィジカルAI業界は「夢を語るシード期」から「キャッシュフローを証明する淘汰期」へと容赦なく突入した。国家ファンドや大手VCによる巨額の資金注入が一巡した今、毎月数千万円のキャッシュを燃やしながら「来年には量産します」と繰り返すだけのスタートアップは、次々と資金ショートの危機に晒されている。
智平方にとっても、ここからの2年間が生死を分ける正念場となる。
同社が掲げる車輪型双腕アプローチは、確かに二足歩行勢に比べればはるかに実用に近い。しかし、その背後からは同じく車輪型双腕で北京大学発の銀河通用(Galbot)が猛追し、低価格ロボットの覇者である宇樹科技も圧倒的なサプライチェーン購買力を武器に追撃を仕掛けている。
さらに、工場現場で培われた「泥臭いデータ収集の厚み」において、数十年にわたり現場のエンジニアリングを支配してきた安川電機やファナック、あるいはキーエンスといった日本の自動化の巨頭たちが、自社の固定アームやセンサーネットワークにAIモデルを組み込んで反撃に出てくるシナリオも十分に考えられる。
「フィジカルAIの『iPhoneモーメント(真の普及点)』が訪れるまでには、まだ5年から7年の歳月が必要だ。いまハードウェアの量産ラインを立ち上げている我々は、その夜明けを迎える前に、現場で利益を生み出す実体経済の筋肉をつけなければならない」
郭彦東がインタビューで漏らしたこの言葉は、過度なバブルに浮かれる業界に対する、最も誠実な自己診断と言えるかもしれない。
二足歩行という見栄えの良い「神話」をかなぐり捨て、油と埃にまみれた工場の床に車輪を密着させた智平方。彼らが照準を合わせるのは、華麗なステージの上で拍手を浴びるAIではなく、工場の片隅で黙々とネジを回し、誰にも意識されずに世界の実体経済を支える「冷徹な生産性」の証明そのものなのだ。
コメント
...