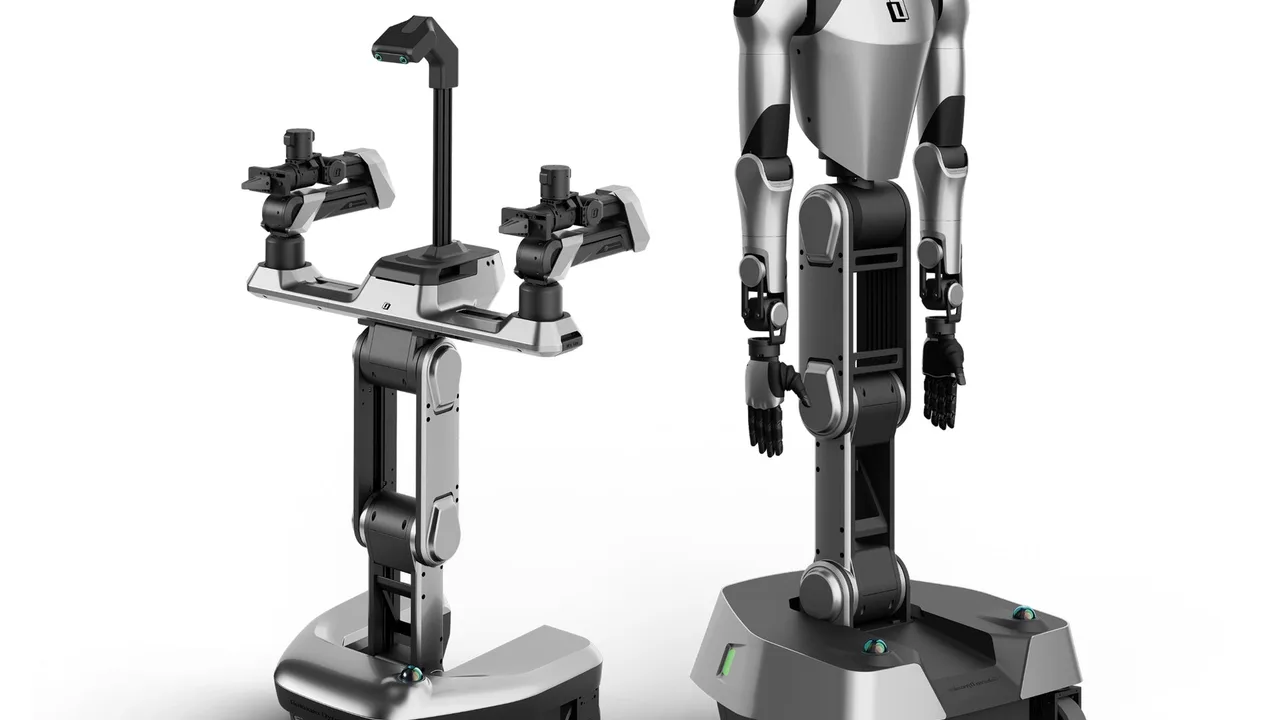
中国のテクノロジーカンファレンスに足を運べば、どこもかしこも「人型ロボット(ヒューマノイド)」のデモ一色に染まっています。金属のフレームを輝かせたロボットが軽快に歩行し、電気自動車(BEV)のドアパネルを運び、段ボール箱を棚に積み上げる。ベンチャーキャピタルは「これぞ数千兆円規模の労働力革命だ」と喝采を叫び、評価額が数十億元から百億元(約2,000億円)規模に達するユニコーン企業がわずか1〜2年の間に乱立しました。
大手自動車メーカーの溶接ラインや宇樹科技(Unitree)、智元機器人(AgiBot)がアピールする「工場での実証実験(PoC)」のニュースは、連日のようにメディアのヘッドラインを飾っています。
しかし、その華々しい熱狂の裏で、冷徹な電卓を叩く工場長たちの顔は険しいままです。
「1台数百万円から1,000万円もするロボットが、床のわずかな油膜で足を滑らせて1日3回立ち往生する。ラインが10分止まれば数百万円の損失が出る。時給数百円の熟練作業員なら寸分の狂いなくこなす作業に、なぜ壊れやすく動作の遅い汎用ロボットを入れなければならないのか」
この「工場の冷酷な算盤」と「見せかけの需要(偽のPMF:Product-Market Fit)」を誰よりも痛切に見抜き、自ら築き上げた巨大な看板を捨てて脱走した研究者がいます。清華大学クロス情報研究院(IIIS:姚期智院士が率いるエリート機関)の助教授であり、身体性AI研究室(TEA Lab)を率いる許華哲(Huazhe Xu)博士です。
彼が共同創業者兼首席科学者を務めていた星海図(Galaxea AI)は、双腕移動ロボット「Galaxea R1」シリーズを世に送り出し、設立から短期間で企業評価額100億元を突破したフィジカルAI(身体性AI)領域のトップ集団でした。ところが2026年初頭、業界全体が自動車工場の量産受注を奪い合う中、許華哲は星海図の役職を電撃辞任。新たに「破殻機器人(PokeBot)」を設立し、誰もが敬遠する「一般家庭向けの家事代行ロボット」へと針路を真逆へ切りました。
なぜ、最も資金が集まりやすい工場の自動化を捨て、靴下が散らかり、ペットが走り回り、割れやすい食器が積み重なる「最難関の家庭環境」へ潜り込んだのか。そこには、物理世界と対峙するフィジカルAIの真の突破口を見据えた、鋭利な第一原理の計算がありました。
1. 工場現場の「偽のPMF」:過酷なROIと微小な容差の罠
現在、中国や米国でヒューマノイドロボットを開発するスタートアップの大半が、最初の営業先として「自動車組み立て工場」や「電子機器受託製造(EMS)の物流拠点」を選びます。理由は単純で、企業顧客(B2B)は予算規模が大きく、政府の産業補助金も付きやすいため、短期的な売上高(ARR)をアピールして次の資金調達ラウンドを繋ぐのに都合が良いからです。
しかし、許華哲の眼に映っていたのは、産業現場が本質的に抱える「ロボット知能への拒絶反応」でした。
日本のファナック(FANUC)や安川電機、川崎重工が半世紀かけて極めてきたように、工場の生産ラインで至上命題とされるのは「ミクロン単位の絶対精度」と「平均故障間隔(MTBF)数万時間の圧倒的堅牢性」です。そこでは部品の位置も照明の明るさもミリ単位で固定された「構造化された世界」であり、柔軟な思考やアドリブを利かせる知能など1ミリも求められていません。
「知能」に対する過酷な経済的拒絶
- 容差ゼロの壁: 自動車のプレスや組付けでエラー率0.1%は致命傷。1回のライン停止で数千万円の損害が発生
- 専用機の圧倒的優位: 決まった動作なら100万円台の産業用アームのほうが10倍速く、10倍高精度に動作
- 投資回収の破綻: 高額な人型ロボットを導入しても、作業員代替の投資回収(ROI)は3年を超え、再発注が進まない
- 実証実験止まり: 「見学用・展示用」の数台を受注するだけで、数十台〜数百台の本格リピート購入が生まれない「偽のPMF」
「フィジカルAI」が真に価値を生む沃野
- 非構造化の極致: 部屋ごとに床材が異なり、衣類の形状は無限。事前のプログラミングや専用機では1ミリも対応不可
- 適度なエラー耐性: 洗濯物を畳むのに1秒遅れても、Tシャツの端が5ミリ曲がっても生命や生産ラインは止まらない
- 時間価値の直接対価: 毎日の洗濯、食器洗い、部屋の片付けという「人間の不快な家事時間」を直接買い取る明確な支払い動機
- 大規模データの宝庫: 無数の家庭で多様な物体と接触する連続データこそが、真の物理世界モデルを育てる唯一の燃料
「工場に大規模基盤モデルを積んだ高価な双腕ロボットを持ち込むのは、薪を割るためにダマスカス鋼の精密メスを使うようなものです。決まった部品を運ぶだけなら、固定式の搬送ロボット(AGV)や安価なロボットアームで事足りる。知能が必要とされない場所に知能を売り込もうとするから、どの企業も実証実験(PoC)の壁を越えられず、数千万円の赤字を垂れ流しているのです」(中国のロボット産業アナリスト)
許華哲が気づいたのは、「工場の自動化は、知能の敗北の歴史である」という逆説でした。知能を持たせない代わりに環境を徹底的に標準化し、専用ハードウェアで力技の精度を出す。それが近代工業の勝利の方程式でした。
ならば、最先端の人工知能が真に必要とされる場所はどこか。環境を規格化することが絶対に不可能な場所――すなわち、人間の気まぐれと生活の乱雑さに満ちた「一般家庭」以外にあり得ないという結論でした。
2. バークレーから清華へ:3D空間ポリシー「DP3」が生んだ手応え
許華哲のエンジニアとしての血筋は、現代のロボット工学とコンピュータビジョンが融合する最前線で培われました。
清華大学電子工学科を卒業後、米カリフォルニア大学バークレー校(UC Berkeley)へ留学。コンピュータビジョン界の世界的大家であるトレバー・ダレル(Trevor Darrell)教授の研究室で博士号を取得しました。その後、スタンフォード大学でのポスドクを経て、2021年に母校である清華大学クロス情報研究院へ着任。「清華具身智能実験室(TEA Lab)」を立ち上げました。
UCバークレー&スタンフォード:視覚と触覚の融合研究
トレバー・ダレル教授に師事し、カメラ画像だけでなく接触面の力覚や滑り覚を統合したマニピュレーション(巧緻操作)アルゴリズムを追究。物理世界とのリアルタイムな相互作用の基礎理論を構築。
清華大学TEA Lab設立と星海図(Galaxea AI)共同創業
姚期智記念講座の助教授として帰国。大学発ベンチャーとして星海図を立ち上げ、全方向移動台車と双腕を組み合わせた研究用プラットフォーム「Galaxea R1」や高動特性アーム「A1」を製品化。
3D拡散ポリシー「DP3」発表と業界のデファクト化
従来の2D画像を排し、3D点群(Point Cloud)をダイレクトに拡散モデル(Diffusion Model)に流し込む「DP3」を発表。わずか几十回の人間実演データから未知の物体操作を即座に学習するブレークスルーを達成。
星海図を離れ、家庭用ロボ「破殻(PokeBot)」を電撃設立
評価額100億元に達した星海図の首席科学者を退任。「工場のニセ需要」に別れを告げ、C端家庭の家事代行に特化した新会社PokeBotを創業。順為資本や小米(シャオミ)系ファンドから巨額資金を調達。
ロボット研究者としての許華哲の名を一躍世界に轟かせたのが、2024年に発表された「DP3(3D Diffusion Policy)」アーキテクチャでした。
当時のロボット操作AIの主流は、米Google DeepMindの「RT-2」のように、通常の2Dカメラ画像をマルチモーダル言語モデル(VLM)に入力して動作を予測する手法でした。しかし、平坦な2D画像では「奥行き」や「物体の三次元的な幾何構造」が欠落し、コップを掴もうとして空振りしたり、机の端に手をぶつけたりする物理的エラーが多発していました。
許華哲のチームが打ち出したDP3は、RGB-DカメラやLiDARから得られる「3D点群(ポイントクラウド)」をそのまま拡散モデルの入力として扱い、空間内の座標変化を直接推論する仕組みでした。この結果、わずか40〜50回の人間の遠隔操作データを見せるだけで、ロボットが未学習の障害物を避けながら、形状の異なるコップや調味料入れを正確に掴み取ることに成功したのです。
だが、この圧倒的なアルゴリズムの進化を手にした許華哲が直面したのが、「布」という物理世界の悪夢でした。
剛体(金属やプラスチックの箱)であれば、DP3を使えば高精度に把持できます。しかし、床に無造作に脱ぎ捨てられた靴下や、シワだらけのシャツ、湿ったタオルといった「変形体(Deformable Objects)」は、触れるたびに形状が無限に変化します。
「自動車のフレームをロボットに運ばせるのは、研究者にとってはすでに解かれた退屈な問題です。しかし、くしゃくしゃになった洗濯物を両手で広げ、縫い目を探し出し、綺麗に四角く折り畳む作業は、現在の世界最先端のAI研究者にとってもエベレストの頂上に等しい。これこそが、知能が知能として解くべき本当のフロンティアだと確信したのです」(許華哲の学術対談での発言)
3. 「散らかった靴下」の代償:ソフトバンクPepperの亡霊
しかし、理想を掲げて家庭へ飛び込む許華哲の前には、かつて世界のテック巨頭たちがことごとく討ち死にしていった「家庭用ロボットの墓場」が広がっています。
その最大の象徴が、2014年にソフトバンクが鳴り物入りで発表した人型ロボット「Pepper」です。孫正義氏が「愛を持ったロボット」と胸を張ったPepperでしたが、足元は車輪であり、腕には重いものを持てるトルクも繊細な指先のセンサーもありませんでした。結果として、家庭や店舗に置かれたPepperは「タブレットを胸に貼った、お喋りするだけの高価なプラスチック人形」に成り下がり、数年で埃を被って電源を切られる運命を辿りました。
PokeBot 家庭用物理AI基盤
非構造化空間での連続物理インタラクション
3D点群・空間推論エンジン
DP3を土台に、散らかった衣類や家具の隠れ(オクルージョン)を瞬時に立体補完する独自世界モデル
低バックラッシ柔軟双腕
高額な産業用減速機を排し、準ダイレクトドライブ(QDD)技術で人間の腕に近いしなやかなバックドライバビリティを実現
動的セーフティ・エンベロープ
乳幼児やペットの急な飛び出しに対し、トルクと視覚の二重ループで10ミリ秒以内に接触力をゼロ化する安全遮断機能
長時序タスク実行プランナー
「洗濯カゴから取り出す→広げる→裏表を認識→畳む→棚へ収納する」という数分間に及ぶ連続行動の自己修復制御
家庭という環境は、工場とは比較にならないほど過酷な制約をロボットに突きつけます。
第1に「安全性の絶対的境界」です。工場であれば安全柵を設け、人が近づけば非常停止させれば済みます。しかしリビングルームでは、ロボットの足元を猫が横切り、幼児がロボットの腕にぶら下がってくる。熱いコーヒーの入ったマグカップを倒したり、赤ん坊の指を挟んだりすれば、一発で製品リコールと巨額の訴訟に発展します。
第2に「コストの断崖絶壁」です。自動車工場向けなら1台1,000万円でも「作業員2人分の人件費と相殺できる」という名目が立ちます。しかし一般消費者が家電として購入できる心理的限界は、せいぜい30万〜50万円、高くても100万円以下です。
| 比較項目 | 工場向けヒューマノイド(産業用) | PokeBotが目指す家庭用ロボ(民生用) |
|---|---|---|
| 主要ターゲット環境 | 平坦なコンクリート床、規格化された部品棚 | 段差、敷物、散乱したオモチャ、動くペット |
| 許容エラー率 | 0.001%未満(ライン停止は許されない) | 5〜10%程度(失敗しても拾い直せば許容) |
| アクチュエータ特性 | 高剛性・高トルク(ハーモニック減速機) | 高バックドライバビリティ(衝突時衝撃吸収) |
| 安全対策の前提 | 安全柵の設置、人間との作業領域分離 | ゼロディスタンス共存(触れても痛くない外装) |
| 目標BOM(部品原価) | 300万〜500万円 | 20万〜40万円 |
| 主要タスク特性 | 単純反復、重量物搬送、高精度締結 | 不定形物の操作(衣類、食器、ゴミの分別) |
産業用の高精度なハーモニックドライブ減速機や六軸力覚センサーをそのまま使っていては、部品原価(BOM)だけで数百万円に跳ね上がります。PokeBotが直面しているのは、深センのサプライチェーンをフル活用し、減速機やアクチュエータの設計そのものを家電レベルのコスト構造へ叩き落とすという、泥臭いハードウェア製造の血闘です。
4. 百億円の看板を捨てた代償:手元資金の渇水と長期戦
許華哲の決断は、起業家としてのキャリアという観点からは、極めて大きなリスクを伴う賭けでした。
星海図に残っていれば、すでに数多くの大学や国家研究所、自動車メーカーからの研究機受注という手元資金(キャッシュフロー)の基盤がありました。同社はシリーズAラウンドで巨額の資金を集め、ユニコーン企業としての地位を固めつつあったのです。
その地位と株式、そして短期的に見込める数億円規模の売上パイプラインを自ら断ち切り、ゼロからPokeBotを立ち上げた代償は決して小さくありません。
「C端の家庭用ロボットは、間違いなくロボティクスの聖杯(Holy Grail)です。しかし、それは同時に『今後3〜5年間、実質的な商業売上がほとんど立たない暗闇のトンネルを歩く』ことを意味します。製品が完成するまで、ベンチャーキャピタルからの調達資金をひたすら燃やし続けなければならない。資本市場の潮目が変わり、AIブームが冷却期に入れば、真っ先に資金ショートの危機に晒されるのはこうした研究開発先行型のスタートアップです」(上海のハードウェア系VCパートナー)
実際、米国の家庭用ロボット市場を見ても、MIT発の「Jibo」は鳴り物入りで登場しながら70億円以上の資金を溶かして破産清算され、アンキ(Anki)も倒産。米アマゾンが発表した家庭用見守りロボット「Astro」ですら、招待制の限定販売にとどまり、一般家庭への本格普及には程遠い状態が続いています。
許華哲はこのリスクを百も承知で引き受けました。
彼の背中を押したのは、「家庭の家事代行こそが、唯一無二の大規模学習データを生み出す」という確信です。インターネット上のテキストや動画から学習できるデジタルAIと異なり、物理世界を動かすフィジカルAIのデータは、実際にロボットの手が現実の物質に触れ、失敗し、滑り落ちた接触データの蓄積からしか生まれません。
工場の中で決められた部品を何百万回掴んだところで、得られるデータは極めて退屈で偏ったものに過ぎない。しかし、何万もの一般家庭で、毎晩異なる服を畳み、異なる形状の皿を食洗機に並べるデータが集まれば、それ自体が他社が決して追いつけない「物理世界の基盤モデル」という巨大な堀(Moat)になる――。これが、許華哲の描く逆転の青写真です。
5. 日本の精密機械が直面する「身体性AI」の地平
清華大学の若き天才学者が起こしたこの反逆は、ロボット大国を自負してきた日本の産業界にとっても、極めて示唆に富む鏡像を突きつけています。
日本には、ハーモニック・ドライブ・システムズの精密減速機、日本電産やマブチモーターの高効率モーター、キーエンスの高精度センサーなど、ロボットの「骨格と筋肉」を構成する世界最高峰のサプライチェーンが集積しています。機械としての精度や耐久性において、日本メーカーの右に出る存在はいません。
しかし、かつてソニーが「AIBO」を生み出し、ホンダが「ASIMO」で世界を驚嘆させながら、なぜ日本の巨大企業からは「家事を代行する実用的な家庭用ロボット」が生まれてこなかったのでしょうか。
それは、日本のものづくりが「100%の完成度と故障率ゼロ」を求めるあまり、ディープラーニングや生成AIが本質的に内包する「確率的な振る舞い」や「失敗から学ぶアジャイルな実験」を許容できなかったからです。日本の伝統的な製造業の論理では、「10回に1回コップを落とす知能」は出荷基準を満たさない欠陥品とみなされ、プロジェクトごと握りつぶされてきました。
対照的に、許華哲のような中国の新世代研究者たちは、たとえ初期の成功率が80%や90%であっても、深センの超高速な試作エコシステムと結びつき、果敢に現実の物理空間へ製品を投げ込みます。「コップを落とした」という失敗データそのものを次のモデルの学習データとして飲み込み、指数関数的なスピードでソフトウェアを進化させていく。
「ロボットを機械として捉えるのか、それともAIを物理世界に降臨させるためのインターフェースとして捉えるのか。その思想の差が、いま日中の間で決定的な分岐点を生み出しつつあります」(ロボティクス専門誌編集者)
散らかった靴下を拾い、シワだらけのシャツを器用に畳む――。人間にとっては退屈極まりない日常の雑務の裏に、物理世界のすべてを解き明かすAIの真のフロンティアが隠されています。
評価額100億円の看板を脱ぎ捨て、埃っぽいリビングルームの床へ膝をついた30代の研究者。彼が開発するPokeBotが、Pepperの亡霊を乗り越えて人類の生活を本当に変えることができるのか。それとも家庭環境という底なし沼に呑み込まれるのか。フィジカルAIを巡る真の商業戦は、工場の門の外で静かに火蓋を切っています。
コメント
...