1. 200万行のルールコードを捨てた日
自動車の自動運転開発現場で、数百人のエリートソフトウェアエンジニアが数年がかりで積み上げた「200万行のC++手書きルールコード」を一瞬にして消去し、わずか3万行のニューラルネットワークコードへと置き換えた男がいます。
中国最大のドローン企業DJIでコンピュータービジョンのチーフエンジニアを務め、のちにファーウェイ(華為技術)の車載事業「車BU」で自動運転システムCTO兼首席科学者として「ADS 1.0」の全スタック開発をゼロから指揮した陳亦倫(チェン・イールン)博士です。
「自動運転とは、本質的に車輪のついた身体性AIにすぎない。車載グレードの規律を持たないロボットは、工場の門をくぐることすら許されない。」── 陳亦倫(它石智航 TARS Robotics 創業者兼CEO)
ファーウェイの自動運転研究室で陳亦倫が直面していたのは、ルールベース制御の限界でした。交差点での歩行者の飛び出し、雨天の乱反射、路上に転がる段ボール箱──複雑な物理現象を「if-else」の条件分岐で記述しようとすれば、コードは肥大化し、わずかな例外(エッジケース)でシステム全体がフリーズします。その解決策としてチームを率いて導入したのが、空間認知から経路計画、車両制御までを単一のディープラーニングモデルで解く「エンドツーエンド(端到端)ネットワーク」でした。
ルールコード200万行からエンドツーエンド3万行への跳躍。この劇的な経験が、陳亦倫の物理世界に対する見方を決定づけました。
「人間はルールを読んで歩いているのではない。網膜からの視覚と足裏の触覚、筋肉のフィードバックをひとつのニューラルネットワークで統合して物理世界と対話している。同じ原理が、自動車だけでなく、腕と指を持つすべてのロボットにも適用できるはずだ」。
清華大学電子工程学部を卒業し、米ミシガン大学で博士号を取得、DJIとファーウェイの最前線で量産を成し遂げた陳亦倫は、清華大学智能産業研究院(AIR)での研究期間を経て、2025年2月に北京で它石智航(TARS Robotics)を立ち上げました。
目指したのは、YouTubeでダンスを披露して拍手を浴びる見世物のロボットではありません。自動車工場や半導体・電子工場の過酷な製造ラインに投入され、人間の熟練工と同じ精度で部品を組み立てる「車載グレードの身体性AI(フィジカルAI)」でした。
2. 700億円の調達と「車載グレード」の血脈
陳亦倫の旗揚げに呼応した創業メンバーの陣容は、中国のAIおよび自動車産業界を驚愕させました。
共同創業者として名を連ねたのは、かつてファーウェイの最難関採用枠「天才少年」として入社し、ADSのエンドツーエンド意思決定ネットワークをゼロから構築した丁文超(ディン・ウェンチャオ)首席科学者、そしてファーウェイADSの空間認知技術責任者を務めた陳同慶(チェン・トンチン)最高アーキテクトです。さらに会長には、百度(Baidu)の自動運転事業部「IDG」を長年率いた李震宇(リー・ジェンユー)が就任しました。
自動運転のトップティアを率いてきた「オールスター連合」が掲げた構想に対し、世界の機関投資家は巨額の資金を投じました。
2026年4月、它石智航が発表したPre-Aラウンドの調達額は4億5,500万ドル(約700億円)に達しました。2025年の天使ラウンド(計2億4,200万ドル)と合わせると、創業からわずか1年余りで累計調達額は約7億ドル(1,000億円超)に達し、中国の身体性AI分野における最高記録を塗り替えました。
なぜ、まだ量産実績の乏しい新興企業にこれほどの資本が集まったのでしょうか。
その理由は、陳亦倫チームが持ち込んだ「車載グレード(Automotive-grade)の工学思想」にあります。従来の大学発ロボットベンチャーは、アルゴリズムの理論的優位性や派手な動作デモを重視するあまり、振動や電磁ノイズ、摂氏マイナス40度からプラス85度までの過酷な温度変化、そして何万時間も連続稼働する部品の耐久性を軽視してきました。
一方、陳亦倫が率いてきたチームは、時速120kmで走行し人命を預かるEVの量産開発で鍛え上げられた技術集団です。ミリ秒単位の遅延保証、多重の機能安全(ISO 26262)、フェイルセーフ回路の冗長設計──これらの自動車産業の厳格な規律を、最初からロボットのハードウェアとソフトウェアの骨格に組み込んだ点が、機関投資家や完成車メーカーの強い信頼を勝ち取ったのです。
3. 「2本指クランプ」の限界と21自由度DexHandの賭け
ロボットが工場現場で真に人間の代替となるための最大の物理的関門は、二足歩行の脚部ではなく「手」にあります。
ファナックや安川電機、ABBといった伝統的な産業用ロボットは、堅牢な金属製アームの先端に空気圧式の「2本指グリッパー(クランプ)」を取り付けてきました。金属のブロックを持ち上げたり、所定の位置にネジを締めたりするような剛体(硬い物体)の定型作業であれば、2本指の把持力と位置決め精度で十分でした。
しかし、現代のEVやハイテク電子機器の製造ラインでは、作業の約40%が「柔らかく変形する物体」の取り扱いに占められています。その最たる例が、車内全体に張り巡らされるワイヤーハーネス(低圧・高圧配線束)の組み付け作業です。
配線は重力でぐにゃりと垂れ下がり、コネクタの端子はわずか数ミリの隙間に所定の角度と力加減でカチリと差し込まなければなりません。硬い2本指グリッパーでは、ケーブルを潰してしまうか、摩擦が足りずに滑り落とすかの二者択一に陥ります。世界中の自動車工場が自動化を進めながら、ワイヤーハーネス工程だけは今なお何千人もの人間の手作業に依存し続けているのはこのためです。
陳亦倫が導き出した結論は、「21自由度の準直駆(QDD)五指ロボットハンド」の開発でした。
剛体特化・作業適応力の限界
- 自由度: 開閉のみの1自由度。平行把持しかできない
- 対象物: 金属部品や箱など硬い定型物に限定
- 触覚: 接触有無の検知のみ。滑りやテクスチャの判別不能
- 課題: ケーブル配線や布、ゴムの組立で失敗率が跳ね上がる
人手同等の関節協調と微小触覚
- 自由度: 1:1骨格構造に基づく21自由度準直駆モーター
- 対象物: 亜ミリ単位の軟質ハーネスや日用品の自律把持
- 触覚: 「TacForeSight」により0.03mmの微細凹凸を識別
- 成果: 自動車ラインの線束組立でギネス世界記録を樹立
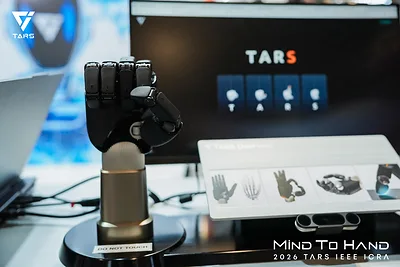
オーストリアのICRA 2026で公開された「TARS DexHand」は、人間の手の骨格と腱の配置をほぼ忠実に再現しています。各指の関節に超小型の高性能減速機と高トルク密度モーターを直接配置し、複雑なワイヤー伝達機構によるバックラッシュ(ガタつき)を極限まで排除しました。
さらに、指先と掌には自社開発のマルチモーダル触覚センシング技術「TacForeSight」を内蔵。指先が物体に触れた瞬間、わずか0.03ミリメートルの微細なテクスチャや摩擦係数の変化、物体の硬軟度をミリ秒単位で検知し、後述する世界モデルへと入力します。
このDexHandを搭載した同社の人型ロボット「A1」は、長江デルタ地域の自動車製造工場において、難関とされる「亜ミリメートル級フレキシブルワイヤーハーネス組立」に投入され、1時間あたりの連続成功回数でギネス世界記録を樹立。兆威機電の微細アクチュエータ技術や梅卡曼徳の産業用3Dカメラが切り拓いてきたハードウェアの進化を、多指統合の完成形へと押し上げた瞬間でした。
4. ファーウェイ流データ主義:なぜ「シミュレーションと動画」を信じないのか
ロボットの身体(ハードウェア)が完成しても、それを動かす頭脳がなければ鉄の塊にすぎません。現在、身体性AI界隈ではGoogleの「RT-2」に代表されるように、既存の言語基盤モデル(LLM)にカメラ画像とロボットアームの座標出力を継ぎ接ぎした「VLA(視覚-言語-行動)モデル」が主流となっています。
しかし、陳亦倫はこの安易なアプローチを明確に拒絶しています。
「テキストの次の単語を予測するトランスフォーマーモデルに、どれだけ大量のロボット座標をファインチューニングしても、重力や慣性、摩擦といった物理世界の因果律は理解できない。言語モデルの皮を被せただけのVLAは、物理シミュレーターの中でしか動かない脆弱な蜃気楼だ」。
陳亦倫が構築したのは、物理世界の時空間動態を直接予測する自社製基盤モデル「AWE(AI World Engine)3.0」です。
AWE 3.0 コア
時空間視触覚世界モデル
(物理因果律の予測・行動生成)
SenseHub 装着キット
触覚グローブと主観視点カメラで熟練工の指先トルクと視線を完全デジタル化
OmniVTA エンジン
視覚点群データと手首の力覚・指先0.03mmテクスチャを単一空間へ統合
DexHand & 車体フリート
双足歩行Aシリーズと輪式移動Tシリーズへ車載安全基準でミリ秒推論配備
自動車・電子組立ライン
ハーネス配線や精密ネジ締め工程でリアルな異常系データを即座に収集・再学習
ここで注目すべきは、AWE 3.0の学習データ収集における陳亦倫の強烈なこだわりです。現在、シリコンバレーの多くのスタートアップは、NVIDIAのIsaac Simなどに代表される仮想空間シミュレーションデータや、YouTubeの膨大な作業動画を学習素材として多用しています。
しかし陳亦倫は、「シミュレーションデータ(Sim2Real)と受動的2D動画データの限界」を断言します。
シミュレーターの中の摩擦係数や接触力学は、現実世界の埃や摩耗、油膜、配線の微細なたわみを決して再現できません(Sim2Realギャップ)。また、人が料理や工作をしている2D動画には、視覚情報こそあれど「指先に何ニュートンの力がかかっているか」「滑りそうになった瞬間どうトルクを修正したか」という物理的な力覚トークンが完全に欠落しています。
この課題を突破するため、它石智航が開発したのが専用のデータ収集ウェアラブル装置「SenseHub(センスハブ)」です。
熟練工が触覚センサー内蔵グローブと主観視点ステレオカメラを装着して実際の作業を行うだけで、視覚点群、指先関節の曲げ角度、掌にかかる接触圧、そして作業時の微小な迷いまでがミリ秒単位で完全に同期記録されます。高価なマスタースレーブ型遠隔操作ロボット(テレオペレーション)を使わずに、生身の人間の動きから直接「高品質な物理相互作用トークン」を抽出する──。
かつてファーウェイが何万台もの量産EVの実走行データから自動運転モデルを鍛え上げたのと全く同じ「現場実測データ至上主義」が、ロボティクスの領域でも徹底されているのです。
5. 99%の罠:自動車ライン「50秒タクトタイム」とPPMの壁
巨額の資金、豪華な開発陣、そしてギネス記録の快挙。一見すると順風満帆に見える它石智航ですが、製造現場の深部に足を踏み入れるほど、身体性AIが直面する冷酷な「商業と物理の暗面」が牙を剥きます。
最たる壁が、自動車工場における「タクトタイム(Takt Time)とPPM(100万分の1)不良率基準」です。
現在、テスラやBYD、トヨタの最新工場では、コンベアの上を流れる車体が1つの作業ステーションに滞在する時間はわずか50秒から60秒です。その短い時間枠の中で、ボルトの締め付けや線束のコネクタ挿入を100%確実に完了させなければなりません。
AI研究者は、学会発表で「作業成功率95%」や「98%」を達成すると拍手喝采を送ります。しかし、1日1,000台の自動車を生産するラインにおいて、成功率98%のロボットは「毎日20回コンベアを非常停止させる破壊者」でしかありません。
| 評価項目 | 伝統的産業用ロボット(ファナック/安川) | 身体性AIロボット(它石智航 A1/T1) |
|---|---|---|
| 位置決め再現精度 | ±0.02mm以内(極めて高精度) | ±1.0mm〜数mm(確率的推論に依存) |
| 対象物の柔軟性 | 剛体のみ。変形・たわみに対応不可 | 線束・ゴム・布など軟質物を自律補正 |
| タクトタイム遵守 | 1ミリ秒の狂いもなく完全同期 | 思考・認識リトライで数秒のブレが発生 |
| 故障率基準(PPM) | 10 PPM以下(数万時間に1回の停止) | 推論失敗率1%〜2%(現場では致命的) |
| メンテナンスコスト | 10年間ほぼノーメンテナンスで稼働 | 多指関節・触覚スキンの摩耗で頻繁な交換 |
| 1台あたり導入原価 | 数百万円(治具・安全柵の追加が必要) | 数千万円(初期AIモデル・多指ハンド含む) |
自動車部品の品質管理基準は「%」ではなく「PPM(Parts Per Million:100万個あたりの不良数)」の世界です。99%の成功率とは、裏を返せば「10,000 PPM」の不良率を意味し、品質管理部長にとっては即刻ラインから撤去すべき不良品に他なりません。
コンベアが1分止まれば、数千ドルから数万ドルの純損失が発生します。95%から99%に精度を引き上げるコストよりも、99%から99.999%へと至る「最後の0.999%」を埋めるコストのほうが遥かに膨大なのです。
さらに深刻なのが、21自由度多指ハンドの物理的摩耗と保守コストです。
ファナックの堅牢なアームは、油と粉塵が舞う過酷な工場現場で10年間動き続けてもビクともしません。しかし、TARS DexHandのように高密度な小型モーター、極細ワイヤー、柔軟な触覚シリコンスキンを詰め込んだ精密機器は、高頻度な接触摩擦によって指先のセンサーが徐々に劣化し、ケーブルが伸びて張力が狂います。
過酷な3交代・24時間稼働の現場において、数週間に一度ハンドを取り外して微細なキャリブレーション(校正)を行わなければならないとすれば、工場の保全担当者は悲鳴を上げます。数千万円のAIロボットを導入した結果、専任のロボット修理エンジニアを常駐させなければならず、かえって運用コストが跳ね上がるという「自動化のパラドックス」が現場で囁かれています。
6. 日本の「からくりと擦り合わせ」が直面する物理AIの衝撃
日本の製造業は長年にわたり、「からくり(無動力機構)」や精密な専用治具、そして熟練工の研ぎ澄まされた指先感覚(擦り合わせ)によって、世界最高峰の品質とPPM不良率を達成してきました。
キーエンスの高精度変位センサーや、ファナック、安川電機のサーボモーターが支配する日本の工場は、「徹底して不確実性を排除した決定論的エンジニアリング」の金字塔です。確率的に振る舞い、時に判断を誤るディープラーニングロボットに対し、日本の生産技術エンジニアが極めて慎重、時に冷淡な視線を向けてきたのは、品質への誠実さゆえでもありました。
しかし、その日本が誇る製造現場の足元で、不可逆な地殻変動が起きています。
少子高齢化の急進により、日本の製造業に従事する熟練工の3割以上が定年退職の崖を迎えています。これまで「治具と匠の技」でカバーしてきた配線組み付けや柔軟部材のハンドリングを、引き継ぐ若手労働者がどこにも存在しないという過酷な現実です。
陳亦倫と它石智航が突きつけているのは、「熟練工の指先感覚そのものを基盤モデルとしてデジタル化し、車載グレードの信頼性で強引に確率の壁を突破する」という、猛烈なスピードと資本に裏打ちされた新しい工業の姿です。
200万行の手書きルールに別れを告げ、3万行のエンドツーエンドモデルで自動運転を切り拓いたファーウェイの技術者たちは今、同じ思想で工場の物理法則を書き換えようとしています。
PPM不良率という製造業の絶対律の前に確率的AIは屈するのか。それとも、700億円の資金と車載グレードの執念が、工場の景色を永遠に変えてしまうのか。中国から立ち上がった身体性AIの巨頭が歩む道は、世界中のものづくりの未来を占う試金石となっています。
参考資料・情報元
- [PR Newswire] From Mind to Hand: TARS Brings 'A Dexterous Hand with Brain' and AWE3.0 to ICRA 2026 (2026-06-01)
- [晚点LatePost(LatePost)] 晚点聊LateTalk 148: 它石智航陈亦伦:具身的三道曙光和第一道关卡 (2026-01-15)
- [福布斯中国(Forbes China)] 它石智航完成4.55亿美元Pre-A轮融资,创中国具身智能单轮融资纪录 (2026-04-18)
- [36氪(36Kr)] 线性资本对话它石智航陈亦伦:万亿具身江湖,打赢战争方为英雄 (2026-06-01)
- [清华大学智能产业研究院(AIR)] 清华大学智能产业研究院(AIR)智能机器人研究团队与成果 (2024-11-01)
コメント
...