1. 1台数千万円の指先:人型ロボットを阻む「手のひらの物理限界」
生成AIと大規模視覚・言語・行動モデル(VLA)の急速な進化を追い風に、イーロン・マスク率いるテスラ(Optimus)や米Figure AI、そして中国の宇樹科技(Unitree)や智元機器人(AGIBOT)といった新興勢力が、二足歩行型ヒューマノイド(人型ロボット)の量産競争へと雪崩れ込んでいます。
しかし、歩行アルゴリズムが安定し、全身の関節モーターがスムーズに稼働し始めた後、すべてのエンジニアが最後に突き当たる「最も残酷な物理的障壁」が存在します。それが、手首の先に位置する末端効果器(エンドエフェクタ)――すなわち「人間の手(霊巧手/デクスタラスハンド)」の再現です。
人間にとって、卵を割らずに持ち上げ、スマートフォンに充電ケーブルを差し込み、ネジを回す行為は何気ない日常動作に過ぎません。しかし、解剖学的に見た人間の手は、27個の骨、34本の筋肉、そして数万個に及ぶ機械受容器(触覚神経)が極小の空間に凝縮された、地球上で最も高密度な精密運動モジュールです。
- 1台300万〜600万円の超高価格:前腕部にモーターを敷き詰め、数十本の金属ワイヤーで指を引っ張る複雑構造
- 頻繁な断線とキャリブレーション地獄:腱駆動(テンドン)のワイヤーが伸びやすく、数時間の作業で把持精度が狂う
- ロボット本体より高い「両手」:全身の製造原価をハンド2本だけで超過し、工場実戦導入を阻む致命的ボトルネック
- 価格を従来の5分の1以下へ圧縮:消費電子・車載部品で磨いた金型技術と粉末冶金による圧倒的コストダウン
- 関節直動・一体型遊星減速機構:指骨の内部に直径数ミリの遊星ギアとブラシレスモーターを直載せしワイヤーを全廃
- 百克級の軽量化とモジュール交換性:指1本単位で即座に交換可能な機電一体化設計で、工場のダウンタイムを最小化
これまでロボット工学の学術界でデファクトスタンダードとされてきた英シャドウ・ロボット(Shadow Robot)などの多関節ハンドは、片手だけで3万〜5万米ドル(約450万〜750万円)という常軌を逸した価格が当たり前でした。ロボット本体が300万円台で調達できても、両手を装着した瞬間に調達総額が1,000万円を超えてしまう――。この「手のひらの経済的断絶」こそが、人型ロボットが研究所のデモ動画から自動車工場の実稼働ラインへ移行できない最大の元凶でした。
この硬直した構図を、深圳のサプライチェーンの底力で打ち破ろうとしているのが、深セン証券取引所に上場する精密微小駆動の専門メーカー、兆威機電(Zhaowei Machinery & Electronics)です。
2. スマホのポップアップから「人型」へ:深圳・宝安の金型屋が辿り着いた超小型遊星歯車
兆威機電の創業は2001年。創業者である李海周(リー・ハイジョウ)が深圳・宝安区の片隅に立ち上げた小さなプラスチック射出成形・金型工場が原点でした。
当時、深圳にはDVDドライブのトレイ開閉ギアや、フィーチャーフォンのバイブレーションモーター用パーツを手掛ける零細金型企業が星の数ほど存在していました。多くの町工場が安価な粗製濫造で価格競争に消耗していく中、李海周が執念を燃やしたのは「ミリメートル以下の極小空間で、金属に負けない精度と耐久性を持つ微小プラスチックギア」の成形技術でした。
同社が一躍、世界のテック産業の表舞台に名を馳せるきっかけとなったのが、2018年前後の「スマートフォンのノッチレス全面液晶ブーム」でした。
画面占有率100%を追求したVivo(NEX)やOPPO(Find X)は、フロントカメラを本体内部に格納し、自撮り時のみモーターで瞬時に押し上げる「ポップアップ昇降カメラ機構」を採用しました。厚さわずか8mm前後のスマートフォン内部で、数十万回の昇降に耐え、落下時にはミリ秒単位でカメラを自動収納する超小型ステッピングモーターと微小スクリュー減速機構――この過酷な要求を世界で唯一、数千万台規模の歩留まりで量産供給できたのが兆威機電でした。
さらに同社は、テスラやBYDをはじめとするEVの隠しドアハンドル(ポップアップドアハンドル)や電動パーキングブレーキ(EPB)、さらには米Appleの空間コンピュータ「Vision Pro」における瞳孔間距離(IPD)の自動電動調整アクチュエータなど、世界の最先端デバイスの「目に見えない極小駆動部」を次々と手中に収めていきました。
スマートフォンの薄い筐体の中で培われた「直径3.4mm〜8mmの極小遊星減速機」と「高トルク密度ブラシレスモーター」の超精密組立技術。この20年間にわたる技術蓄積こそが、人型ロボットの指関節という極限のフロンティアへ進出するための最強の武器となったのです。
3. 腱駆動を葬る関節一体化:ZWHANDが放つ「20軸・百克級」の構造解剖
従来のロボットハンドの多くが採用してきた「腱駆動(ワイヤー駆動)方式」は、前腕部(手首の奥)に大型モーターを並べ、指先まで引き回した金属ワイヤーやダイニーマ繊維をプーリーで巻き取る構造でした。
この方式は指先自体を細く軽くできる反面、致命的な弱点を抱えています。
- ワイヤーの摩耗と断線:繰り返し負荷による金属疲労でワイヤーが破断し、生産ラインを突如停止させる。
- 弾性変形によるバックラッシュ:ワイヤーがわずかに伸びることで、エンコーダーの角度と実際の指先の位置が狂い、繊細な力制御が崩壊する。
- 前腕部の肥大化:手首の内側に太いケーブル束とアクチュエータ群が密集し、手首の旋回自由度が著しく制限される。
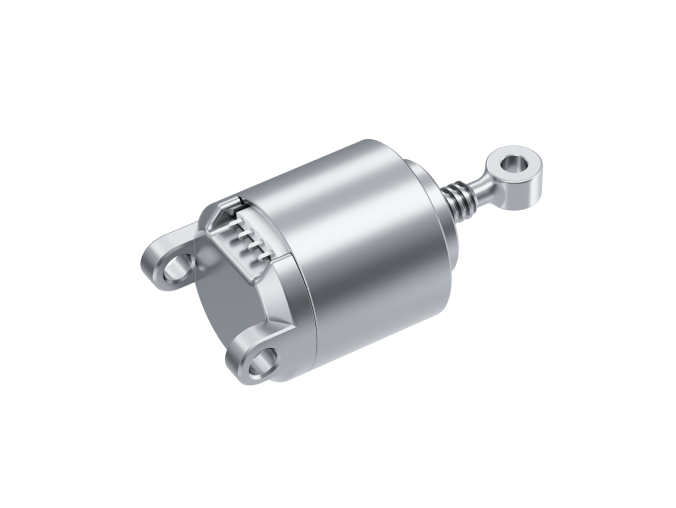
李海周率いる開発陣が選択したのは、ワイヤーを完全に排除した「指関節一体型ダイレクトドライブ(関節全集積駆動)」への完全転換でした。
同社が投入した「ZWHAND」シリーズ(20自由度を誇るB20/B21、17自由度のDM17、産業用高負荷向けの6自由度リンク式LM06)は、指骨の内部空間そのものをハウジングとして活用。直径わずか6mm〜10mmの無刷空心杯(ブラシレス・コアレス)モーター、微小遊星減速機、精密マイクロリードスクリュー、そして磁気エンコーダーを一つの親指大のカプセルに完全集積しました。
| 比較項目 | 欧米学術向けハンド(Shadow Robot等) | 兆威機電 ZWHAND B21 | 従来の産業用普及グリッパー |
|---|---|---|---|
| 能動駆動自由度(DoF) | 20〜24軸(前腕モーター牽引) | 20〜21軸(指関節完全内蔵) | 1〜2軸(平行開閉のみ) |
| 駆動伝達方式 | ワイヤー(腱駆動)+プーリー | 直動スクリュー+超小型遊星減速機 | エアシリンダまたはカム機構 |
| 端末重量 | 3.5〜4.2 kg(前腕駆動部含む) | 約650〜850 g(手首単体) | 1.2〜2.0 kg |
| 最大把持力(指先) | 約5〜10 N | 単指15 N / 手掌全体30 kg(LM06) | 50〜200 N(単純挟持) |
| 末端導入価格 | 450万〜750万円 | 約80万〜150万円(5分の1へ圧縮) | 10万〜30万円 |
| メンテナンス周期 | 数百時間(ワイヤー定期張り替え) | 3,000時間以上(モジュール即時交換) | 10,000時間以上(構造単純) |
指の第一関節(DIP)、第二関節(PIP)、そして付け根の掌手内転・外転関節のすべてに独立したマイクロアクチュエータを配備。さらに指先と掌の接触面には、高密度な圧力受光素子を敷き詰めた柔軟な「触覚電子スキン」をラミネートし、滑りやすいガラス瓶や柔らかい果物の把持にもミリ秒単位でトルクを適応制御させます。
何より、万が一部品が破損した場合でも、手首全体を研究所に送り返す必要がありません。ボルトを2本外すだけで指モジュールを丸ごと脱着できるプラグ&プレイ構造を採用したことで、工場の現場作業員が5分で修理を完了できる産業用耐久性を手に入れたのです。
4. 冷酷な物理の復讐:熱だまり、バックラッシュ、そして2400万元の落差
しかし、ハードウェアの世界において「原価破壊」と「小型化」は、常に容赦のない物理法則との引き換えです。華々しいプロモーション映像の裏側で、兆威機電のエンジニアたちは極めて冷徹な技術的トレードオフと経営上の不都合な真実に直面しています。
米粒ほどの歯車に10ニュートンの衝撃が加われば、どんなスーパーエンジニアリングプラスチックでも悲鳴を上げる。小型化の極限とは、熱と摩耗の拷問に耐えることだ。
第一の限界は、密閉された指先内部で発生する「熱だまり(熱暴走)の物理トラップ」です。
密閉された金属・樹脂ハウジングの中に直径数ミリのモーターを高密度に押し込めば、当然ながら空冷ファンを設置するスペースなど存在しません。組み立てラインで人型ロボットが連続して部品を掴み続けると、モーターコイルの発熱と遊星ギアの摩擦熱が逃げ場を失い、指内部の温度は短時間で70℃から80℃近くまで跳ね上がります。
熱はモーターのネオジム磁石を減磁させ、トルクを急激に低下させるだけでなく、超小型ギアに使用されるポリアセタール(POM)やPEEK樹脂の熱変形と摩耗を加速させます。金属粉末射出成形(MIM)によるフルメタルギアを採用すれば耐熱性は向上しますが、今度は指先の慣性重量が増加し、高速で指を動かした際の応答性が鈍化するという二律背反に突き当たります。
第二の限界は、「微小バックラッシュ(歯車の遊び)の累積」です。
直径4mm以下の遊星減速機において、ギアのモジュール(歯の大きさ)は0.1以下という肉眼では確認できないレベルに達します。いかに日本の最高級放電加工機を用いて金型を高精度に削り出しても、ミクロン単位の噛み合わせ誤差は原理的にゼロにはできません。
指の付け根から指先まで3つの減速機を直列に繋げば、それぞれの微小なバックラッシュが足し合わされ、指先ではミリ単位の位置ズレとなって現れます。これが、極小の電子基板へのコネクタ挿入や精密ネジ締めといったサブミリ単位の作業において、AIビジョンが捉えた座標と実際の指先の接触位置が乖離する「力覚制御の迷走」を引き起こします。
そして第三の壁は、財務諸表に刻まれた「巨額の設備投資と、わずか2,400万元の現実」です。
兆威機電の2024年通期決算において、売上高は前年比26.4%増の15億2,500万元(約320億円)、研究開発費は売上比10.18%に達する1億5,500万元(約33億円)を計上し、強固な収益基盤を示しました。しかし、その売上の屋台骨を支えているのは、あくまで自動車向けの電動ドアハンドルやパーキングブレーキ、そして民生用電子機器の駆動モジュールです。
具身智能・人型ロボット関連の売上高は、前年の3倍に急増したとはいえ、いまだ約2,387万元(約5億円)――全社売上のわずか1.5%前後に過ぎません。李海周は深圳や東莞にロボットハンド専用の全自動クリーンルーム生産ラインを構築し、先行投資を加速させていますが、もし世界の人型ロボットの年間出荷が「数万台から数十万台」の本格普及フェーズへスケールするまでにあと3〜5年の歳月を要するならば、過剰に抱えた精密金型設備と減価償却費が同社の利益率を容赦なく圧迫することになります。
5. 日本の精密モーター巨頭への鏡像:ミネベア・マブチが直面する深圳の量産スピード
兆威機電が巻き起こした「手のひらの原価破壊」は、長年にわたり世界の精密小型モーターおよび極小ベアリング市場で絶対的な王座に君臨してきた日本の産業界に対し、極めて強烈な産業的鏡像を突きつけています。
日本には、極小ベアリングと精密モーターで世界トップのミネベアミツミ、小型直流モーターで圧倒的な世界シェアを誇るマブチモーター、産業ロボット用波動歯車減速機を支配するハーモニック・ドライブ・システムズ、そして世界最高峰の旋盤加工技術を持つシチズン時計やセイコーといった、超精密メカトロニクスの巨頭たちが盤石のエコシステムを築いてきました。材料工学、金属熱処理のノウハウ、サブミクロン精度の加工機において、日本企業が持つ技術的厚みはいまだ世界一の座を譲っていません。
しかし、決定的な差を生み出したのは「リスクテイクの文化」と「製品化のアジリティ(俊敏性)」でした。
日本の精密モーターメーカーにとって、人型ロボットの指関節という市場は、当初「年間数千個しか出ないカスタム品であり、自動車や家電のような数千万個規模のスケールメリットが見込めないニッチ分野」と映りました。社内稟議や投資対効果(ROI)の厳格な試算を重ね、品質保証基準を過剰に固めている間に、深圳の兆威機電はスマートフォンで鍛えた猛烈なスピード感を武器に、未完成であっても中国内のロボットスタートアップ各社へ泥臭く試作品を送り込み、毎週のように減速機のギア比やハウジング形状を改良し続けました。
ロボットの「頭脳」であるマルチモーダル基盤モデル(LLM/VLA)がどれほど賢くなろうとも、現実世界の物体を触り、組み立て、操作するためには、1ミリの歯車が噛み合い、モーターが回るという「無骨なメカニクス」の制約を絶対に飛び越えることはできません。
数千万円の贅沢品だったロボットの指先を、工場の消耗品として扱える数百万円の現実解へと引きずり下ろした深圳の金型屋。その野心と試行錯誤の軌跡は、AI革命の勝敗が最終的に「現実世界と接触するハードウェアの量産力」によって決まるという冷徹な事実を、世界のテック産業界に静かに告げています。
コメント
...