現在、世界中の人型ロボット(ヒューマノイド)開発現場を覗くと、奇妙な光景が広がっています。
ヘッドマウントディスプレイを装着した人間のオペレーターたちが、センサー付きグローブや外骨格スーツに身を包み、身振り手振りを繰り返しています。ロボットアームを遠隔操作してバナナの皮を剥かせ、ボルトを穴に挿し込み、洗濯物を畳ませる。米テスラ(Tesla)のOptimus開発棟から米フィギュア(Figure AI)、中国の智元機器人(AgiBot)や宇樹科技(Unitree)に至るまで、何百人もの作業員を日雇い同然で雇い入れ、ロボットに「人間の動き」を記憶させる遠隔操作(テレオペレーション)のデータ農場がフル稼働しています。
ベンチャーキャピタルは「10万回、100万回の人間の実演軌跡を集めれば、言語モデルと同じようにスケーリング則(Scaling Law)が働いて万能ロボットが誕生する」と信じ込み、数千億円の手元資金(キャッシュ)を物理データの力技収集へと注ぎ込んできました。
しかし、この狂騒を冷ややかに見つめ、「それは人型ロボット産業が自ら首を絞める死に至る病だ」と言い切る数学者がいます。
香港中文大学(深セン)データサイエンス学院の終身教授であり、コンピュータビジョンと三維(3D)幾何学の世界的権威である賈奎(Kui Jia)教授です。彼が2021年に深圳で立ち上げたフィジカルAI(身体性AI)スタートアップ「跨維智能(DexForce)」は、業界の常識に真っ向から反旗を翻しました。
人間が汗水垂らして物理世界でデータを集めるのを即刻やめよ。ロボットは現実の1ミリも知らないまま、GPUクラスタ内の高精度シミュレータで生まれ、100%仮想の合成データだけで知能を完成させ、現実の工場へ降臨すべきである――。
彼らが提唱する「完全Sim2Real(シミュレーションから現実へのゼロショット転移)」の哲学と、二足歩行のロマンを切り捨てて実利を極めた車輪型人型ロボット「DexForce W1 Pro」は、いかにして中国の過酷な製造現場へ食い込もうとしているのでしょうか。そこには、派手なプロモーションビデオの裏に隠された、物理シミュレーションと現実世界の冷酷な摩擦がありました。
1. 遠隔操作データ農場の罠:人間を真似るAIが行き詰まる必然
なぜ、シリコンバレーや深圳のトップ企業がこぞって取り組む「遠隔操作によるデータ収集」を、賈奎は「行き止まりの罠」と断じるのでしょうか。その理由は、物理世界におけるデータの限界費用と幾何学的な分布の狭さにあります。
大規模言語モデル(LLM)が爆発的に進化できたのは、過去数十年間に人類がインターネット上に書き残してきた天文学的なテキストデータが、最初から「ほぼゼロコスト」で転がっていたからです。
しかし、物理世界の動作データ(Physical Tokens)はどこにも転がっていません。机の上のコップを掴む動作ひとつを取っても、人間がVRゴーグルを被り、1回あたり数秒から数十秒をかけて手動でロボットを動かさなければなりません。
物理限界に縛られるデータ収集の罠
- 線形のスケーリング限界: 1万時間のデータを得るには、人間が物理的に1万時間操作するしかなく、データ収集速度が人間の作業速度に縛られる
- 莫大なコスト出血: オペレーターの人件費、機材の摩耗、ロボットの故障により、軌跡データ1本あたりの取得単価が跳ね上がる
- 分布外(OOD)への脆さ: 机の高さが2cm変わる、照明が暗くなる、部品が5度傾くだけで学習済みの方策(ポリシー)が硬直・誤動作
- 人間の身体的バイアス: 人間の関節構造や動作の癖を真似るため、ロボット本来のモータ出力や物理的ポテンシャルを殺してしまう
GPU空間で無限に自己増殖する知能
- 天文学的並列スケーリング: 数百台のGPUクラスタ上で、数万台の仮想ロボットが毎秒数百万通りの作業を同時学習
- 限界費用ゼロのデータ生成: 人件費もハードウェアの破損リスクもゼロ。100%自動生成の合成データでデータ農場を代替
- 極限のドメインランダム化: 摩擦係数、光の乱反射、物体の幾何公差、重心の偏りを仮想空間で何十万通りも意図的に乱数注入
- ミリ秒単位のゼロショット転移: 仮想環境で完璧に熟達したエンドツーエンドモデルを、現実のロボットコントローラへ即座に流し込む
「人間が遠隔操作で集められるデータ量は、どれほど資本を投じてもせいぜい数十万ステップです。しかし、視覚と触覚が交錯する物理世界で頑健な汎化性能を獲得するには、数十億〜数百億ステップの試行錯誤が不可欠です。物理空間で人間がロボットを操作している限り、真の身体性知能(Physical AGI)に到達する前に軍資金が底をつきます」(賈奎)
さらに致命的なのは、人間が操作したデータは「人間の動作の狭い癖」に過学習してしまう点です。作業台の照明が蛍光灯からLEDに変わったり、金属部品の油膜の反射がわずかに変わっただけで、遠隔操作で育てられたロボットは視覚の幻覚(ハルシネーション)を起こし、部品を取り落とします。
この構造的行き詰まりを打破するために賈奎が選んだのが、「物理シミュレータの中で、自動生成された何百万通りの仮想世界にロボットを放り込み、自律的に失敗と成功を無限に繰り返させる」という、徹底した計算機至上主義のアプローチでした。
2. 幾何学の泰斗から起業へ:世界モデル「DexVerse」の数学的突破
賈奎のバックグラウンドは、一般的なロボット屋のそれとは一線を画しています。
英国ロンドン大学クイーン・メアリー校でコンピュータサイエンスの博士号を取得後、米イリノイ大学アーバナ・シャンペーン校(UIUC)で先端ビジョン研究に従事。華南理工大学教授を経て香港中文大学(深セン)データサイエンス学院の終身教授に着任しました。スタンフォード大学が選出する「世界のトップ2%科学者」に名を連ね、点群(Point Cloud)処理、3D幾何学的ディープラーニング、生成モデルの基礎理論で国際的な学会を牽引してきた数学肌の研究者です。
香港中文大学GAP Lab:3D視覚と空間幾何学の基礎探求
幾何知覚と空間知能(GAP Lab)を主宰。現実の物体をミクロン単位の幾何学的表現へと変換するニューラルネットワークアルゴリズムを構築。
跨維智能(DexForce)創業:Sim2Realの産業実装へ
深圳のイノベーション特区に跨維智能を設立。「物理世界でデータを集めない」という逆張りの旗を掲げ、レノボ傘下の聯想創投(Lenovo Capital)などから初期資金を調達。
具身エンジン「DexVerse」と純視覚センサーの量産化
光学的リアルさと物理挙動の正確性を両立する生成シミュレーション基盤「DexVerse」を完成。独自の空間知能カメラ「Kingfisher」「DexSense」を開発し、自動車・電機部品の生産ラインへ導入。
車輪脚型人型「W1 Pro」投入と10億元調達
完全合成データで訓練された車輪型汎用人型ロボット「DexForce W1 Pro」を発表。欣旺達(Sunwoda)や中車(CRRC)などの現場で「千機配備」を開始し、評価額100億元規模のユニコーンへ浮上。
彼らが開発した空間・身体性知能エンジン「DexVerse®」の真骨頂は、近年の3D生成技術である「3Dガウシアンスプラッティング(3D-GS)」と微分可能物理シミュレーションを融合させた点にあります。
従来の物理シミュレータ(NVIDIA Isaac SimやMuJoCoなど)は、剛体の力学計算には長けているものの、金属のギラつき、透明なガラス、プラスチックの微小なたわみといった「光学的・触覚的リアルさ」の再現に弱く、シミュレータで動いたモデルを現実に持っていくと即座に破綻するという「Sim2Real Gap」の深い溝に悩まされていました。
賈奎のチームは、生成AIを用いて無数の3Dアセットを自動生成し、さらにフォトリアリスティックな光の屈折や埃の浮遊、表面の微細な摩擦ムラを無限にばらつかせる「極限のドメインランダム化(Domain Randomization)」を数学的に実装しました。
ロボットの視覚ニューラルネットワークから見れば、仮想空間のほうが現実よりもはるかに過酷で、予測不能なノイズに満ちています。その結果、仮想空間を生き抜いた制御方策(ポリシー)は、現実世界の工場という「比較的おとなしい環境」に置かれた瞬間、何らの追加学習(Fine-tuning)を経ることなく、初見のワークピースを滑らかに把持できるのです。
3. 「二足歩行の虚飾」を撃つ:折畳式車輪脚「W1 Pro」の冷徹な算盤
跨維智能が下したもうひとつの冷徹な決断が、ロボットの「下半身」の設計でした。
現在、多くのロボット企業が投資家受けを狙い、人間そっくりに二本足でスタスタと歩く人型ロボットを発表しています。しかし、工場の現場で働く生産技術の責任者たちにとって、二足歩行ほど迷惑で非効率な代物はありません。
平坦に整備された工場の床の上で、わざわざ複雑な倒立振子制御を行い、転倒のリスクに怯え、巨大な電力を消費してノロノロと歩く二足歩行ロボットは、産業合理性の観点から見ればナンセンスの極みです。
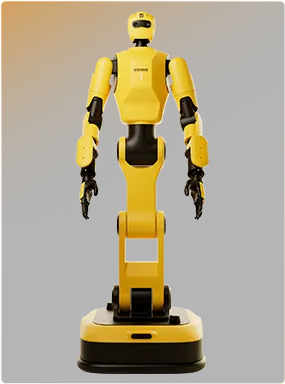
そこで跨維智能が世に問うたのが、汎用人型ロボット「DexForce W1 Pro」です。
| 比較項目 | 一般的な二足歩行ヒューマノイド | 跨維智能 DexForce W1 Pro(車輪脚型) |
|---|---|---|
| 移動機構 | 6自由度×2(計12関節以上の二足リンク) | 折畳式リンク機構 + 高速全方向ホイール |
| 最高移動速度 | 時速 3〜5 km(歩行バランスの制約大) | 時速 10〜15 km(迅速なライン間巡回) |
| 連続稼働時間 | 1.5〜2.5 時間(歩行だけで電力を浪費) | 8〜10 時間(実用的な1シフトフル稼働) |
| 垂直可動域 | 身長固定(1.6〜1.7m、低所作業が困難) | 0.6m〜1.65m(折畳脚で床面から高棚まで対応) |
| 転倒リスク | 濡れた床面や段差で転倒、高額部品が全損 | 低重心かつ4輪接地で転倒リスク事実上ゼロ |
| 製造・保守原価 | 2,000万円〜4,000万円超(高トルク減速機多数) | 数百万円台(構造の簡素化と量産性の両立) |
DexForce W1 Proの上半身は、完全に対称的な多自由度双腕アームと、人間の首のようにしなやかに動く頭部センサー(DexSense空間カメラ)を備えた紛れもない「人型」です。作業台の高さや人間用の工具、ドアノブや配電盤の配置にそのまま適応できます。
しかし、その下半身は二本の足ではなく、上下にダイナミックに伸縮・屈伸する特殊な折畳式リンクと、高出力ホイールで構成されています。
低く屈んでコンテナの底にある部品を拾い上げ、一気に背を伸ばして頭上のラックに収納する。作業スペース間の移動は車輪でスーッと滑らかに走り抜ける。二足歩行のヒューマノイドが1歩踏み出すのに費やすエネルギーの数分の一で、3倍のスピードと安定性を叩き出す――。
「ロボットが人間の姿をしている必要があるのは、人間が作った道具や作業環境をそのまま使うためです。しかし、床の上を移動するのに足を使う必要はどこにもありません。工場の通路で二足歩行に拘るのは、実用性ではなく単なる人間のナルシシズムです」(跨維智能のハードウェア責任者)
この徹底した実利主義こそが、中国の大手車載電池メーカーである欣旺達(Sunwoda)や鉄道車両大手の中国中車(CRRC)、自動車メーカーの五菱(SGMW)といった手強い顧客たちに採用を勝ち取った最大の勝因でした。
4. リアリティギャップの深淵:シミュレーションが直面する物理の復讐
しかし、数学とコードの上で完璧に見えるSim2Realも、現実の工場に足を踏み入れた瞬間、容赦ない「物理の復讐」に直面します。
跨維智能が2025年後半から2026年にかけて進めた、電池工場や自動車部品組み立てラインでの実証配備において、同社は手痛い洗礼を浴びることになりました。
仮想環境のシミュレータ内では99.8%の把持成功率を誇っていたモデルが、実際の組み立てラインに投入された初日、成功率がわずか91.4%にまで急落したのです。
原因は、コンピュータ内の物理エンジンが決して完全には再現しきれない、物理世界の冷酷な「ミクロの混沌」でした。
第一に、「油膜と光の干渉」です。プレス加工直後の金属部品には防錆油が塗布されており、工場の天井照明の角度によって激しい鏡面反射(グレア)が生じます。シミュレータ内の3D-GSモデルは光の反射を学習していたものの、油膜の厚みのムラによって生じるナノレベルの偏光までは捉えきれず、ロボットの視覚センサーが金属部品のエッジを数ミリずれて誤認しました。
第二に、「接触面における微小摩擦の非線形性」です。シミュレータの物理エンジンは摩擦を単純なクーロン摩擦係数として近似しますが、現実のゴム吸盤や多指ハンドが金属を掴む際、温度変化や表面の微小なバリによって、摩擦力は非線形かつカオス的に変動します。結果として、部品を持ち上げる瞬間にわずかなスリップが発生し、組み立て治具に引っかかってラインが停止しました。
自動車部品の生産ラインにおいて、8%以上のエラー率は「1時間に数回、高額な自動ラインを完全にストップさせる」ことを意味します。現場の工場長からは「話が違う。こんな確率的なおもちゃをラインに置けるか」と怒声が飛び、一時はプロジェクト継続の危機に瀕しました。
この危機を脱するために、跨維智能は「完全合成データ至上主義」という自らの純血主義を一部妥協せざるを得ませんでした。
現場のカメラから得られるわずか数百枚の「失敗事例の実環境フレーム」を即座にクラウドへ吸い上げ、DexVerseシミュレータ内にその光学特性と物理パラメータを緊急パッチとして逆注入する「実環境フィードバック(Active Sim-to-Real Tuning)」ループを急造。さらに、ロボットハンドの指先にマイクロ触覚センサーを追加し、滑りを検知した瞬間にミリ秒単位で把持力を再調整する決定論的なセーフティネット制御を組み込みました。
数学の純粋な美しさだけで物理世界をねじ伏せることはできない。シミュレーションの巨人とて、泥臭い工場の油にまみれなければ生き残れないという現実を、跨維智能の技術者たちは身をもって知ることになったのです。
5. ファナックとキーエンスが築いた要塞:決定論的自動化との共存と相克
跨維智能の取り組みを俯瞰するとき、世界で最も強固なファクトリーオートメーション(FA)の要塞を築いてきた日本企業――ファナック(FANUC)、キーエンス、安川電機、オムロン――の存在が、重い鏡像として立ち現れます。
日本のFA産業が世界を支配してきた武器は、徹底した「決定論(Determinism)」でした。
プログラマブルロジックコントローラ(PLC)とラダー言語によって、すべての信号はマイクロ秒単位で同期され、ミクロン単位の精度が何年間も狂わずに維持される。そこには「AIの確率的な揺らぎ」が入り込む余地など1ミリも許されません。この究極の再現性こそが、トヨタをはじめとする世界の製造業を支えてきた鉄の規律です。
DexVerse® クラウド基盤
3Dガウシアンスプラッティングと生成AIによる仮想空間。数万のシミュレーションインスタンスが同時並行で合成データを量産
DexSense / Kingfisher
自社開発の純視覚3Dセンサー。過酷な反射環境でもミクロン単位の点群をリアルタイム生成
DexForce W1 Pro
昇降式車輪脚と双腕アーム。工場内の平坦な床を高速移動し、0.6〜1.65mの作業域をカバー
PLC・産業用ロボット協調
ファナックや安川の既存生産ラインとModbus/EtherCATで結合。未構造化作業の知能補助を担当
しかし、時代の潮目は確実に変わりつつあります。
製品ライフサイクルが極端に短くなり、多品種少量生産やカスタム受託製造が常態化する中、従来のラインのように「新製品が出るたびに熟練技術者が数週間かけて治具を作り直し、ティーチングペンダントを握ってロボットの軌跡を1点ずつ教示する」というアプローチは、工数とコストの面で限界を迎えつつあります。
跨維智能が狙っているのは、ファナックやキーエンスの牙城を力技で破壊することではありません。
決まりきった高速プレスや超精密溶接は、これまで通り日本の優れた産業用ロボットが担えばよい。彼らが狙っているのは、これまで人間が手作業で行わざるを得なかった「バラ積みの異形部品のピッキング」「配線ハーネスの引き回し」「不揃いな段ボール箱の混載デパレタイズ」といった、環境が固定化できないグレーゾーンの領域です。
仮想空間で数千万通りの変形を学び終えた知能が、車輪で作業台から作業台へと自律移動し、ティーチングなしで即座に作業を開始する。
それは、「1台数千万円のロボットを数台導入する」という従来の設備投資の枠組みを超え、知能そのものがソフトウェアアップデートのように工場へ供給される時代の到来を告げています。
人間がロボットを操縦するデータ農場の泥沼から抜け出し、数学とシミュレーションの力で物理世界の知能を量産しようとする賈奎の賭け。リアリティギャップという深淵を越え、確率の知能が決定論の工場をどこまで侵食できるのか。中国発のフィジカルAIの真価が、今まさに試されています。
コメント
...