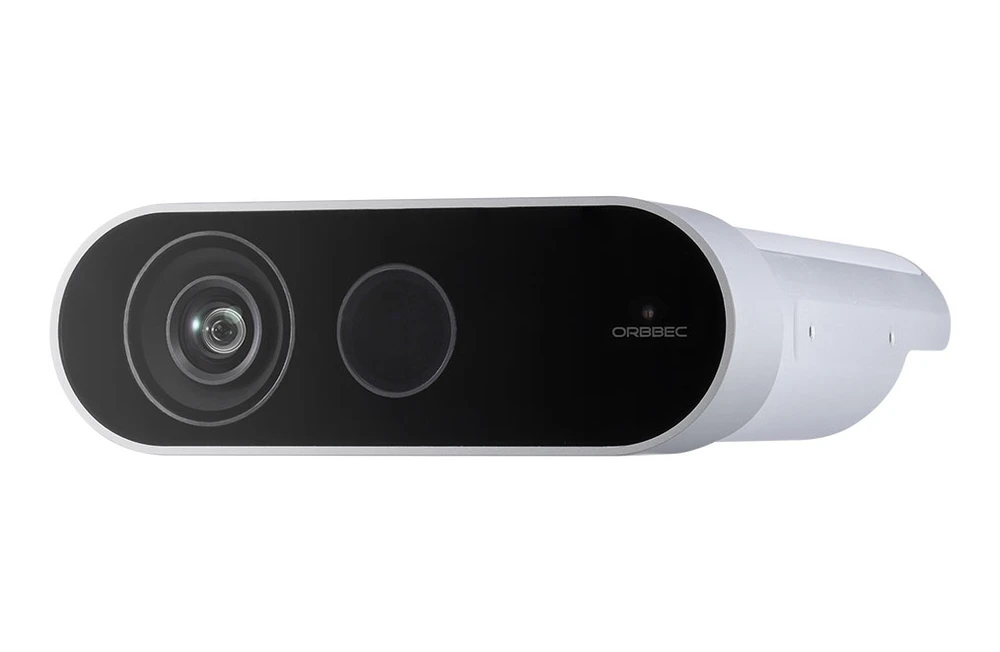
1. 巨頭の撤退劇と「ロボットの眼」の争奪戦
2021年から2023年にかけて、世界のロボティクス研究開発の現場には冷ややかな衝撃が走っていました。長年にわたりロボット工学のデファクトスタンダードとして君臨してきた米インテルのデプスカメラ「RealSense」事業が突如として開発縮小と組織改編に追い込まれ、米マイクロソフトもまた、研究者や開発者に絶大な支持を得ていた「Azure Kinect Developer Kit」の生産終了を発表したからです。
大学のロボティクス研究室から自動搬送車(AMR)のスタートアップ、さらには二足歩行ロボットの最前線に至るまで、世界中のエンジニアが突如として「現場の眼」を失う危機に直面しました。
空間を三次元の点群(Point Cloud)として把握する3Dセンサーは、ハードウェアの製造が極めて難しい領域です。米アップルは2013年にイスラエルのプライムセンス(PrimeSense)を買収して赤外線構造化光の基幹特許を固め、iPhoneの「Face ID」として囲い込みました。他方、インテルやマイクロソフトのような米国の巨大IT企業ですら、薄利で多品種少量生産を強いられるセンサーハードウェアの単体ビジネスを維持できず、次々と撤退の道を選んでいったのです。
その巨大な空白地帯に、虎視眈々と網を張っていた一人の研究者がいました。北京大学を卒業後、シンガポール国立大学で光学測定の博士号を取得し、米マサチューセッツ工科大学(MIT)やベル研究所で研究を重ねてきた黄源浩(Dr. Yuanhao Huang)です。
黄源浩が2013年に深圳で創業した奥比中光(Orbbec)は、インテルとマイクロソフトが相次いで背を向けたこの領域で、世界的な受け皿として浮上しました。マイクロソフトは自社製Kinectの販売終了に際し、後継機の開発パートナーとしてOrbbecを公式に指名。共同開発された「Femto Mega」や「Femto Bolt」は、Kinectのアルゴリズム資産をそのまま引き継ぐ公式ハードウェアとして世界市場に供給されることになったのです。
さらに、生成AIとロボティクスの統合を掲げる米エヌビディア(NVIDIA)も、自社の自律ロボット開発プラットフォーム「NVIDIA Isaac Perceptor」の推奨3DビジョンセンサーとしてOrbbecを深く組み込みました。
現在、中国国内で開発される人型ロボットや自律型サービスロボットの実に7割以上が、Orbbecの3Dセンサーを「眼」として採用しています。宇樹科技(Unitree)の四足歩行・人型ロボット、傅利葉智能(Fourier)の外骨格・ヒューマノイド、智元ロボティクス(Agibot)の産業用マシン、さらには街中を走り回る美団の無人配送車に至るまで、彼らが捉える三次元世界のデータストリームは、深圳の光学工場から送り出されたセンサーによって生み出されています。
しかし、この華々しい独占劇の裏側には、かつてスマートフォン業界の潮流変化によって数万台の在庫の山を抱え、長年にわたる巨額の赤字出血に耐え忍んだ、骨身を削る撤退戦の歴史が刻まれていました。
2. スマホの裏切りと数年の赤字出血:這い上がった損益分岐点
Orbbecは最初からロボット産業の覇者を目指していたわけではありませんでした。2018年当時、黄源浩が社運を賭けて狙いを定めていたのは、年間10億台以上が出荷される巨大市場、すなわちスマートフォンの顔認証センサーでした。
2018年、中国のスマートフォン大手OPPOが発表したフラッグシップ機「Find X」には、前面上部が電動でスライドアップする革新的な機構とともに、Orbbecが供給した3D構造化光センサーが搭載されました。アップル以外のAndroid端末として初めて3D顔認証を実現したこの快挙に、深圳のテック界は沸き立ちました。「世界中のAndroid端末がiPhoneを追随して3D顔認証を採用すれば、年間数千万個のセンサーチップが売れ続ける」――。誰もがそう確信した瞬間でした。
だが、現実はあまりに冷酷でした。
「Face ID追従」という幻想の崩壊
- コスト競争の敗北: 数千円の追加原価がかかる3D光学モジュールに対し、ディスプレイ下指紋認証(光学式・超音波式)が数百円で急速に実用化
- 全画面デザインの障壁: ノッチやパンチホールを極限まで小さくしたいスマホメーカーにとって、複数のレンズと赤外線照射器を並べる3Dモジュールは物理的に邪魔者となった
- アリペイ決済端末の特需縮小: 「顔パス決済(刷臉支付)」の導入が一巡し、QRコードの手軽さを覆すほどの決定打にならず需要が急減速
- 巨額の半導体テープアウト費用: 最先端プロセスで自社製ASIC(特定用途向け集積回路)を試作するたびに数十億円規模のキャッシュが吹き飛ぶ財務出血
ロボティクス専用ASICへの執念
- 多品種少量に耐える基盤化: スマホのような単一メガヒットを諦め、産業・配送・掃除・人型など多様なロボットに対応する共通プラットフォーム戦略へ転換
- オンチップ深度計算の実現: ホスト側のCPU/GPUに負荷をかけず、カメラ内部の専用ASIC(MX6600等)で点群処理を完結させるハード設計
- マイクロソフト資産の継承: インテルやマイクロソフトの撤退を商機と捉え、グローバル開発者のソフトウェアエコシステムをまるごと獲得
- 物理世界の必然性への回帰: スマホでは「あれば便利」に過ぎなかった3D深度が、自律移動ロボットにとっては「なければ1歩も進めない」生存条件へ昇華
スマートフォンメーカー各社は、高価でスペースを取る3D顔認証モジュールをあっさりと捨て去り、安価な画面内指紋認証へと一斉に雪崩を打ちました。さらに、アリババ系のアリペイ(支付宝)と組んで大々的に推進した店舗向け顔認証決済端末の需要も、QRコード決済の根強い普及の前に頭打ちを迎えます。
巨額の開発費を投じて自社設計した3D深度演算ASICチップや精密光学部品は、一転して重荷となって同社の財務を圧迫しました。2022年に上海証券取引所のハイテク板「科創板」へ上場を果たしたものの、年間数億元(数十億円規模)にのぼる研究開発費が重くのしかかり、同社は数年連続の営業赤字という「長い冬」を耐え忍ぶことになります。
「スマホの巨額ボリュームに依存するビジネスモデルは、客先の一言で奈落の底へ突き落とされる」。
この痛烈な教訓を経て、黄源浩は舵を大きく切りました。年間数千万台の消費電子という甘い麻薬を断ち切り、台数は少なくても技術的参入障壁が極めて高く、一度採用されれば簡単に他社へ乗り換えられない「産業用ロボットと自律走行の空間知能」へと、自社の光学・半導体資産を総動員したのです。
3. 太陽光という物理の壁:10万ルクス下で「失明」する光学の戦い
研究室の整えられた照明環境で完璧に動作するセンサーが、一歩工場の外やガラス張りのロビーに出た途端、完全に狂い始める――。これこそが、3D光学エンジニアが直面し続けてきた最大の物理的障壁でした。
物体までの距離を正確に測定するため、従来の3Dセンサーは特定のパターンを持つ赤外線レーザーを照射し、その反射の歪みから深度を逆算する「構造化光(Structured Light)」や、光が反射して戻るまでの時間を測る「iToF(Indirect Time-of-Flight)」という手法を用いてきました。
しかし、夏の強い日差しが照りつける屋外環境では、環境光の照度が10万ルクス(lux)を軽く超えます。センサーが照射する微弱な赤外線パルスは、太陽光に含まれる圧倒的な赤外線ノイズの海に完全に飲み込まれ、取得されるデプス画像には巨大な「欠損の穴(黒つぶれ)」が空いてしまうのです。
さらに、自動車工場の組み立てラインや最新の物流倉庫には、ピカピカに磨き上げられた鏡面スチール、塗装された車体パネル、ガラスのパーテーションが立ち並んでいます。滑らかな表面で光が乱反射する「マルチパス干渉」が発生すると、アルゴリズムは壁の向こうに虚像の空間を見出したり、目の前にある透明な障害物を認識できずに激突事故を引き起こします。
この物理限界を突破するため、Orbbecが実用化したのが「アクティブ・ステレオビジョン(Active Stereo Vision)」というハイブリッド光学アーキテクチャでした。
| 比較項目 | 従来の構造化光方式 | 一般的なiToF方式 | Orbbecのアクティブ・ステレオ方式 |
|---|---|---|---|
| 主要用途 | 屋内スマホ顔認証、高精度顔パス | 屋内短距離測定、ジェスチャー認識 | ロボット自律走行、人型ロボットの全身知覚 |
| 太陽光耐性 | 弱(屋外直射日光下では即座に失明) | 中(強日光下でS/N比が著しく低下) | 極めて強(10万ルクス超の屋外でも自律測定) |
| 透明・反射物への耐性 | 乱反射により点群が大きく歪む | 多重反射による距離測定エラー | テクスチャ投影と視差計算の併用で克服 |
| リアルタイム深度計算 | 専用ASICまたはホストPCで高負荷 | センサーチップ内で位相差を検出 | 自社製ASIC「MX6600」でオンチップ完結 |
| 暗所環境での測定 | 良好(自ら赤外線を照射するため) | 良好 | 良好(プロジェクターによる補助パターン照射) |
アクティブ・ステレオ方式の神髄は、「二枚腰の冗長設計」にあります。
暗い屋内や模様のない真っ白な壁面では、内蔵された赤外線プロジェクターが肉眼で見えない微細なスペックル(散乱斑点)パターンを空間全体に照射し、表面に人工的なテクスチャを作り出します。左右2基の赤外線カメラがそのパターンを捉え、視差(Parallax)から三角測量によってミリメートル単位の正確な距離を算出します。
一方、直射日光が降り注ぎ、プロジェクターの光が太陽光にかき消される過酷な屋外環境下では、システムは瞬時に自然光を利用した純粋なパッシブ・ステレオ(両眼視差計算)モードへと重心を移します。太陽光そのものが生み出す自然な陰影や輪郭を頼りに、自社設計のASICチップが1秒間に数十フレームの超高速で視差マッチングを実行し続けるのです。
暗闇でも、夏の炎天下でも、ガラス越しでも空間の立体構造を見失わない。この泥臭い光学工学のすり合わせこそが、屋外を走る配送ロボットや、工場の窓際で作業する人型ロボットのメーカーたちが、Orbbecのセンサーを手放せなくなった技術的防壁でした。
4. 「純視覚」テスラへの反逆:二次元の幻覚を三次元の真実が砕く
近年、モビリティと身体性知能の領域では、極めて先鋭的な技術的対立が続いています。米テスラを率いるイーロン・マスクが提唱する「純視覚(Pure Vision)アプローチ」と、中国勢を中心とする「マルチモーダル・3Dセンサー統合アプローチ」の思想闘争です。
マスクは自社の電気自動車(EV)からLiDARはおろか超音波センサーやミリ波レーダーまでも撤去し、人型ロボット「Optimus」においても頭部に配置した通常のRGBカメラ映像のみを入力とし、ニューラルネットワークのエンドツーエンド学習によって距離感を「推論」させる方針を一貫して堅持しています。「人間が二つの眼だけでクルマを運転し、手先を器用に動かせるのだから、ロボットも安価なカメラだけで十分である」という論理です。
確かに、時速100キロで前進する自動車の自動運転であれば、前方のトラックとの距離が50メートルなのか49.8メートルなのかという「20センチのズレ」は致命的な問題になりにくいと言えます。
しかし、物体を実際に掴み、組み立て、道具を操作する「人型ロボットの手先作業」において、この推論の揺らぎは決定的な破綻を招きます。
空間知能(Spatial AI)を支える三次元データの統合ループ
単なるピクセル画像を超え、物理世界の確固たる幾何学構造をアルゴリズムに供給するアーキテクチャ
左右の赤外線画像と深度マップを高精度にミリ秒同期し、ホスト側の計算負荷をゼロに近づける専用半導体
ミリ単位の絶対距離データ
AIの幻覚(ハルシネーション)を物理法則で縛り、コネクタの嵌合やネジ締めの接触事故を防止
NVIDIA Isaac連携
Isaac PerceptorのSLAM・点群パイプラインへ、タイムスタンプが完全に一致したデプスストリームを供給
高品質3D訓練データの収集
ロボットが物理世界を操作するための大規模模倣学習において、ノイズのない絶対座標付きデータを高速生成
自動車工場の現場で、ロボットが直径3ミリのプラスチッククリップをつまんで車体フレームの微細な穴へ差し込む作業を想像してみてください。あるいは、家庭のキッチンで薄肉のワイングラスを洗う作業です。
カメラ画像から二次元ピクセルの明暗だけを頼りに距離を予測するディープラーニングモデルは、照明の当たり方や背景色の変化によって、容易に数ミリから数センチの「知覚の錯覚(ハルシネーション)」を起こします。指先が1ミリ行き過ぎればグラスは粉々に砕け散り、1ミリ手前で止まれば部品は永遠に嵌合しません。
接触を伴う物理世界において、幾何学的な「絶対の真実」を測れるハードウェアの存在は不可欠です。Orbbecが提供する3Dセンサーは、AIに対して「ここは平らな面である」「この物体のエッジは手前に3.4ミリ突き出ている」という、学習の推測に依存しない物理的なアンカー(碇)を打ち込みます。
生成AIがどれほど賢くなろうとも、物理的な実体を持つロボットが壊れやすい現実世界と対話するためには、二次元の絵画を眺めるだけでは不十分であり、空間の奥行きを光子の飛行によって直に測定する「専用の感覚器官」が必要とされるのです。
5. キーエンスの聖域を崩す刃:日中産業の交差点と次世代の勝負
Orbbecが切り開いた地平は、隣国である日本の産業界にとっても極めて刺激的な対比関係を投げかけています。
日本には、ファクトリーオートメーション(FA)とマシンビジョンの領域で世界最高峰の収益力を誇るキーエンス(KEYENCE)が存在します。キーエンスの産業用3Dセンサーや光学測定器は、驚異的な測定精度と信頼性を誇り、営業利益率50%超という世界でも類を見ない高収益のビジネスモデルを確立してきました。また、画像センサーの心臓部であるCMOSイメージセンサーの領域では、ソニーグループが世界シェアの過半を握り、卓越した画素技術で市場を牽引しています。
しかし、キーエンスが築き上げた壮大な帝国は、あくまで「数千万円の設備投資を厭わない大手自動車メーカーや半導体工場の固定ライン」を前提としたビジネスでした。1台数百万円から数千万円もする超高額な検査用3Dカメラは、どれほど性能が優れていようとも、市街地を何千台も走り回る無人配送ロボットや、1台数十万〜数百万円での量産普及を目指す人型ロボットの頭部に搭載することは経済的に不可能です。
【第一幕:巨頭の特許包囲網とASIC内製化】
米アップルのPrimeSense買収により閉ざされた3D構造化光の特許網を回避すべく、黄源浩率いるチームが深圳で独自アルゴリズムと演算チップの自社設計に着手。中国初の量産型3Dセンサーを生み出す。
【第二幕:スマホ特需の崩壊と奈落の赤字】
OPPO Find Xへの採用で一時脚光を浴びるも、画面内指纹認証の台頭によりスマホ向け需要が蒸発。アリペイの顔決済も一巡し、巨額の研究開発費が重くのしかかる数年間の赤字出血を経験。
【第三幕:インテル・MS撤退とグローバル標準の掌握】
科創板上場。インテルのRealSense縮小とマイクロソフトのKinect終了の空白を突いて「Femto Mega」等を投入。米エヌビディアのIsaacプラットフォーム推奨センサーとなり、ロボット3D視覚の覇権を確立。
【第四幕:身体性知能の「目」から空間知能中台へ】
中国製人型ロボットの7割以上にセンサーを供給。単なるカメラ部品売りから、空間点群データとVLA大モデルを直結させる「ビジョン産業中台」への脱皮を進め、長年の投資を回収する営業黒字化の転換点へ。
ここに、Orbbecが切り裂いた巨大な産業の断層があります。
彼らはソニーやオムロンが誇るようなミリ単位未満の極限精度を盲信的に追うのではなく、「ロボットの自律移動と物体マニピュレーションに必要な十分な実用精度」を見極めました。そして、独自設計したASIC半導体によって高負荷な計算をカメラ内部で処理し、深圳と東莞のサプライチェーンをフル活用して民生用光学部品の量産技術を融合させることで、産業グレードの3Dデプスカメラの価格を数万円(数百ドル)台という破壊的な水準にまで叩き落としたのです。
この低価格化のレバレッジこそが、宇樹科技や智元ロボティクスといった中国のロボット新興勢力が、人型ロボットを「1台数百万円台」で市場に投入し、何千回もの実証実験を繰り返すことを可能にした最大の原動力でした。
もっとも、Orbbecの前に広がる航路が平坦なわけではありません。
足元では、ロボット本体メーカーが激しい価格競争に巻き込まれる中で、センサー部品に対するさらなる値下げ圧力が強まっています。さらに、カメラモジュールを単に販売するだけの「ハードウェアの切り売り」にとどまる限り、売上規模の天井はロボットの出荷台数に縛られ続けます。
このジレンマを打ち破るため、黄源浩は現在、センサーハードウェアの提供にとどまらず、エヌビディアや各国のAIスタートアップと連携しながら、3D空間データをリアルタイムに基盤モデルの訓練トークンへと変換する「空間知能のデータプラットフォーム」への脱皮を急いでいます。
かつて巨頭インテルが「儲からないハードウェアの泥沼」として見捨てた空間視覚の世界。泥にまみれ、赤字を耐え抜いた末にその視界を手中に収めた深圳の光学集団は、生成AIが物理世界へと受肉するその瞬間に、欠くことのできない「瞳」として世界のロボティクスの最前線を睥睨しています。
参考資料・情報元
- [一次情報] 36Kr(36氪):从手机大败退到机器人垄断,奥比中光3D视觉的十年硬核突围
- [一次情報] 极客公园(GeekPark):具身智能需要“机器之眼”:黄源浩与奥比中光的物理AI赌局
- [一次情報] Orbbec(奥比中光):公式製品仕様書(Femto Mega / Gemini 335L)およびNVIDIA Isaac連携アーキテクチャ
- [一次情報] Microsoft Azure:Azure Kinect開発終了に伴うOrbbec Femtoシリーズへの公式移行パートナーシップ発表
- [一次情報] 上海証券取引所(科創板):奥比中光(688322)年次決算報告書および研究開発投資推移
コメント
...