1. CNC工場の切削油と火花——「ダンス動画」の狂騒を冷笑する100台のロボット
深夜の江蘇省蘇州、金属加工メーカーの工場内には、甲高い金属の切削音と白濁した冷却液(クーラント)の強烈な油臭が立ち込めていました。
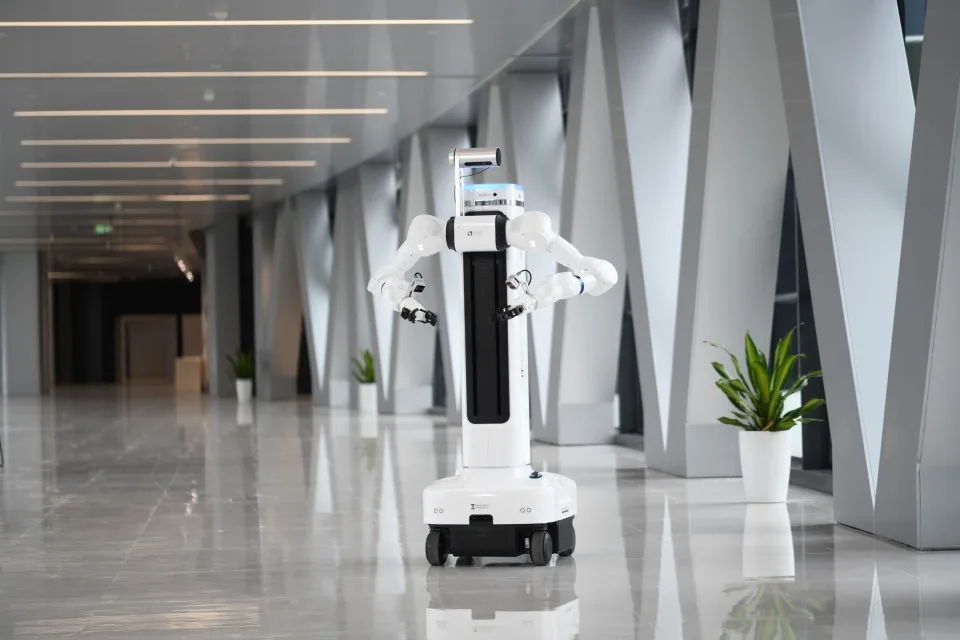
火花が飛び散るCNC(コンピュータ数値制御)マシニングセンタの前に、無駄な装飾を削ぎ落とした白と黒のロボットが音もなく滑り込みます。上部タワーの3Dビジョンセンサーが機盤の正確な位置を把握すると、7自由度を持つロボットアームが迷いなく伸び、0.1ミリ以下のクリアランスで精密な金属ワークピースをチャックに装填しました。ワークが噛み合わさる瞬間、アームの手首に仕込まれた力覚センサーがミリ秒単位で押し込みトルクを微調整し、金属同士の衝突や摩耗を未然にいなします。
作業を終えたロボットは、瞬時に方向転換して隣の検査ステーションへ移動し、次の加工サイクルを開始しました。
SNSを開けば、テスラの「Optimus」や9.9万元の価格破壊で市場を揺さぶる宇樹科技(Unitree)の「G1」、砂漠の高速二足歩行と物流荷役に挑む星動紀元(RobotEra)の「STAR1」といった二足歩行ロボットの華麗なダンス動画、あるいはバック転を披露するデモ映像が数百万回の再生数を稼いでいます。しかし、そうした「見せ物」の喧騒から遠く離れたこの油まみれの現場で稼働しているロボットには、人間のような2本の脚はどこにも見当たりません。頑丈な車輪型オムニホイールの台座の上に、昇降コラムと人間サイズの柔軟な双腕が直結された異様なシルエットです。
このロボットの名は「i7 Pro」。開発したのは、元・理想汽車共同創業者の沈亜楠が率いる家庭用ロボット企業・栖途科技(Ngoro)と並び、「理想汽車(Li Auto)出身の身体性AI双璧」と称される中国・杭州のスタートアップ至簡動力(Simplexity Robotics)です。
2026年7月、同社は創業から1年足らずという異例のスピードで、「i7 Proの初弾100台の商用納入」を完了したと発表しました。納入先は、中国シェア首位の高調波減速機メーカーである緑的諧波(Leaderdrive)をはじめとする精密機械加工ライン、光通信モジュールの組立現場、さらには大手ECの物流拠点にまで及んでいます。
デモ映像で投資家を陶酔させることだけに汲々とするヒューマノイド業界において、なぜ彼らは見栄えのする二足歩行をあっさりと捨て、油と粉塵が舞う地味なCNC工場の「百台量産」へと突き進んだのでしょうか。
2. 自動運転の修羅場が生んだ「至簡」哲学——なぜ二足歩行の誘惑を断ち切ったのか?
至簡動力を率いるのは、中国のEV・自動運転界で最も過酷な量産競争を勝ち抜いてきた百戦錬磨のエンジニアたちです。
創業者兼CEOの賈鵬(ジア・ポン)は、1987年生まれ。IBMでのハイパフォーマンス・コンピューティング(HPC)研究を経て、2016年に米エヌビディア(NVIDIA)中国の自動運転チーム「第1号エンジニア」として草創期を支えました。その後、新興EV大手・理想汽車(Li Auto)に参画し、自動運転技術の研究開発トップとして、かつて業界内で出遅れていた同社の運転支援システムを、エンドツーエンド(端到端)大規模モデル「AD Max 3.0」によって業界最高水準へと一気に引き上げた立役者です。
さらに脇を固める陣容も強烈です。取締役会長には元・理想汽車CTOの王凱(ワン・カイ)、共同創業者兼COOにはボッシュ(Bosch)出身で理想の量産デリバリーを統括した王佳佳(ワン・ジアジア)が就任。中国の自動車業界で「自動運転のドリームチーム」と呼ばれた中核幹部が、そっくりそのままロボティクスへと看板を掛け替えたのです。
その実績と組織力に目をつけた資本市場は過熱しました。同社は2025年7月末の法人登記からわずか半年の間に、5ラウンド連続の資金調達を敢行。調達総額は20億元(約420億円)に達し、評価額10億ドル超のユニコーン企業へと急伸しました。特筆すべきは、中国テック界で激しく対立するテンセント(騰訊)とアリババ(阿里巴巴)の双方が、異例の協調出資を行った点です。
しかし、巨額のマネーを手にした賈鵬が下した最初の戦略的意思決定は、周囲の期待を裏切る「二足歩行の完全棚上げ」でした。
「二足歩行でバク転するロボットはSNSでバズるが、工場長は1円も払わない。現場が求めているのは見栄えではなく、切削油の中で24時間止まらずにワークを運ぶ『手先の自由と圧倒的な信頼性』だ」—— 賈鵬(至簡動力 創業者兼CEO)
自動車業界で何十万台もの自動運転EVを公道に送り出してきた賈鵬の目には、ヒューマノイド業界が囚われている「人間そっくりの身体」への固執が、致命的な商業的過ちに見えていました。
- 足回りの脆弱性と全損リスク: 二足歩行は本質的に「制御された転倒の繰り返し」です。段差や床の油分で一度バランスを崩して転倒すれば、1台数百万円もする関節減速機やエンコーダーが一撃で破損します。工場の24時間稼働ラインにおいて、転倒によるライン停止は数千万円単位の損害を意味します。
- エネルギー効率の破綻: 車載並みの巨大バッテリーを積んでも、二足歩行の姿勢制御だけで電力の7割以上が浪費され、実稼働時間は1〜2時間にとどまります。これでは人間の交代要員にすらなりません。
- 真の経済価値は手先にある: 工場や商業店舗において、人間が対価を得ている業務の本質は「移動」ではなく、「手先を使って物を掴み、差し込み、組み立て、運ぶこと」にあります。移動は実績のあるオムニホイール(全方位車輪)に任せれば、転倒リスクはゼロになり、消費電力は激減します。
社名である「至簡(Simplexity / Simple is Scalable)」には、無駄な機構を削ぎ落とした最も単純なシステムこそが、指数関数的なスケールと大量生産に耐えうるという、エンジニアリングの第一性原理が込められています。
「二足歩行の維持」にリソースを浪費
- 転倒全損の恐怖:油や凹凸のある工場床面で転倒し、高価な精密減速機が頻繁に破損
- 極小の実稼働時間:姿勢維持の演算とモーター駆動でバッテリーが瞬時に枯渇
- ROI(投資対効果)の欠如:1台数千万円の開発費に対し、手先作業の稼働率が極めて低い
「手先の高付加価値作業」に全集中
- 転倒リスクゼロの台座:オムニホイールと昇降コラムにより、安定走行と長時間駆動を両立
- 7自由度力制御双腕:1,000mmのアーム長と柔軟なトルク制御で、狭い工作機内への進入が可能
- 即座の商業的回収:CNCや小売現場へ即座に投入でき、初年度から明確なコスト削減を提示
3. 「ルールを捨てる」端到端の血統——世界モデルとVLAの一体化
ハードウェアの割り切りと並ぶ至簡動力の最大の武器は、自動運転のトップティアで鍛え上げられた「大規模モデル主導のソフトウェア・アーキテクチャ」です。
従来の産業用ロボットや自動搬送車(AGV/AMR)は、人間が手作業で膨大な「ルール(If-Then文)」や動作軌道をプログラミングする古典的なアプローチに依存していました。「対象物の位置が3ミリずれた」「照明が暗くなった」「ワークの表面に傷がある」といった予期せぬ微細な変化が生じるだけでシステムはエラーを吐き、ラインが停止してしまいます。これが、従来のロボットが完全整備された自動車の溶接ライン以外に普及できなかった根本原因です。
賈鵬は、理想汽車で自動運転のルールベース制御を解体し、ニューラルネットワークに運転判断を丸ごと委ねた経験を、そのままロボティクスへと持ち込みました。同社が開発した「LaST₀」基盤モデルと「ManualVLA」超長程タスクモデルは、視覚・言語・運動出力を単一のTransformer構造で統合しています。
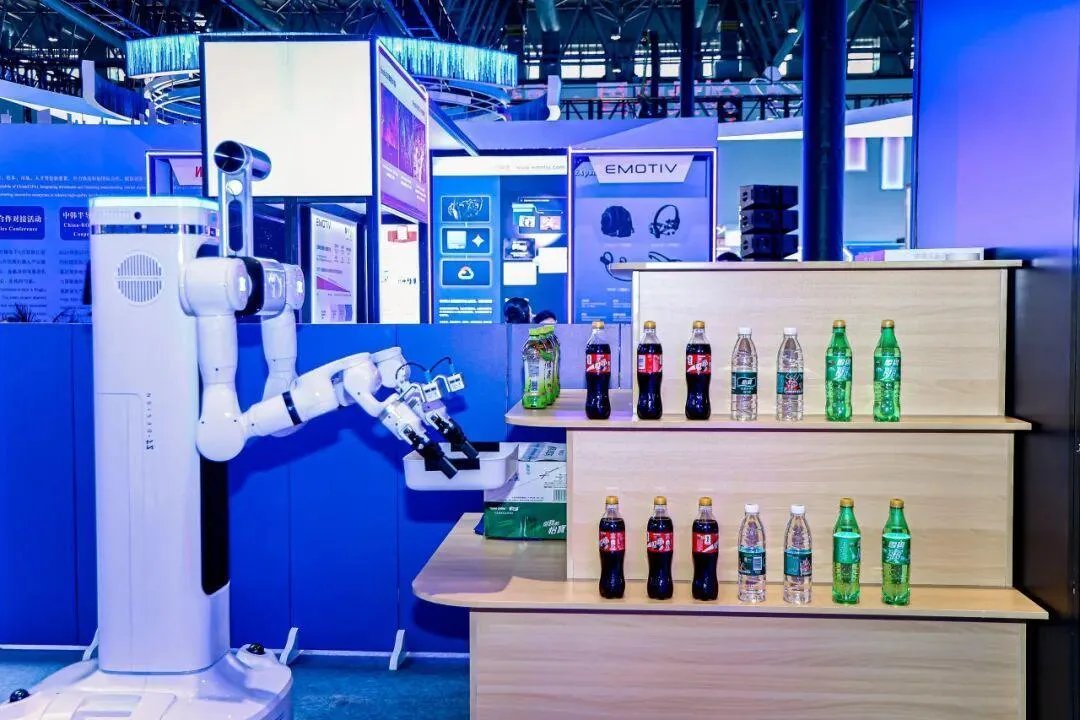
具体的には、3D空間構造の理解、タスクの言語的指示、ロボットアーム各関節のトルク指令を一つの潜在空間で同時処理します。作業員がタブレットから「A番棚のコーラをカゴに入れて梱包しろ」と自然言語で指示を出すだけで、ロボット自身が作業を分解し、障害物を避けながら対象物を把持して運びます。
| 比較項目 | 至簡動力 i7 Pro | Tesla Optimus Gen 2 | 従来の産業用ロボット(ファナック等) | 研究用二足歩行ロボット |
|---|---|---|---|---|
| 下半身の構造 | オムニホイール+昇降軸 | 人型二足歩行脚 | 固定式台座(移動不可) | 人型二足歩行脚 |
| 操作自由度 | 7DoF×2(双腕力制御) | 多関節腕+11DoF手先 | 4〜6軸剛体アーム | 多関節腕 |
| 制御ソフトウェア | 世界モデル+VLA一体型 | エンドツーエンドニューラルネット | ラダー言語/ティーチングペンダント | モジュール型ROS制御 |
| 現場での連続稼働 | 8〜10時間(急速交換対応) | 約1.5〜2時間 | 24時間(固定電源) | 30分〜1時間 |
| 主な用途展開 | CNC加工・精密組立・小売物流 | ギガファクトリー内工程 | 自動車溶接・塗装・プレス | 学術研究・プロモーション展示 |
さらに同社は、実機からのデータを短期間でモデルへフィードバックする「TwinRL」真機強化学習フレームワークを構築。シミュレーション空間で事前学習したポリシーを実機へ移植した際、工場の切削油による滑りやワークの重量公差といった現実のギャップ(Sim-to-Realギャップ)を、実機のわずか数時間の動作データで自己補正するループを完成させました。
至簡動力(Simplexity Robotics)の創業
元・理想汽車自動運転開発トップの賈鵬、元CTO王凱、量産責任者の王佳佳らが杭州で設立。「シンプルこそスケールへの最短路」を掲げる。
半年で5回、累計20億元(約420億円)の調達
元璟資本、セコイア・チャイナに加え、テンセントとアリババが異例の同時出資。企業評価額が10億ドルを突破しユニコーンに到達。
初弾100台の商用デリバリーとCNC生産ライン稼働
全シナリオ対応ロボット「i7 Pro」を緑的諧波のCNC工作機械セルへ正式投入。工作機械間の部品投入・脱着作業を24時間自律実行。
中国国際投洽会で無人リテール・物流の実機実演
多品種・未整列の陳列棚からランダムに商品をピックし、配送トレイへ納入する長連鎖タスクを完全自動で成功させ、商業展開を加速。
4. 冷厳なる産業の暗面——切削油の腐食、教示データの高コスト、そしてファナックの壁
しかし、華々しい資金調達と百台納入の成果の裏側には、単向的なPR記事では決して語られない、身体性AIスタートアップが直面する冷酷な物理的妥協と商業的摩擦が横たわっています。真のテクノロジージャーナリズムとして、至簡動力が抱える3つの構造的アキレス腱を検証しなければなりません。
課題1:工場現場の物理的暴力——切削油、ミスト、そして24時間の高周波振動
研究室の防塵フロアで完璧に動くロボットも、実際の金属加工工場に持ち込まれた瞬間、過酷な物理環境の洗礼を受けます。
CNC旋盤の内部には、高圧で噴射される水溶性・油性の切削液が充満しています。このミスト(油煙)はロボットの関節隙間やモーターシールを容赦なく侵食し、配線を劣化させます。さらに、光学カメラやLiDARの保護ガラスに微小な油滴が付着するだけで、最先端のVLAモデルは視界を奪われ、ワークの輪郭を見失ってしまいます。
至簡動力は車載グレードの防塵防水・放熱設計を導入していると主張していますが、密閉性を高めればアーム内部に熱がこもり、長時間の高トルク出力で減速機のグリスが焼き付くリスクが生じます。現場での稼働が3ヶ月、半年と経過した際、メンテナンスフリーでどこまで持ちこたえられるかは、まだ誰にも証明されていません。
課題2:教示データ(テレオペレーション)の莫大な獲得コスト
自動運転の世界では、公道を走る何十万台もの市販車が、日常走行の映像やステアリング操作のログを「走れば走るほど」無料でクラウドへ吸い上げてくれました。
しかし、ロボティクスにはそうした無料のデータフリートが存在しません。「CNCの扉を開ける」「治具にワークを差し込む」といった手先の精密作業を学習させるためには、人間がVRゴーグルを装着し、専用のエキソスケルトン(外骨格操縦器)を装着して、何千回、何万回とロボットを遠隔操作して教示データを集める必要があります。
このテレオペレーションには、熟練工への謝礼やパイロットの人件費が莫大にかかります。合成データ(シミュレータ生成)による学習も試みられていますが、金属同士が擦れ合う微小な摩擦感やバリの引っかかりといった「触覚・力覚のニュアンス」はシミュレーションでは再現できません。データの収集コストがロボット自体の原価を上回りかねない構造的ジレンマが、モデルの汎化速度に急ブレーキをかけています。
課題3:ファナックや安川電機が築いた「稼働率99.999%の壁」
最も残酷なのは、既存の産業用ロボット大手との経済合理性の比較です。
日本のファナック、安川電機、あるいはスイスのABBが提供する固定式ロボットアームは、1台数百万円程度で購入でき、一度ティーチングを済ませれば、向こう10年間、故障率0.001%以下の超高精度で同じ部品を掴み続けます。
高価なLiDAR、車載コンピューター、高度なAIモデルを詰め込み、数千万円の価格帯となるi7 Proを工場長が導入する理由は、「多品種少量生産で、段取り替えの頻度が高く、固定アームでは採算が合わない現場」に限られます。汎用性を謳う身体性AIが、特化型ロボットの圧倒的なコスト競争力と故障知らずの信頼性に打ち勝つための明確なROI(投資回収期間)を提示し続けられるかどうかが、実需定着の境界線となります。
至簡動力 Simplexity
現場直結型フィジカルAIの推進体制
i7 Pro 車輪・双腕システム
オムニベースに車載規格の高トルク力制御アームを搭載した耐環境ハードウェア
LaST₀ 統合世界モデル
言語指示・3D視覚セマンティクス・関節トルク出力を単一ネットワークで直接推論
緑的諧波(Leaderdrive)
コア部品メーカーの生産ラインで自社ロボットを稼働させ、部品原価削減と実証を同時達成
耐久性とデータ獲得単価
切削油環境下での長期信頼性確保と、人手による実機遠隔教示コストの抑制
5. 「剛の日本」と「適応の中国」——身体性AIが迫る製造業の地殻変動
至簡動力の軌跡は、ファナック、安川電機、キーエンス、ハーモニック・ドライブ・システムズといった名門企業が君臨する日本のモノづくり産業にとっても、極めて深い問いを投げかけています。
日本のロボティクスは長年、「剛性を極限まで高め、物理的な狂いをゼロに近づけるハードウェアの完璧主義」によって世界を制覇してきました。減速機のバックラッシュを削り、剛体フレームのたわみを排することで、ミリ単位の精度を機械工学の力だけで保証してきたのです。
しかし、賈鵬らが持ち込んだアプローチは根本から異なります。彼らの発想は、「ハードウェアはある程度たわみ、狂いが生じても構わない。その代わり、AIがカメラと手首のセンサーでミリ秒ごとに手元のズレを検知し、モデルがリアルタイムで補正すればよい」というソフトウェア主導のプラグマティズムです。
さらに注目すべきは、至簡動力が中国最大手の減速機メーカーである緑的諧波と手を組み、「ロボットが自らの関節部品(減速機)を加工するラインで稼働している」という事実です。これは、かつて日本企業が独占していた高精度減速機のサプライチェーンを中国国内で垂直統合し、実現場のデータと製造原価の破壊を同時に引き起こすエコシステムの完成を意味しています。
見栄えの良い二足歩行のダンスで大衆の目を奪うのではなく、油煙漂うCNC工作機械の前に張り付き、泥臭く100台の稼働実績を積み上げた至簡動力の冷徹なリアリズム。それは、身体性AIが実験室の「おもちゃ」から、実産業の「富を生み出す働き手」へと脱皮するために超えなければならない、最もリアルな分水嶺を鮮明に映し出しています。
コメント
...