1. 象牙の塔を捨てる覚悟:陳建宇が下した「泥まみれの決断」
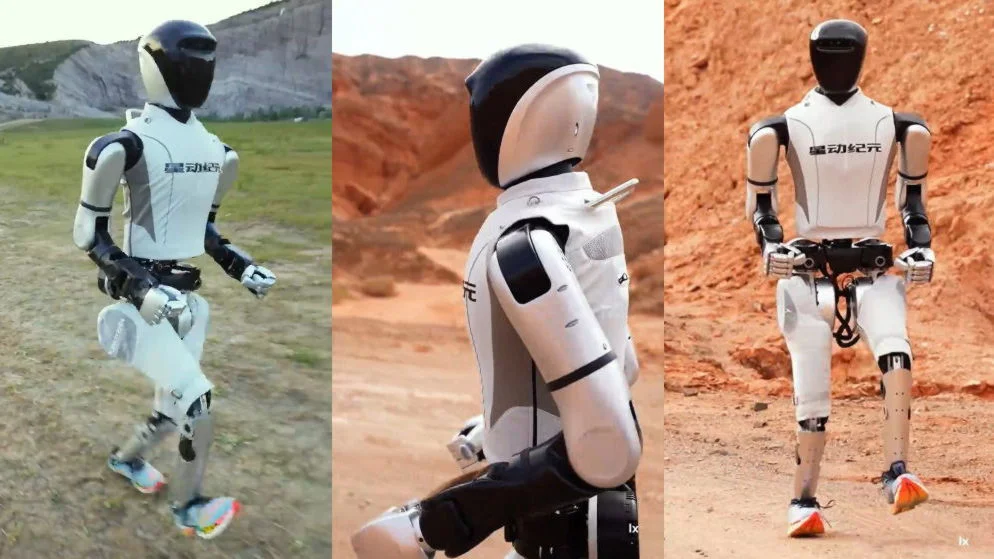
2024年秋、中国・甘粛省玉門市のゴビ砂漠。見渡す限りの荒野と赤褐色の丹霞(たんか)地貌が広がる不整地で、市販のランニングスニーカーを履いた1台の等身大二足歩行ロボットが、時速約13km(3.6m/s)の猛スピードで突風を切り裂きながら疾走しました。
中国の名門・清華大学クロス情報研究院(IIIS)からスピンオフした気鋭のフィジカルAI(身体性AI)(身体性AI)スタートアップ「星動紀元(RobotEra)」が開発した第6世代人型ロボット「STAR1」です。実験室の平坦な床面や整備された展示ステージではなく、砂利、泥濘、急勾配が入り乱れる極限の屋外自然環境を、転倒することなく連続34分間にわたって走り抜けたこの実証実験は、世界のロボティクス関係者に強烈な衝撃を与えました。
なぜ、彼らはロボットにスニーカーを履かせ、ゴビ砂漠という極限の物理世界へと解き放ったのでしょうか。その背景には、創業者である清華大学助教授・陳建宇(チェン・ジエンユー)氏の「象牙の塔に留まり美しい数式と論文を量産するだけの研究開発を捨て、泥にまみれた物理現実の複雑性と対峙する」という第一性原理に基づく創業哲学がありました。
星動紀元の創業者である陳建宇氏は、典型的なスーパーエリート科学者の経歴を持っています。清華大学の精密計測工学科を首席クラスで卒業後、米カリフォルニア大学バークレー校(UC Berkeley)でロボティクス界の泰斗・富塚誠義(Masayoshi Tomizuka)教授に師事。強化学習、最適制御、自動運転アルゴリズムの分野で国際トップ学会に多数の論文を発表してきました。
帰国後、チューリング賞受賞者の姚期智(アンドリュー・ヤオ)院士が創設した中国電脳科学の最高峰「清華大学クロス情報研究院(IIIS)」の助理教授に着任。学術界における将来を約束されていた陳氏が、2023年夏に下した決断は「起業」でした。
清華大首席 ➡️ UC Berkeley ➡️ IIIS助理教授
制御工学の世界的権威に師事し、強化学習と最適制御理論のトップ論文を量産。理論の限界を悟り、物理現実での起業へ舵を切る。
北京星動紀元科技有限公司(RobotEra)設立
清華大学が唯一直接出資する具身智能スタートアップとして独立創業。軟硬一体の垂直統合開発を宣言。
万里の長城踏破 ➡️ ゴビ砂漠時速13km走破
「XBot-L」による長城石段登破に続き、第6世代「STAR1」がスニーカー装着でゴビ砂漠を34分連続走破し世界最速記録(3.6m/s)を樹立。
巨額調達と物流・製造現場配備
アリババ、美団、レノボ等から累計数百億円規模を調達。評価額100億元を突破し、順豊速運や海爾の現場へ量産配備を開始。
「学術論文のシミュレーション環境の中では、ロボットはいとも簡単に宙返りをし、完璧に歩行します。しかし、ひとたび実験室のドアを一歩出れば、わずか数ミリの段差や砂粒、床面の摩擦係数の違いで無残に転倒してしまう。数式の中でいくら最適化を突き詰めても、現実の物理世界を動かす汎用知能は絶対に生まれません。泥にまみれ、転倒し、ハードウェアを破壊しながら学習させる覚悟がなければ、人型ロボットの実用化など絵空事です」
陳氏がそう語るように、従来のロボティクス研究を支配していたのは「整序された環境で、事前にプログラミングされた軌道を精密になぞる」アプローチでした。日本のホンダが開発した伝説的な名機「ASIMO」が代表するように、事前に床面の摩擦や段差の高さを完全に規定したうえで、重心と床反力のバランス(ZMP:ゼロモーメントポイント法)を数式で厳密に解く古典制御です。
しかし、人間が日常を過ごす工場や倉庫、あるいは自然界の屋外には、あらかじめ定義された路面など存在しません。陳建宇氏は、自ら率いる精鋭エンジニア陣とともに、PC上のシミュレータから飛び出し、中国で最も過酷な地形の一つである河西回廊のゴビ砂漠へと開発部隊を送り込みました。
2. なぜスニーカーを履かせたのか?「世界モデル」と摩擦の第一性原理
STAR1のゴビ砂漠実験において、世界中のメディアやエンジニアが最も目を見張ったのは、ロボットの足元に「普通のランニングシューズ」が履かされていた点でした。
一見するとプロモーション用のギミックのように思えるこの光景には、陳建宇氏が貫く「第一性原理」に基づく深い工学的意図が込められていました。
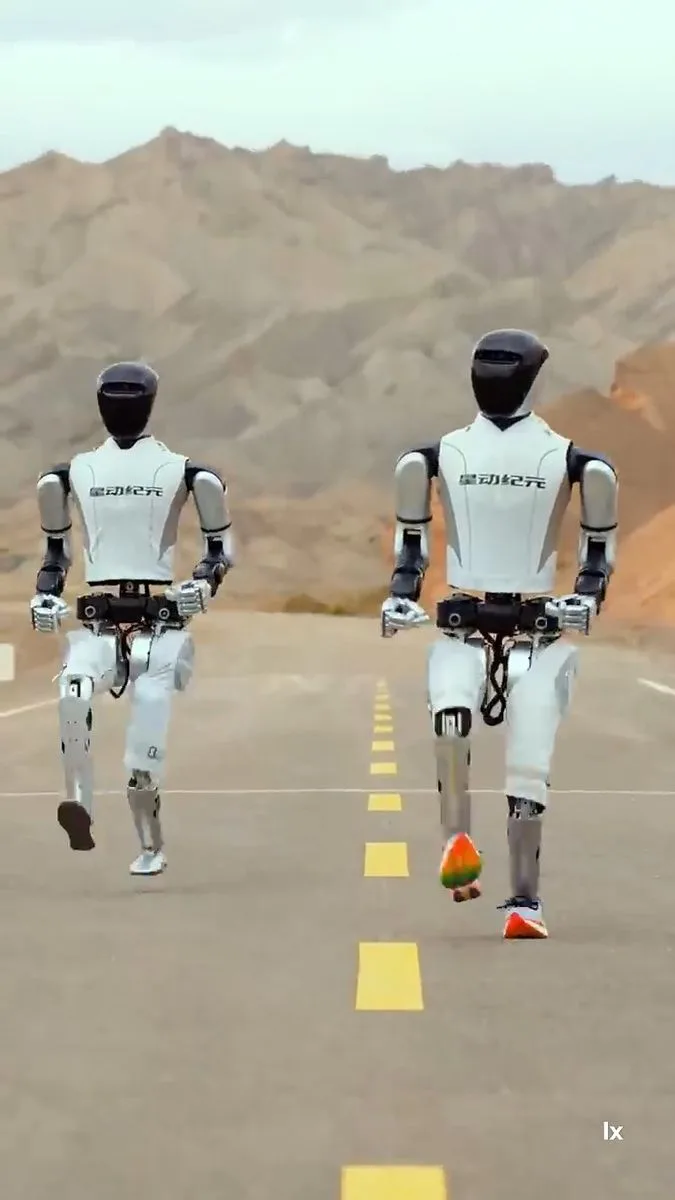
従来のロボット工学の常識では、ロボットの足裏に柔らかいゴムやクッション性のあるスニーカーを履かせることは「禁忌」に近い行為でした。なぜなら、靴底のEVAフォームやエアバッグが着地時に予測不能な弾性変形を起こし、床反力の測定センサーに非線形なノイズを混入させ、古典的な逆運動学計算を即座に破綻させてしまうからです。
しかし、陳建宇氏は逆の問いを立てました。「なぜ人間は硬いアスファルトや岩場を走るとき、靴を履くのか?」
答えは明白です。靴底の弾性が着地衝撃を分散し、トレッドパターンが路面の微細な凹凸を捉えて摩擦力を最大化するからです。人間の小脳と脊髄反射は、靴底のたわみや路面の滑りをミリ秒単位の神経フィードバックで吸収し、ダイナミックな推進力へと変換しています。
STAR1に搭載された自社開発のロボット原生基底モデル「ERA-42」は、この人間の神経系と同じ適応制御をニューラルネットワークで実現しました。
| 技術項目 | 星動紀元 STAR1 | 従来型二足歩行(ASIMO系) | 海外先端モデル(Tesla Optimus等) |
|---|---|---|---|
| 全身自由度(DoF) | 55自由度(高ダイナミック全身協調) | 34〜57自由度(関節可動域制限あり) | 約28〜40自由度(上半身作業特化) |
| 最大走行速度 | 3.6 m/s(時速12.96 km) | 約2.5 m/s(歩行に近い速足) | 約1.5〜2.0 m/s(歩行安定性重視) |
| 両足跳躍状態 | 完全な滞空・跳躍フェーズあり | なし(常に片足が接地) | 原則なし(すり足型の歩行) |
| 制御パラダイム | 強化学習+世界モデル(端到端) | ZMP法+幾何学的軌道計画 | ニューラルネット+モデル予測制御(MPC) |
| 最大関節トルク | 400 N・m(自社開発高密度モーター) | 100〜200 N・m前後 | 250〜350 N・m前後 |
| 足底適応性 | スニーカー対応(非線形変形適応) | 専用剛体ラバーパッド固定 | 特殊ラバーソール固定 |
STAR1の制御系は、275 TOPS(毎秒275兆回計算)を誇る機体内の高効率エッジAIプロセッサ上で動作しています。ゴビ砂漠の砂地に足がめり込んだ瞬間、あるいは濡れた石の上でスニーカーが数ミリ滑った瞬間、ERA-42は関節のトルクと脚部の剛性を瞬時に可変化させます。硬い路面では関節を硬直させてエネルギー反発を使い、軟弱な砂地では関節をしなやかにたわませて衝撃を吸収する。
この「動的インピーダンス制御」をAIが完全自律で獲得したからこそ、STAR1は両足が完全に宙に浮く「真のランニングフォーム」を維持したまま、34分間にわたり最高時速13キロで砂漠を駆け抜けることができたのです。
3. 「寄せ集め」を拒絶する:自社一貫開発が拓く量産化の壁
フィジカルAI(身体性AI)ブームに沸く中国では、現在数十社を超える人型ロボット企業が乱立しています。しかし、その多くは深センや江蘇省のサプライチェーンから市販の減速機、モーター、センサーを買い集め、オープンソースの歩行コード(MIT Mini Cheetah系など)を乗せただけの「ホワイトラベル(公模)アセンブリ企業」に過ぎません。
陳建宇氏は、創業初日からこの安易なアプローチを明確に拒絶しました。
「ソフトウェアのAIモデルだけを開発し、ハードウェアは外部から買えばいいという発想は、フィジカルAI(身体性AI)の本質を見誤っています。知能と身体は不可分です。AIモデルの能力を極限まで引き出すためには、モーターの磁気回路設計、減速機のギア比、冷却構造、通信バスのレイテンシに至るまで、AIのアルゴリズムに合わせて自社でゼロから設計しなければなりません」
汎用部品のパッチワーク限界
- 通信遅延のボトルネック: 外部モーターや減速機を繋ぎ合わせた結果、バス遅延が制御帯域を圧迫
- 高コストの固定化: 海外製ハーモニック減速機に依存し、1台数千万円からコストが下がらない
- アルゴリズムとの乖離: ソフトウェアの進化にハードウェアの物理特性が追従できない
自社開発400Nm・55自由度の共設計
- ERA-42原生最適化: 基底モデルと関節アクチュエータを超低遅延バスで直結し、ミリ秒でトルク可変
- EVサプライチェーン転用: 独自遊星減速機の採用により、量産コストを従来比数分の一へ劇的圧縮
- XHAND1巧緻ハンド: 12アクティブDoFと触覚アレイにより、大運動と微細作業を単一統合
特筆すべきは、独自開発の五指巧緻ハンド「XHAND1」です。人間の手に匹敵する12のアクティブ自由度を持ち、指先には微細な圧力分布を感知する触覚センサーアレイを内蔵。STAR1は、砂漠を時速13キロで走る驚異的な大運動能力(Gross Motor Skills)を持つ一方で、箸を使って滑りやすい水餃子をつまんだり、ワイングラスに液体を注ぐといった繊細な微細操作(Fine Motor Skills)をも単一のプラットフォーム上で両立させています。
さらに、自社で基幹部品を内製化することは、将来の「爆発的なコスト破壊」の布石でもあります。海外製の高精度ハーモニック減速機やトルクモーターに依存していては、1台あたりの製造原価が数千万円を下ることはありません。星動紀元は、自動車産業やEVサプライチェーンの加工技術を転用し、自社設計の遊星減速機を採用することで、量産時の製造コストを従来比で数分の一にまで圧縮するロードマップを敷いています。
この現実的な事業基盤と技術的深度を評価し、アリババ(Alibaba)、レノボ(Lenovo)、美団(Meituan)、さらにはCDHインベストメンツ(鼎暉投資)やセコイア・チャイナといった中国を代表するトップティアの産業資本とVCが、同社に巨額の資金を投じました。2025年半ばにはプレA・Aラウンドを通じて累計調達額が数十億円規模に達し、ユニコーン企業(評価額100億元=約2,000億円超)への階段を一気に駆け上がっています。
4. 現場で泥をかぶる:順豊・海爾との産業実装と日本への鏡
どれほど見事な砂漠走行デモを披露しても、ロボットが収益を生む実現場に配備されなければビジネスは成立しません。陳建宇氏の組織運営において最も特徴的なのは、「ステージ上のエンターテインメントを一切追わない」という冷徹な実用主義です。
星動紀元は、すでに中国の物流最大手である順豊速運(SF Express)や、家電・スマートホームの巨人海爾智家(Haier)、産業自動化の北自科技などと資本・業務提携を結び、実際の物流ハブや工場フロアでの実機検証を本格化させています。
学術先端研究と実産業配備の二面フライホイール
世界トップ研究室への輸出
MIT、スタンフォード、UCバークレー等へ研究機材として供給。世界の頭脳が使うアルゴリズム基盤としてデファクト化。
順豊速運・海爾のフロア配備
不規則荷物のピッキングや家電組立ラインでの部品搬送。過酷な実環境データが世界モデルを自己進化。
特に物流倉庫の現場では、コンベアから流れてくる多種多様な荷物を、XHAND1の触覚フィードバックを活用して優しく把持し、棚へと仕分けるタスクが日常的に行われています。
ここで、日本のロボット産業との対比が浮き彫りになります。かつて日本は、ホンダのASIMO、ソニーのQRIO、産総研のHRPシリーズなど、世界を圧倒する人型二足歩行ロボット技術を誇っていました。ファナック(FANUC)や安川電機、キーエンスが築いた産業用ロボットアームの信頼性は、現在も世界最強の地位を維持しています。
しかし、日本の人型ロボット開発の多くは「自動車メーカーの先端技術広報(PR)」や「学術機関の基礎研究」の枠を出ることができず、2018年には象徴であったASIMOの開発が終了しました。ソフトバンクが送り出した「Pepper」も、物理的な作業能力を持たないコミュニケーション特化型にとどまり、産業現場での実利を生み出せないまま失速しました。
対照的に、星動紀元をはじめとする中国のフィジカルAI(身体性AI)プレイヤーたちは、「最初から工場や倉庫の労働力不足を補う実働部隊として、泥にまみれた実戦環境に機体を放り込む」スピード感を持っています。少子高齢化による生産年齢人口の急減という共通の構造課題を抱えながら、中国勢は「巨額の資本調達 ➡️ 過酷な実環境でのデータ収集 ➡️ 世界モデルの高速自己進化 ➡️ 垂直統合による量産コスト低減」という強烈なビジネスフライホイールを回し始めています。
5. 結論:物理世界の「GPTモーメント」を掴むのは誰か
かつてデジタル空間で起きた大規模言語モデルの革命が、いま物理空間へと雪崩れ込んでいます。
陳建宇氏がSTAR1にスニーカーを履かせてゴビ砂漠を走らせた映像は、単なる技術デモではありませんでした。それは、「数式と実験室に閉じこもっていたロボティクスが、物理世界の不確実性を手なずけ、真の汎用知能として自立した」という時代の宣誓布告でした。
「人型ロボットが普及するかどうかの議論は、もはや『可能かどうか』ではなく『いつ、どれだけのコストで実現するか』の段階に入りました。物理世界の汎用基底モデルを手にした企業が、21世紀の産業構造の頂点に立つことになります」
論文の被引用数に安住することなく、砂漠の砂塵と工場の油煙の中でロボットを走らせ続ける陳建宇氏と星動紀元。彼らの疾走の先に待つのは、SFの空想ではなく、人型ロボットが人間の隣で黙々と荷物を運び、組み立てラインを支える、極めて生々しく現実的な未来です。
「数式の中でいくら最適化を突き詰めても、現実の物理世界を動かす汎用知能は絶対に生まれない。泥にまみれ、転倒し、ハードウェアを破壊しながら学習させる覚悟がなければ、人型ロボットの実用化など絵空事だ」—— 陳建宇(星動紀元 創業者 / 清華大学IIIS助理教授)
コメント
...