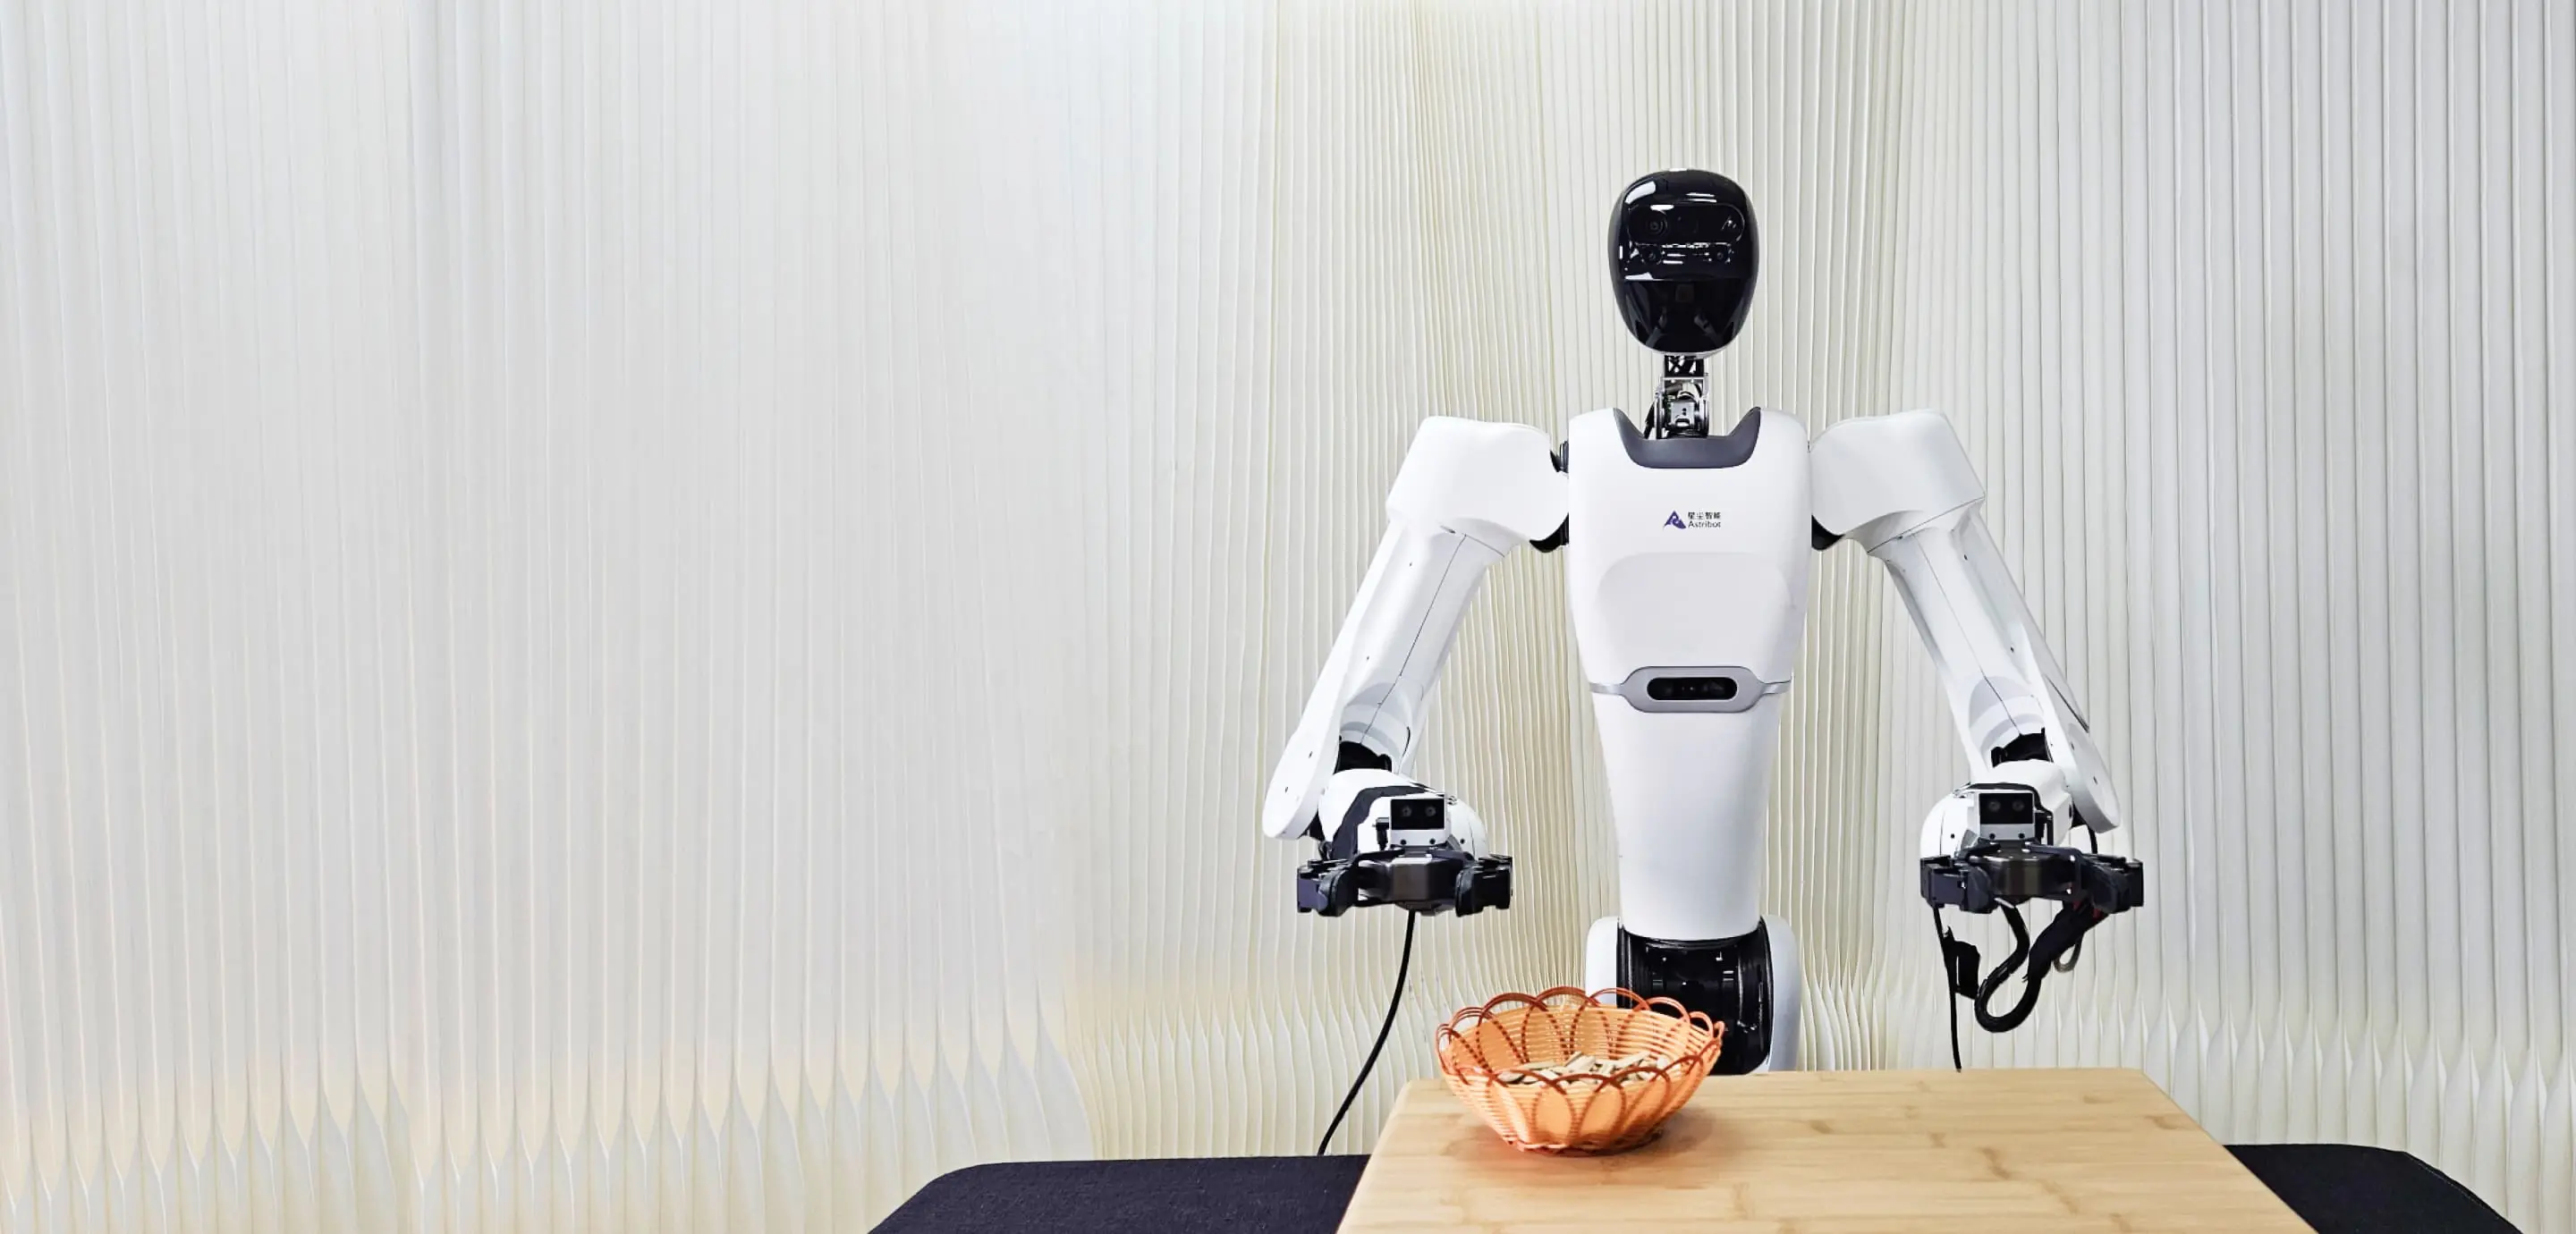
1. 秒速10mのテーブルクロス引き——世界を騒然とさせた「時速36km」の手先
テーブルの上に整然と並べられたワイングラスと陶器のティーカップ。その下には、一枚のクロスが敷かれています。
宴会芸として知られる「テーブルクロス引き」に挑んだのは、人間のパフォーマーではありません。シルバーとブラックのボディを持つ双腕ロボットでした。
一瞬の静寂の後、ロボットの両腕が肉眼で捉えきれない速度で閃きました。クロスの端を掴んだアームが後方へ跳ね上がった瞬間、テーブルの上のワイングラスは液面をわずかに波打たせただけで、元の位置に凛として静止していました。倒れた食器はゼロ。アームの最高移動速度は秒速10m(時速換算で36km)、先端加速度は100m/s²という、従来の産業用ロボットや人型ロボットの常識を桁違いに塗り替える数字でした。
続いて公開された映像では、包丁を握ってきゅうりを均一な厚みでスピーディに刻み、ワインボトルの栓をオープナーでスムーズに抜き、果ては中国の伝統弦楽器である揚琴(ヤンチン)をバチさばき鋭く演奏してみせました。
| 性能指標 | Astribot S1の実測スペック | 従来の協働・人型ロボット平均 |
|---|---|---|
| アーム先端最高移動速度 | 10 m/s(時速約36km) | 1〜2 m/s |
| 先端最大加速度 | 100 m/s² | 10〜20 m/s² |
| 最大可搬重量(片腕) | 5〜10 kg(双腕協調対応) | 2〜5 kg |
| 反復位置決め精度 | ±0.03 mm以下 | ±0.1〜0.5 mm |
このロボットの名は「Astribot S1」。開発したのは、中国・深圳に本拠を置く新興フィジカルAIスタートアップ星塵智能(Stardust Intelligence)です。創業者の来傑(ライ・ジエ)は、かつて百度(Baidu)で小度ロボットの開発を率い、その後テンセント(Tencent)の先進ロボティクス研究機関「Robotics X」のコアアーキテクトとして四足歩行ロボットや車輪・二足変形ロボットの数々を世に送り出してきた、中国ロボット界きってのハードウェアエンジニアです。
しかし、この鮮烈なデモを目にした世界のロボティクス研究者たちが最も驚嘆したのは、速度や器用さそのものよりも、S1が放っていた「ある強烈な割り切り」でした。
S1には、テスラの「Optimus」や9.9万元の価格破壊で二足歩行市場を揺さぶる宇樹科技(Unitree)の「G1」のような「二足歩行の脚」が一切存在しなかったのです。CNC加工現場向けに車輪型台座を採用した至簡動力(Simplexity Robotics)や、家庭内の片付けに特化した栖途科技(Ngoro)と同様、下半身の移動はオムニホイール台座に委ね、上半身の操作能力に全リソースを集中させていました。
2. なぜ二足歩行を「捨てた」のか? 人間の付加価値は95%が「手先」に宿る
世界中のVCマネーとメディアが等身大の二足歩行ヒューマノイドに熱狂し、「人間と同じ姿で歩くこと」を至上命題として掲げる中、なぜ来傑と星塵智能はあえて下半身の二足歩行を棚上げしたのでしょうか。
その背景には、創業者・来傑が抱いてきた「経済的実利に対する冷徹な第一性原理の計算」がありました。
「人間が日常の仕事や家事で生み出す経済価値の95%以上は、移動ではなく手先の細やかな作業によって生まれています。歩くことだけに計算資源とバッテリーの8割を浪費するロボットは、いつまで経っても現場で元が取れません」—— 来傑(星塵智能 創業者兼CEO)
現在の二足歩行ヒューマノイドが直面している最大のジレンマは、「立つ・歩く」という移動の維持だけで、車載並みの巨大なバッテリー容量と、全身の自由度(DoF)を制御するための膨大な推論電力を消費してしまう点にあります。1回の充電で連続稼働できる時間はわずか1〜2時間程度。しかも、転倒すれば数十万円の精密減速機が一撃で破損するリスクを常に抱えています。
来傑の判断は明快でした。
- 移動は実績のある車輪機構(あるいは固定台座)で十分: 現代のオフィス、ショッピングモール、コンビニ、平坦な近代住宅において、9割のフロアは段差のないフラットな空間です。車輪駆動であれば、転倒リスクはほぼゼロになり、移動のための消費電力を数分の一に抑えられます。
- リソースのすべてを「手先の速度と柔軟性」に全振りする: コップを洗う、服を畳む、棚から商品を取り出す、工具を使ってネジを締める——人間が他者に金銭を払って代行してもらう作業の本質は、すべて「手指の巧みな操作(デクスタリティ)」に集約されています。
「歩行の維持」にリソースを消耗
- 莫大なエネルギー消費:バッテリーの大部分が二足バランスの維持だけに消費される
- 手先の動作が緩慢:モーターが腕の関節ごとに配置され、アームが重く秒速1〜2mが限界
- 転倒による全損リスク:1回の転倒で高価なハーモニック減速機やギアが破損する危険
「手先の高付加価値作業」に全集中
- 秒速10mの圧倒的俊敏さ:重いアクチュエータを胴体に集約し、アームを極限まで軽量化
- 高い受動的安全性:腱駆動によるバックドライバビリティで、人と接触しても柔らかく逃げる
- 高い経済的投資対効果:台車移動に割り切ることで連続稼働時間を伸ばし、実稼働率を最大化
この「二足歩行の棚上げ」という逆張りこそが、S1を他のどのロボットとも異なる異次元の運動性能へと解き放つ決定打となったのです。
3. 「Design for AI」の正体——重いモーターを胸に閉じ込め、腕を羽にする
では、Astribot S1はどのようにして秒速10mという超高速と、0.03mm以下の位置決め精度を両立させたのでしょうか。
その中核にあるのが、「腱駆動(Cable-driven / ロープ駆動)」と呼ばれるバイオミメティクス(生体模倣)アーキテクチャです。
生体模倣の筋腱構造:重い筋肉を胸に、腕には腱だけを通す
従来の産業用ロボットアームや多くのヒューマノイドは、肩、肘、手首の各関節にモーターと減速機を直接埋め込む「剛体ダイレクト配置」を採用しています。しかし、この方式では関節の数が増えるほどアーム先端が重くなり、慣性モーメントが跳ね上がります。結果として、急停止や高速反転を行おうとすると激しい振動が発生し、速度を落とさざるを得ません。
人間の身体を観察してみると、前腕や手首には巨大な筋肉はついていません。重い筋肉(モーター)は胴体や上腕の根元に集約されており、そこから伸びる「腱(ケーブル)」が指先や関節を引っ張ることで、軽やかで繊細な動きを可能にしています。
星塵智能の設計思想「Design for AI」は、この人間の筋腱構造を工学的に極限まで突き詰めたものです。
| 比較項目 | Astribot S1 | Tesla Optimus Gen 2 | Unitree G1 | Boston Dynamics Atlas |
|---|---|---|---|---|
| 駆動方式 | 超高張力ケーブル腱駆動 | 遊星ギア+リニアアクチュエータ | 内製高トルクモーター | 全電動高出力アクチュエータ |
| アーム最高速度 | 10.0 m/s(時速36km) | 約2.0 m/s | 約2.5 m/s | 約3.0 m/s |
| 下半身アーキテクチャ | 多方向オムニホイール / 固定 | 二足歩行脚 | 二足歩行脚 | 二足歩行脚 |
| 先端ペイロード | 5〜10 kg(片腕) | 約10 kg | 約2〜3 kg | 約11 kg |
| 接触時の安全性 | 高(柔軟なバックドライバブル) | 中(電流制限による検知) | 中(力制御ソフトウェア) | 高(先進力制御アルゴリズム) |
| 主なターゲット領域 | 家庭内家事・軽工業・店舗業務 | ギガファクトリー内作業 | 研究開発・教育・軽作業 | 極限環境・重作業物流 |
S1では、強力な大型ブラシレスモーター群をすべてロボットの「胸部・胴体(重心位置)」に集中配置しています。そこから航空宇宙グレードの超高分子ポリエチレン繊維や特殊合金ワイヤーを高張力プーリーを介して手先まで張り巡らせています。
アーム自体の質量が劇的に軽いため、慣性が極小化され、瞬間的な加速と急制動が可能になりました。さらに、腱駆動は外力が加わった際に自然にワイヤーが力をいなす受動的追従性(バックドライバビリティ)を備えています。万が一、作業中に近くにいる人間の腕に当たったとしても、鉄の塊がぶつかるような事故にはならず、しなやかに力を逃がすことができるのです。
星塵智能(Astribot)の設立
元テンセントRobotics Xのアーキテクト来傑が深圳で創業。「AIのための身体をゼロから再設計する」という思想を掲げ、経緯創投や深投控などから大型資金を調達。
Astribot S1の電撃発表
秒速10mでのテーブルクロス引きや包丁さばきのデモ映像を公開。剛体ギア全盛のロボット業界に「腱駆動による手先特化」の衝撃を与える。
商用量産と「Astribot OS」基盤モデル展開
研究機関、先端商業施設、精密製造ライン向けの商用配備を開始。視覚・言語・動作を統合した身体性AIモデル「Lumo」を搭載し、未知の作業への汎化を進める。
4. 冷徹な現実解:ワイヤーの伸び、階段の壁、そして数万ドルの導入障壁
しかし、華々しいデモ映像の裏側には、商業化に向けた極めてシビアな物理的妥協と市場の壁が存在します。単向的な賞賛を排し、星塵智能が直面している「冷厳なトレードオフ」を検証しなければ、フィジカルAIの真の現在地は見えてきません。
課題1:腱駆動の宿命——ワイヤーの「伸び」と経年ドリフト
腱駆動は軽量性と柔軟性において圧倒的なアドバンテージを持つ反面、機械工学的には最も制御が難しい機構の一つです。
何万回、何十万回と秒速10mの過酷な加減速を繰り返す中で、ワイヤーには微小な塑性変形(伸び)やプーリーの摩耗が生じます。剛体ギアであれば数千時間の連続稼働でもバックラッシュの再調整だけで済みますが、腱駆動ではテンションの緩みによってアーム先端のキャリブレーション(位置補正)が少しずつ狂っていきます。
0.03mmという精密作業を維持するためには、テンション自動調整機構や、ソフトウェア側での常時張力センシングによるリアルタイム補正が不可欠ですが、これは製造ラインのような24時間ノンストップの過酷環境では保守頻度の増加というコストに跳ね返ってきます。
課題2:車輪の限界——「日本の2階建て住宅」には入れない
二足歩行を捨てて車輪台座を選んだことは、平坦な空間における圧倒的な安定性を手に入れた反面、「段差や階段が存在する環境へのアクセス権を自ら放棄した」ことを意味します。
特に日本の典型的な戸建て住宅のように、玄関の上がり框(かまち)や敷居、2階へ続く階段が存在する環境では、S1は自力で移動することができません。現時点でS1が実用的に活躍できる舞台は、完全バリアフリー化された高級タワーマンション、ホテルのバックヤード、近代的なスーパーマーケット、あるいは精密機器工場のセル生産現場などに限られます。
課題3:価格の壁——コンシューマー普及への距離
星塵智能は量産化によってコストを数分の一に圧縮したと主張していますが、高トルク密度の特殊モーター群、超高精度張力センサー、炭素繊維アーム、そして高負荷なAI推論エッジコンピューターを詰め込んだS1の価格は、依然として数百万円から1,000万円超(数万ドル規模)のレンジに位置しています。
白物家電のように「一家に一台」導入できる価格帯(数十万円水準)にはまだ遠く、現在の主な買い手は大学の研究室、大手IT企業の先行投資部門、富裕層向けのプロモーション用途にとどまっています。初期の物珍しさが一段落した後、いかに「現場での労働力代替によるROI(投資対効果)」を証明できるかが、真の生き残りを左右します。
星塵智能 Design for AI
手先特化型フィジカルAIのエコシステム
腱駆動デュアルアーム
秒速10mの俊敏性とバックドライバビリティを両立させた軽量生体模倣アーム
Astribot OS & Lumo
マルチモーダル大規模モデルとリアルタイム力制御アルゴリズムを統合した専用基盤
商業施設・研究所・軽工業
平坦なバリアフリー環境で、手先の器用さと高頻度な物品操作が求められるB2B現場
保守性と一般家庭への普及
ワイヤー摩耗への耐久性確立と、コンシューマー向け普及価格帯への原価破壊
5. 「剛のファナック」と「柔の星塵」——身体性AIが迫るものづくりの地殻変動
星塵智能の挑戦は、日本のロボット産業にとっても極めて刺激的な鏡像となっています。
日本は長年にわたり、ファナック(FANUC)や安川電機、川崎重工業に代表されるように、「極限まで硬く、重く、狂わない剛体メカニズム」を磨き上げることで世界の頂点に立ちました。ハーモニック・ドライブ・システムズの精密減速機やキーエンスのセンサーは、その「剛の哲学」を支える世界標準のインフラです。
しかし、AIがカメラを通じて現実世界の曖昧な物体(柔らかい豆腐、畳まれたシャツ、形の崩れやすい果物)を認識し、臨機応変に操作するフィジカルAIの時代において、求められるハードウェアの要件は一変しつつあります。
機械が100%完璧である必要はなく、「多少のたわみや誤差があっても、AIがミリ秒単位で手元を見て軌道を修正すればよい」というソフトウェア主導の発想です。
星塵智能のAstribot S1は、剛体ギアの精度競争から抜け出し、「AIの推論ループに最も馴染む柔らかい身体とは何か?」を追求した一つの極端な回答です。二足歩行という見栄えの良い記号を捨て、手先の経済価値に執着した来傑のリアリズムは、ロボットが「見せ物」から「本当の働き手」へと脱皮するために避けて通れない、身体性AI時代の重要なマイルストーンを指し示しています。
コメント
...