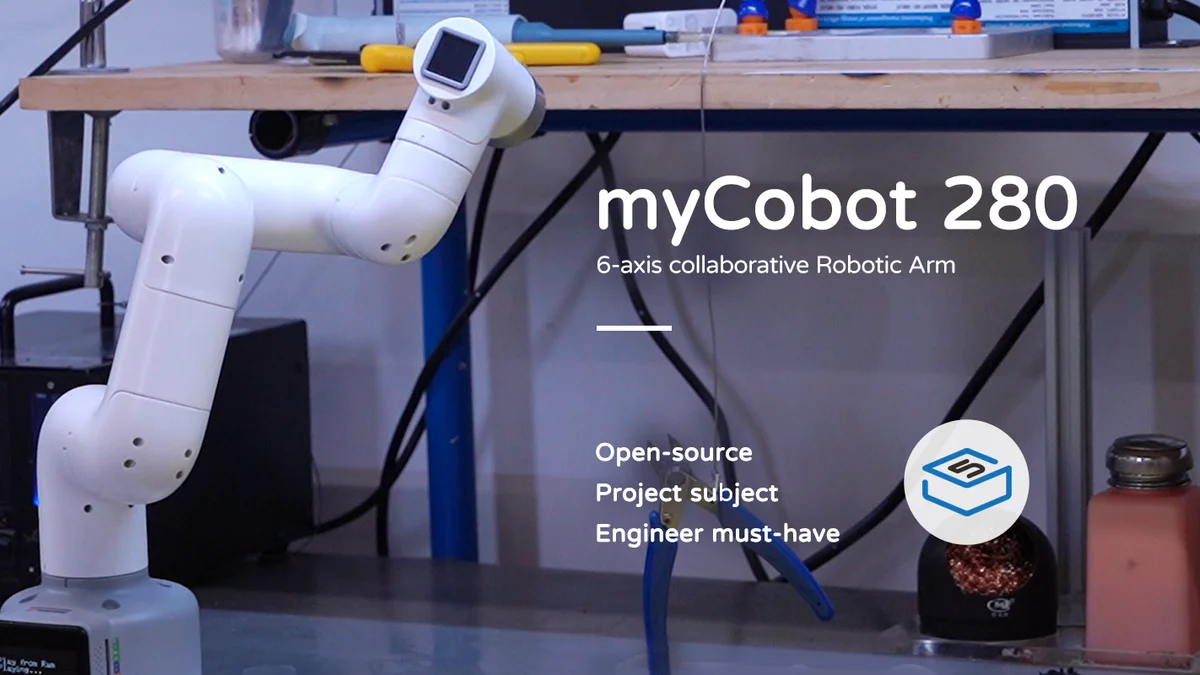
1. 安全柵の奥から机の上へ——重工業の巨象を850gに凝縮した逆転劇
工場の頑丈な黄色の安全柵、触れれば命に関わる高圧380V動力線、そして専任のティーチングペンダントを握る熟練工——それが、産業用ロボットアームが半世紀にわたって纏い続けてきた「近づきがたい聖域」の姿でした。
ファナック(FANUC)や安川電機、スイスのABB、ドイツのKUKAといった世界4大メーカーが君臨する産業ロボットの世界において、多関節アームは1台あたり数百万円から1,000万円を超え、重量も数十キロから数百キロに達します。ソフトウェアエンジニアが自室のパソコンでコードを書き、クラウドに即座にデプロイできる時代になっても、「物理世界を操作するロボットアームを、個人のデスクに1台置いて実験する」という行為は、予算的にも空間的にも完全に不可能な夢物語でした。
この重工業の鉄壁に、深圳の片隅から「極限の小型化と価格破壊」で風穴を開けたのが、2016年創業の大象機器人(Elephant Robotics)です。
創業者兼CEOの宋君毅(Joey Song)は、豪メルボルン大学でメカトロニクス工学を修めた後、ハードウェアの首都・深圳に戻って起業しました。彼らが着目したのは、大手メーカーが目もくれない「産業用とホビー用玩具の間に広がる巨大な空白地帯」でした。
2020年末、大象機器人は深圳のオープンソースハードウェア企業・M5Stack(明桟科技)と手を組み、業界を騒然とさせる製品を放ちました。それが「myCobot 280」です。
本体重量はわずか850グラム。作業半径は280ミリメートル。人間の腕と同じ6自由度(6軸)を備え、アーム先端にはプログラマブルなマイコンモジュール「M5Stack Basic」を標準搭載。それでいて、米国での発売価格は599ドル、日本国内での実売価格は約8万円台からという、従来の協働アームの20分の1から30分の1に相当する衝撃的なプライスタグを掲げたのです。
研究室・個人開発における参入障壁
- 高額な導入コスト:1台あたり300万〜500万円。大学研究室でも台数限定の共有設備
- 設置環境の制約:重量11kg超。頑丈な定盤にボルト締め固定が必要で移動が極めて困難
- プロプライエタリな環境:独自コントローラと専用言語に縛られ、最新オープンソースAIとの連携が煩雑
机上開発の民主化アーキテクチャ
- 約8万円の破壊的価格:学生や個人クリエイターが「1人1台」自室の机上に持てるコスト
- 本体850gの超軽量ポータブル:USB給電と小型ベース板でどこでも即座に稼働開始
- 完全オープンソース志向:Python、ROS/ROS2、Arduino、Blocklyを標準サポートしAIモデルと直結
机の片隅にクランプで留め、ノートPCのUSBポートに挿すだけで、自作のPythonスクリプトから6軸アームが軽やかに旋回し始める——この圧倒的な手軽さが、瞬く間に世界中のエンジニアの心を捉えました。
2. なぜ秋葉原と東大の研究室を制覇できたのか?深圳エコシステムと「脱・専売特許」
大象機器人の快進撃において、極めて象徴的だったのが日本市場における異例の浸透スピードでした。
ロボット大国であるはずの日本において、同社製品は早い段階から国内最大級の電子工作プラットフォーム「スイッチサイエンス(Switch Science)」が正規代理店として参入。東京・秋葉原の主要パーツショップの店頭に並び、Maker Faire Tokyoの会場を席巻しました。
さらに、東京大学、京都大学、大阪大学などのトップ大学のロボティクス・情報工学研究室や、産業技術総合研究所(AIST)などの公的研究機関が、AI視覚認識や遠隔操作アルゴリズムのプロトタイピング機材として「myCobot」を次々と採用していったのです。現在、大象機器人の売上高の7割以上は海外向けであり、日本は北米と並ぶ最重要市場となっています。
なぜ、ファナックや安川電機、川崎重工のお膝元である日本で、深圳の無名スタートアップのアームがこれほど歓迎されたのでしょうか。
理由は明快でした。「壊しても予算が吹き飛ばない、物理AIのサンドボックス(実験場)」を誰もが切望していたからです。
ロボット工学の焦点が、あらかじめプログラムされた軌道をなぞる「決定論的制御」から、強化学習や画像認識モデルを用いてリアルタイムに対象物を掴む「フィジカルAI(身体性AI)」へと移行する中、開発現場ではコードのバグによる「激突や衝突」が日常茶飯事となります。300万円の産業用アームを壁や机に激突させて減速機を破損させれば、教授会で始末書を書かされ研究費が蒸発します。しかし、8万円のmyCobotであれば、学生が果敢に新しい強化学習モデルを流し込み、万一クラッシュしてもサーボモーター単体を数千円で交換してその日のうちに復旧できます。
さらに大象機器人は、アーム単体にとどまらず、2020年には世界初となるオープンソースのAIバイオニック猫「MarsCat(火星猫)」を発表しました。
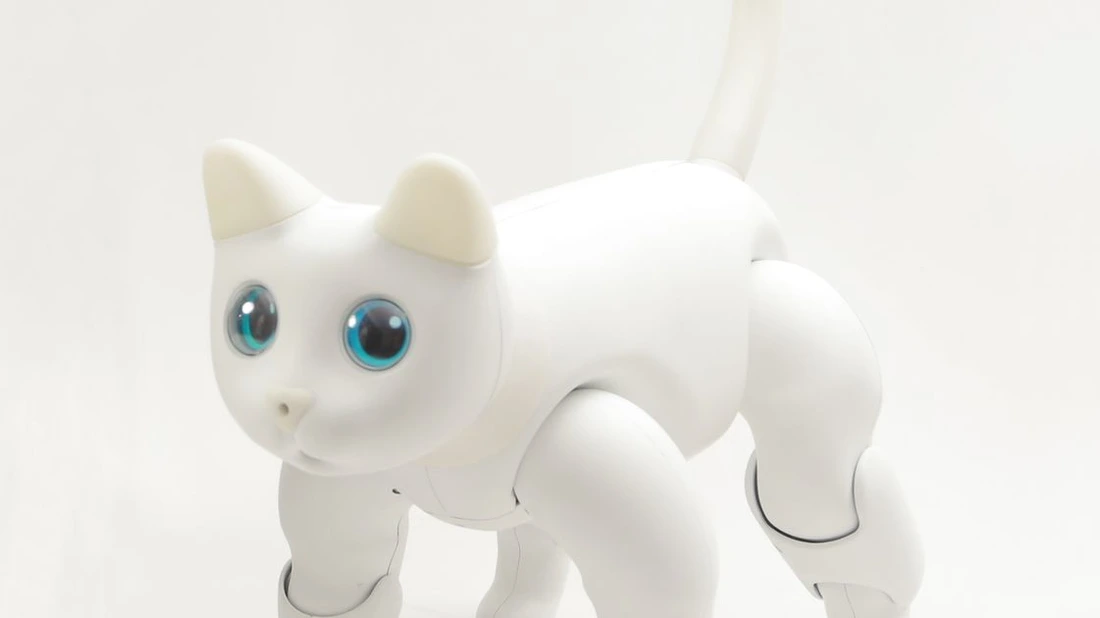
ソニーの名機「AIBO」が30万円を超える本体価格と月額クラウド課金という閉じた高級ブランド戦略をとるのに対し、MarsCatはRaspberry Piを頭脳に据え、コードもAPIも全開放。ギークたちが自ら画像認識モデルを組み込み、自律行動パターンをハックできるプラットフォームとして提示したのです。
この「深圳の華強北サプライチェーンによる極限の低価格化」と「ソフトウェアの徹底開放」の組み合わせこそが、保守的な大手メーカーの牙城を飛び越え、日米のエンジニアコミュニティに熱狂的なマインドシェアを確立した最大の勝因でした。
3. 「250gしか持てない」物理的限界——ホビー用サーボが直面した工場の冷酷な現実
しかし、熱狂の裏側で、大象機器人はやがて「安さゆえの過酷な物理的代償」と激しく衝突することになります。
8万円で6軸アームを実現するために彼らが採用したアーキテクチャは、産業用アームで常識とされる高剛性鋳造フレームや高価な波動歯車減速機(ハーモニックドライブ)ではなく、「エンジニアリングプラスチック射出成形シェル」と「磁気エンコーダ付きRCバスサーボモーター」の組み合わせでした。
この設計思想は、ホビーや教育用途では天才的なコストダウンとして機能しましたが、ひとたび「現場の道具」として使おうとした瞬間、冷酷な物理的限界を露呈させたのです。
最大の制約は、わずか250グラムという可搬重量(ペイロード)でした。アーム先端にビジョンカメラや重い電動グリッパーを取り付けるだけで許容重量の半分を消費してしまい、実際に把持できる物体は消しゴムやピンポン球、小さな樹脂部品程度に限られます。
さらに深刻だったのは、工場の自動化(FA)現場からの引き合いでした。「8万円でラインのセル生産に使えるなら100台導入したい」と色めき立った中堅・中小製造業の現場担当者が実機テストを行った結果、数日で突きつけられたのは冷厳な現実でした。
プラスチックギアで構成されたサーボモーターは、工場の過酷な環境で24時間連続サイクルを回すと、摩擦熱によって熱膨張を起こし、関節のガタつき(バックラッシ)が急激に拡大。初日はピッタリ合っていたピッキング位置が、3日目には数ミリメートルもズレて製品を落としてしまう。「教育用としては神機だが、工場の生産ラインではオモチャに過ぎない」——この手厳しい評価が、初期の大象機器人の前に重く立ちはだかりました。
「玩具の値段で作ったアームに、産業用の精度と寿命を求めるユーザーとの間で、私たちは何度も激しい摩擦を経験した。」—— 大象機器人(Elephant Robotics)開発チームの回顧
また、一般コンシューマー向けに鳴り物入りで投入した「MarsCat」も、ペットロボット業界が過去四半世紀にわたって陥ってきた「不気味の谷」と「品質サポートの泥沼」に直面しました。16個ものサーボモーターが連動する複雑なリンク機構は、落下や子供の手荒な扱いによってギア欠けを起こしやすく、1回の充電で動く時間は2時間未満。愛玩動物としての温もりを期待した一般購入者からの初期不良報告や返品対応に追われ、コンシューマー事業の収益性は大きく圧迫されることになりました。
4. ホビーの浅瀬からフィジカルAI(身体性AI)の荒波へ:双腕ヒューマノイド「Mercury」の背水戦
教育・ホビー向け小型アームで世界的な知名度を得た大象機器人でしたが、2023年以降、彼らを取り巻く競争環境は急速に厳しさを増していきました。
下からは、さらに安価な模倣品やサーボ直結型キットを数万円で繰り出してくる後発の中国系スタートアップが追い上げ、上からは宇樹科技(Unitree)や智元機器人(Agibot)といった巨額の資本調達を完了したユニコーンが、本格的な産業用フィジカルAI(身体性AI)ロボットを提げて参入してきたからです。
「オモチャ屋の看板」に甘んじていては、市場の底が抜けてコモディティ化の消耗戦に呑み込まれる。この強烈な危機感から、大象機器人が踏み切ったのが「プロ向け高精度アーム」への再定義と、双腕ヒューマノイド「Mercury(水星)」シリーズへの脱皮でした。
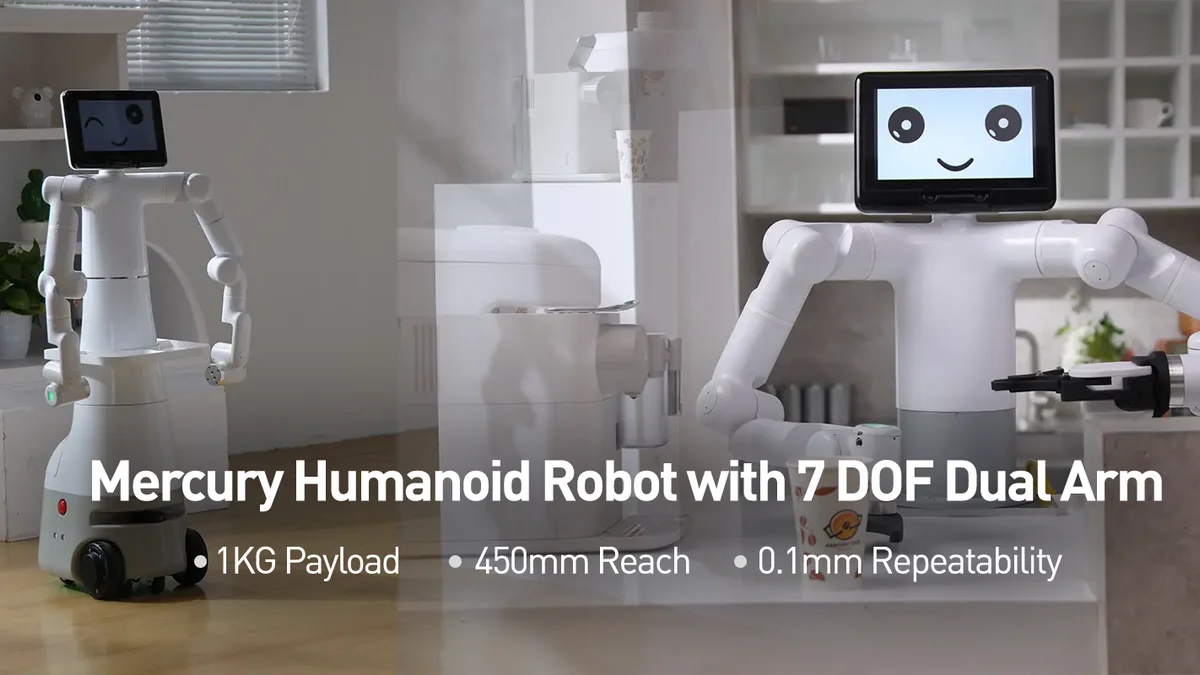
彼らは、金属切削(CNC加工)アルミ合金ボディと自社製ブラシレス遊星減速機を採用した産業向けアーム「myArm」や「mechArm」を矢継ぎ早に投入。可搬重量を1kg〜3kgへと引き上げ、繰り返し精度を±0.1mm以下へと向上させました。
さらに、その集大成として2024年に送り出したのが、上半身に2本の7自由度アームを備えた双腕ヒューマノイド「Mercury B1」と、3輪全方向移動ベースを組み合わせた「Mercury X1」です。
| 比較項目 | myCobot 280(初代) | myArm 300(進化型) | Mercury B1(双腕フィジカルAI(身体性AI)) | Universal Robots UR3e(産業用標準) |
|---|---|---|---|---|
| 自由度(DoF) | 6軸 | 7軸(冗長自由度) | 14軸(双腕7軸×2)+腰部 | 6軸 |
| 本体重量 | 850g | 約1.5kg | 約15kg | 11.2kg |
| 最大可搬重量 | 250g | 1,000g(1kg) | 片腕2.5kg(両腕5kg) | 3,000g(3kg) |
| 繰り返し精度 | ±0.5mm | ±0.1mm | ±0.05mm | ±0.03mm |
| 実売価格帯 | 約8万〜10万円 | 約15万〜20万円 | 約150万〜200万円 | 約350万〜450万円 |
| 主な用途 | 教育・卓上実験・ホビー | 軽作業・画像検査・ROS開発 | マルチモーダルAI研究・自律配膳 | 自動車・電子部品の24時間量産ライン |
| 耐久性・信頼性 | プラスチックギア(短寿命) | メタルギア(中耐久) | ハーモニック/プラネタリー併用 | 産業用ハーモニック(10万時間高耐久) |
このプロダクトポートフォリオの再編は、同社のビジネスモデルを「ガジェットの単発物販」から、「フィジカルAI研究のトータルプラットフォーム」へと昇華させるための背水の陣でした。
現在の先端AI研究者が必要としているのは、大規模言語・視覚・行動モデル(VLA / Vision-Language-Action)を動かすための「手足」です。高価すぎて1台しか買えないテスラOptimusを待つのではなく、手頃な価格で即座に手に入り、左右の腕を協調させて物をつまみ、SLAMで部屋を自律移動できる実機ハードウェア。大象機器人は、机の上の850gで培ったソフトウェア資産とサプライチェーンの知見を、そのまま等身大に近いフィジカルAI(身体性AI)ロボットの市場へとスライドさせようとしています。
大象機器人(Elephant Robotics)
自社製サーボ技術 × M5Stack/ROS連携 × スイッチサイエンス国内供給網
秋葉原・スイッチサイエンス
全国の教育機関・メイカーへの即納体制。日本語ドキュメントと手厚い技術サポートによる信頼獲得
東大・京大・産総研ラボ
コンピュータビジョンと把持AIの低コスト実証環境。論文発表やオープンソースコミュニティへの還元
フィジカルAI(身体性AI)(VLAモデル)実験
Mercury双腕シリーズを通じた、生成AIとロボット制御の融合研究プラットフォームの提供
深圳・華強北サプライチェーン
モーター、射出成形、PCB基板の極限コストダウン。競合を寄せ付けない反復スピードの源泉
5. ロボット大国・日本への鏡像:小型化と民主化が揺さぶる「ものづくり」の聖域
大象機器人の軌跡は、長年にわたり世界の産業用ロボット市場を支配してきた日本の製造業に対し、静かだが極めて鋭い問いを投げかけています。
日本が誇るファナックや安川電機、川崎重工のロボットアームは、文句なしに世界最高峰の芸術品です。0.02ミリの誤差も許さず、10年間にわたって油まみれのラインで休まず働き続けるその信頼性と剛性は、日本の「すり合わせ技術」の極致と言えます。
しかし、その完全主義と高価格ゆえに、彼らのアームは「選ばれた大企業の大規模工場」という分厚い壁の内側に留まり続けました。一般のソフトウェアエンジニアや大学生、新興AIスタートアップが日常的に触れ、コードを書いて壊しながら身体性AIのアルゴリズムを鍛え上げる「日常のツール」には、決してなり得なかったのです。
大象機器人が示したのは、「精度が多少粗くても、8万円で机の上に置けるなら、世界中の数万人の頭脳がその欠点をソフトウェアで埋めてくれる」という、オープンイノベーションの力学でした。
今やロボット開発の主戦場は、ハードウェアの完璧な剛性を競う時代から、大量の機体から収集された実世界データで基礎モデルを事前学習させる時代へと突入しています。数千台のmyCobotやMercuryが世界中の研究室で稼働し、日々新たな物体認識や把持のデータセットを生み出し続けているという事実は、ハードウェアの単体スペックを超えた、新たな「データの規模の経済」を形成しつつあります。
オモチャと嘲笑された850gのアームから始まり、双腕フィジカルAI(身体性AI)の領域へと歩みを進める深圳のチャレンジャー。完璧さを追い求めるがあまり民主化の波に乗り遅れた日本のロボティクス産業にとって、大象機器人が机の上から巻き起こした地殻変動は、自らのものづくり哲学を再定義するための、生々しくも貴重な鏡像となっているのです。
コメント
...