1. 「170センチの巨体」が転び、骨折する現場——派手なデモの裏にある物理的絶望
2024年から2026年にかけて、世界中のテックメディアは身長170センチメートル、体重70〜80キログラムの等身大ヒューマノイドロボットが繰り広げる華麗なプロモーション映像で埋め尽くされました。米国のテスラ(Optimus)やフィギュア(Figure AI)、中国の宇樹科技(Unitree)や智元機器人(Agibot)が、まるで人間のように背筋を伸ばして歩行し、自動車工場のラインで部品を持ち上げる姿は、「近未来の労働力革命」の到来を確信させるに十分な熱気を放っていました。
しかし、華やかなCG映像や入念に編集されたデモ動画の裏側にある研究開発現場では、まったく別の冷酷な光景が日常茶飯事となっていました。
等身大の人型ロボットが一度でもバランスを崩して後方に倒れ込んだ瞬間、重力加速度によって地面に激突する頭部や背中には数千ニュートンの衝撃力が加わります。その結果、精密な波動歯車減速機(ハーモニックドライブ)の歯が欠け、高剛性アルミフレームの結合部が歪み、高価な多軸トルクセンサーが破断します。1回の転倒による修理費用は日本円にして数百万円から1,000万円を超え、専任の機械技術者が数日をかけて分解修理を行わなければ復旧しません。
その結果、多くの開発現場では、天井からクレーンや頑丈な命綱を吊り下げ、ロボットが絶対に転倒しない「保護された空間」でしかソフトウェアのテストを行えないという奇妙な本末転倒が起きていました。
開発現場における物理的ボトルネック
- 転倒1回で数十万円〜数百万円の破損:高質量による衝撃で減速機やエンコーダが瞬時に破断
- 命綱なしで実験不能:落下事故を防ぐため天井クレーン必須。屋外や不整地での実験が困難
- 搬送・保守の重労働:大人3〜4名がかりで運搬。バッテリー交換や関節調整だけで半日を消費
転倒を前提とした実戦的アーキテクチャ
- 落下しても壊れない弾性構造:独自の高出力ダイレクトドライブ関節が衝撃を吸収
- 単独での起き上がり自律制御:転倒後3秒以内にキップアップ(跳ね起き)で即座に復帰
- 1〜2名で手軽に運搬可能:オフィスの机や一般的な実験室で日常的にアルゴリズム検証が可能
「ロボットを転ばせることを恐れている会社に、本物の二足歩行知能は作れません」
そう言い切るのは、北京のスタートアップ「加速進化(Booster Robotics)」を率いる程昊(チェン・ハオ)です。
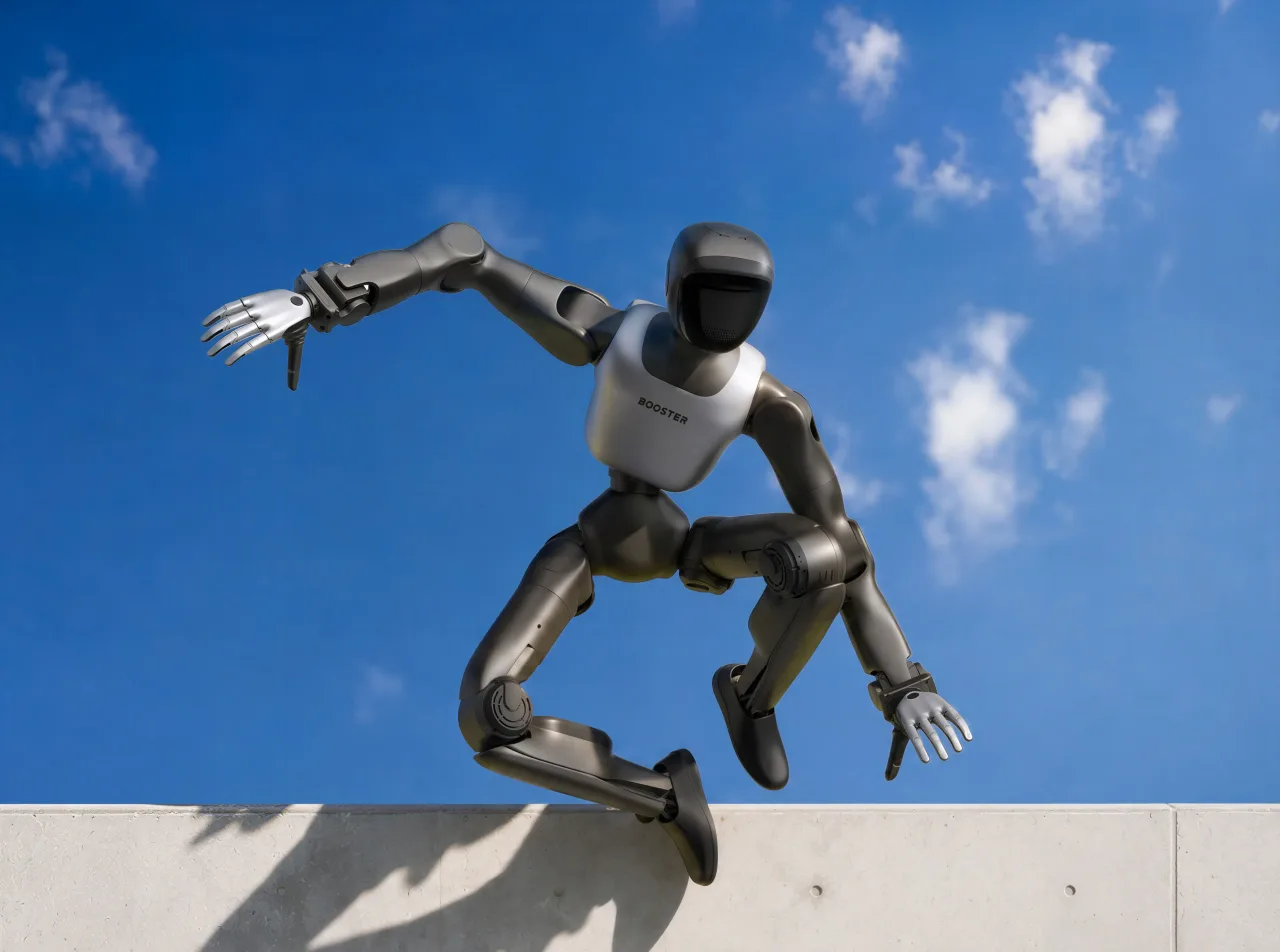
世界中の投資家や大手メーカーが「大人の人間と同等のサイズで、工場で即戦力になるロボット」を求めて巨額資金を注ぎ込む中、程昊が下した決断は完全な逆張りでした。彼らが開発したフラッグシップ機「Booster T1」は、大人の腰ほどの高さしかない身長1.18メートル、体重わずか30キログラム。あえて等身大を捨て、机の横に置いて気軽に蹴飛ばし、何度転んでも自力で跳ね起きる小型の「高耐久開発プラットフォーム」へと舵を切ったのです。
「転び、壊れ、修理を待つ間に数週間を浪費するロボットは、研究者の机には残らない。必要なのは、1日に100回蹴飛ばしても笑って起き上がる機体だ」程昊(加速進化 創業者兼CEO)
2. バイトダンス副社長からの転身——「DOS機時代」を見抜いた第一性原理
程昊という人物のキャリアは、中国のハードウェア起業家の中でも極めて異色の経歴を持っています。
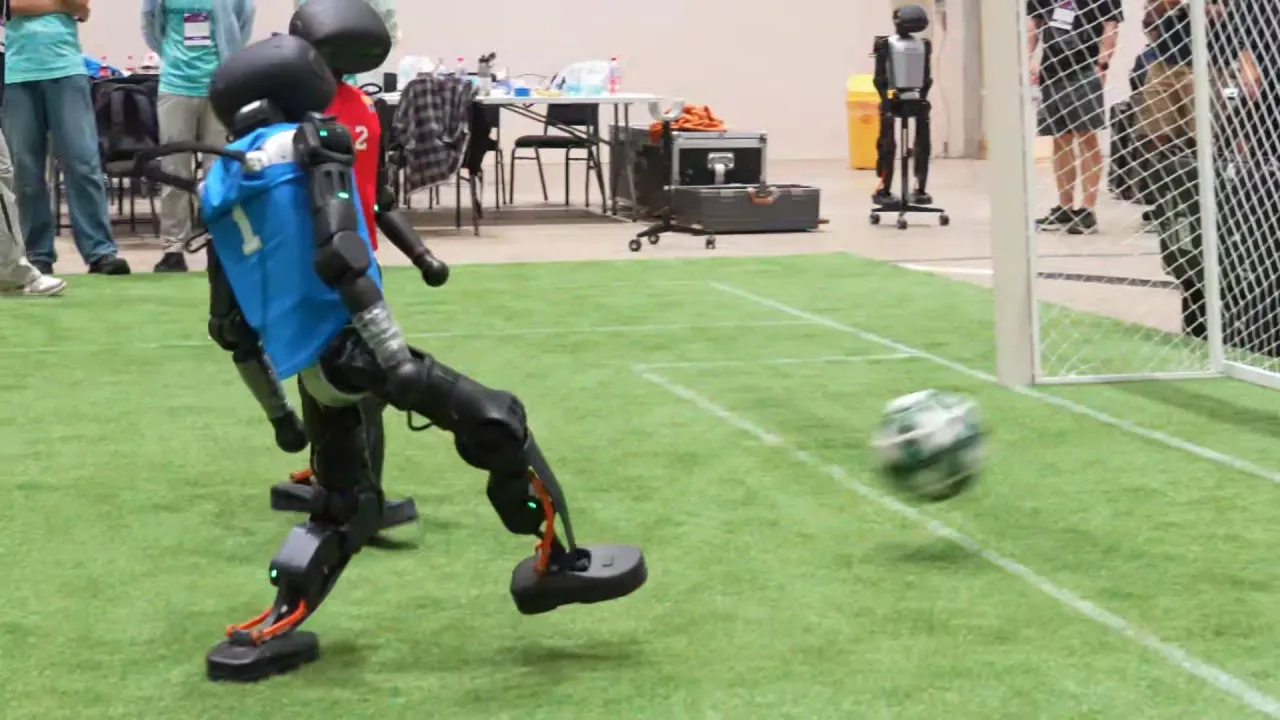
清華大学自動化系(制御工学科)の学部および修士課程を修了した彼は、世界最高峰の自律ロボット競技会「RoboCup」の人型ロボットリーグで数々の栄冠を手にしてきた名門「清華火神隊(Vulcan)」の主力メンバーでした。完全自律でサッカーボールを追いかけ、味方と通信し、相手と競り合ってシュートを放つ——2000年代初頭から人型二足歩行の限界と脆弱性を骨の髄まで味わってきたエンジニアでした。
しかし大学院修了後、彼が最初に向かったのはロボット業界ではなく、モバイルインターネットの最前線でした。時間管理アプリ「朝夕日歴」を起業した程昊は、その卓越したプロダクト開発手腕を評価されてバイトダンス(ByteDance / 字節跳動)にバイアウト(買収)を果たします。その後、バイトダンスのエンタープライズコラボレーションツール「Feishu(飛書 / Lark)」の製品担当バイスプレジデント(副総裁)として、数千万人規模のユーザーが使う巨大ソフトウェア組織の舵取りを担いました。
メガテックの最深部で大規模言語モデル(LLM)の台頭を目撃した程昊は、2023年6月、安定した役員待遇を捨てて北京の中関村で「加速進化」を立ち上げます。
清華大学「火神隊」での泥臭いロボット開発
RoboCup人型サッカーリーグで自律歩行と協調制御を極める。過酷な実機試合で無数の関節破損を経験し、「壊れにくさ」こそが知能進化の絶対条件であると痛感。
「朝夕日歴」創業からバイトダンス飛書副社長へ
SaaS・モバイルアプリの創業を経てバイトダンスに合流。飛書(Lark)の製品トップとして、数千人規模のソフトウェア開発組織とユーザー体験の磨き込みを指揮。
「加速進化(Booster Robotics)」設立
生成AIとフィジカルAIの融合を見据え、北京・海淀区で起業。英诺天使基金(Inno Angel Fund)や源码資本(Source Code Capital)などから大型資金を調達。
「Booster T1/T2」の量産と世界展開
世界中のトップ大学・AI研究機関へ出荷を開始。RoboCup 2025世界大会で完全自律3v3サッカー優勝を飾り、開発者エコシステムの標準機としての地位を確立。
ソフトウェアとハードウェアの双方を極めた程昊が掲げた現状認識は、過熱する業界関係者を冷めさせるほど辛辣なものでした。彼は現在の人型ロボットの発展段階を、パーソナルコンピュータ(PC)が普及する遥か前の「DOS機時代」に例えています。
「1980年代初頭のコンピュータがまだ机を占領する巨大な箱であり、C言語のコマンドを直接打ち込む研究者やギークのための道具だったように、現代のフィジカルAIにはまだWindowsのような洗練されたOSも、WordやExcelのようなキラーアプリケーションも存在しません。そんな段階で『来年にも工場で人間の作業員を完全代替する』『家庭で高齢者の介護をする』と喧伝するのは、DOSの時代にスマートフォンのUberを作ると約束するようなものです」
程昊にとっての「第一性原理」は極めて明快でした。フィジカルAIの知能が飛躍するために真に必要なのは、一握りの大企業が密室で披露するデモではなく、「世界中の数千人のAIエンジニアが、自室や研究室で毎日心置きなくコードを書き、物理空間で機体をクラッシュさせられるハードウェア環境」でした。そのためには、身長170cmの巨大な高嶺の花ではなく、1人で持ち運べて絶対に壊れない1.1mの機体でなければならなかったのです。
3. 1.1メートル・30キロの衝撃——「蹴られても即座に起き上がる」ハードウェア工学
「小型であること」は、単なるコスト削減や妥協の産物ではありません。運動力学の観点から見れば、スケールダウンは機体の耐久性と敏捷性に圧倒的な物理的優位性をもたらします。
物体の体積と質量は寸法の3乗に比例し、落下時の衝撃エネルギーは質量と重心の高さに正比例します。身長が1.7メートルから1.18メートルへと約30%縮小するだけで、機体の総重量は70キログラム超から30キログラムへと半分以下に激減します。地面に激突した際に各関節にかかる衝撃トルクは、等身大機の4分の1から5分の1にまで抑制されるのです。
Booster T1の全身23自由度(DOF)を駆動するのは、加速進化が自社設計した高トルク密度アクチュエータ「ENCOS」シリーズです。最大瞬間トルクは130ニュートンメートル(N・m)に達し、ギア比をあえて抑えた高バックドライバビリティ(外力に対する逆駆動性)設計が採用されています。人間が全力で横から蹴り飛ばしても、関節が外力を柔軟にいなし、衝撃エネルギーを瞬時に電気エネルギーへと回生して機械的な破損を防ぎます。
万が一、足を取られて転倒した場合でも、Booster T1には武術の「跳ね起き(キップアップ)」に似た高ダイナミックな起き上がりモーションが強化学習によって焼き付けられています。背中から地面に倒れ込んだ状態から、膝と腕をバネのように弾ませ、わずか2.8秒で直立姿勢へと復帰します。
頭部には、エッジAI推論のデファクトスタンダードである「NVIDIA Jetson AGX Orin」モジュールを内蔵し、最大200〜275 TOPSのオンデバイス演算能力を誇ります。Intel RealSense深度カメラ、広角RGBカメラ、9軸IMU(慣性計測ユニット)、マイクアレイが統合されており、外部の巨大なGPUクラスタに頼ることなく、機体単独で視覚認識と歩行安定化ループを完結させることが可能です。
Booster T1 プラットフォーム
オープンで堅牢なフィジカルAI研究基盤
自社製 ENCOS アクチュエータ
最大130N・mの高トルク密度。転倒の衝撃を柔軟に吸収する高バックドライバビリティと高分解能デュアルエンコーダを搭載。
NVIDIA Jetson AGX Orin
最大275 TOPSの端側AI算力。リアルタイムSLAM、視覚障害物回避、自律意思決定をクラウド遅延なしにオンボード処理。
Isaac Sim / MuJoCo 連携
物理シミュレータ上で数百万回の仮想歩行を強化学習。ドメインランダム化によりシミュレーションから実機へのゼロショット転移を実現。
ROS 2 & ネイティブ Python SDK
下層のモーター制御CANバスから上層のナビゲーションまで完全公開。世界中の研究室が独自のアルゴリズムを即座にデプロイ可能。
ソフトウェア面でも、Booster T1は研究者のリアルな開発体験を第一に構築されています。ロボット用ミドルウェアの標準である「ROS 2」にネイティブ対応し、シミュレーション環境としては米NVIDIAの「Isaac Sim」やオープンソースの「MuJoCo」「Webots」をフルサポートしています。
研究者はPCの画面上で数百万回の歩行ステップを並列学習させ、完成した強化学習ポリシーを実機のBooster T1に流し込むだけで、机の上からそのまま実験を開始できます。命綱をセッティングする手間も、転倒で実験が中断する恐怖もありません。
4. 「工場労働」には手が届かない——小型二足歩行が直面する3つの壁と冷酷な代償
しかし、ビジネスジャーナリズムの視点から冷徹に検証するならば、加速進化の選択は「痛みを伴う割り切り」と「厳しい市場の天井」を抱え込んだトレードオフそのものです。
派手なPRを掲げてベンチャーキャピタルから数十億〜数百億円を調達する等身大ヒューマノイド陣営と比べたとき、加速進化が歩む道には極めて生々しい3つの構造的限界が立ちはだかっています。
① 工場設備・物流ラインとの「物理的ミスマッチ」
製造業の自動化現場において、作業台やベルトコンベアの標準的な高さは地上80〜110センチメートルに設計されています。これは平均的な成人(身長160〜175cm)が腰を痛めずに作業できるよう最適化された人間工学の規格です。
身長わずか1.18メートルのBooster T1は、腕を水平に伸ばしても届く高さが限られており、通常の作業台の上にあるトレイに部品を置いたり、棚の2段目から荷物を取り出したりすることが物理的に不可能です。さらに、機体重量が30キログラムしかないため、可搬重量(ペイロード)は両腕を合わせても3〜5キログラム程度にとどまります。重い鋼板部品やバッテリーパックを運搬することは構造上不可能であり、「工場で人間のブルーカラー労働者を代替する」という巨大市場の入り口には立てません。
② アカデミア・開発者市場が持つ「TAM(獲得可能市場)の天井」
加速進化の現在の主要顧客は、清華大学や北京大学をはじめとする国内外の理工系大学、AI研究所、ロボット競技チームです。しかし、世界のトップレベルで二足歩行ロボットの先端アルゴリズムを研究している研究室の数は、全世界を合わせても数千件規模にすぎません。
研究室の年間設備調達予算には厳しい上限があり、1台数百万円の機体が売れたとしても、年間出荷台数は数百台から千台規模で踊り場を迎えます。ベンチャーキャピタルが期待する「10億人の労働者を置き換える巨大プラットフォームビジネス」としての企業価値評価(バリュエーション)を正当化し続けるには、研究室向け販売だけでは明らかにスケールが不足しています。
③ 中国ハードウェア圏の「過酷な価格破壊と部品調達競争」
中国・華南および華東地域では、四足歩行ロボットで圧倒的なコストリーダーシップを築いた宇樹科技(Unitree)が、低価格なヒューマノイド「Unitree G1」(約1.6万ドル〜)を発表するなど、急激な価格破壊の波が押し寄せています。
自社開発のアクチュエータや精密ギアは高い開発投資を必要とし、量産ロットが数千台規模に乗らなければ金型償却や原価低減が追いつきません。安価な汎用部品を武器に価格攻勢をかける競合と、巨額の資金力で等身大の工場実装を狙うメガスタートアップの間で、製品ポジショニングの差別化を維持し続けるためのキャッシュフロー管理は常に綱渡りを強いられています。
| 比較項目 | 一般的な等身大ヒューマノイド | 加速進化「Booster T1」 | 産業用ロボットアーム / AGV |
|---|---|---|---|
| 本体全高 / 重量 | 身長 170cm前後 / 70〜80kg | 身長 1.18m / 約30kg | 設置型または車輪型 / 100kg超 |
| 転倒時の耐性 | 極めて脆弱(修理費数百万円) | 高耐久(自力跳ね起き・即時復帰) | 転倒のリスクなし |
| 工場作業台の作業適性 | 高い(成人の作業高に完全合致) | 不適(コンベアや高い棚に届かない) | 極めて高い(専用設計に特化) |
| 可搬重量(ペイロード) | 10〜20kg以上 | 3〜5kg程度 | 数十kg〜数百kg |
| 主たる導入先 | 自動車工場パイロット、企業展示 | 大学研究室、AI研究機関、RoboCup | 自動車・エレクトロニクス量産工場 |
| 開発環境の導入障壁 | クレーン必須・安全ケージ必須 | 机の横に即配備可能・1〜2名で運搬 | 工場フロアの固定設置工事が必須 |
5. ホンダ「ASIMO」が遺した教訓と、泥臭い「転倒の民主化」
二足歩行ロボットの歴史を振り返る上で、日本の産業界が誇る伝説的マイルストーンに触れないわけにはいきません。西暦2000年、本田技研工業(ホンダ)が発表した「ASIMO(アシモ)」は、当時の世界に計り知れない衝撃を与えました。
滑らかな二足歩行、階段の昇降、片足でのジャンプ——日本の精緻なメカトロニクス工学が生み出したASIMOは、間違いなくヒューマノイドロボットの歴史における至高の金字塔でした。しかし、ASIMOは最後まで「一般の開発者が触れることのできる道具」にはなり得ませんでした。
1台あたり数億円とも言われた巨額の開発・維持コスト、ホンダの選ばれしエンジニア部隊でなければメンテナンスできない閉ざされたシステム構造、そして「決して公衆の面前で転んではならない」という厳格なコーポレートブランドのプレッシャー。転倒の恐怖と完全主義の壁に阻まれた結果、ASIMOは社外のAI研究者が自由にアルゴリズムを実験するオープンなプラットフォームへと進化することなく、2022年に静かにその歴史的役割を終えました。
日本のロボティクスが「完璧な完成品」を目指したのに対し、加速進化をはじめとする中国の次世代スタートアップが目指しているのは、驚くほどプラグマティックな「実験プロセスの民主化」です。
「ハードウェアの完璧さを競う時代は終わった。どれだけ多くのソフトウェア技術者に実機を渡し、どれだけ無数に失敗させられるかが、フィジカルAIの勝敗を決める」程昊(加速進化 創業者兼CEO)
等身大の人型ロボットが工場のラインで人間と肩を並べて働く未来は、おそらく訪れるでしょう。しかし、その未来に至るための階段は、華やかなデモ映像を眺めることではなく、研究室の床で毎日数百回転倒し、起き上がり、アルゴリズムの歪みを物理法則に叩きつけて修正していく泥臭い日々の積み重ねの上にしか存在しません。
「等身大は壊れすぎる」という程昊の言葉は、派手なバブルに浮かれるAIロボット産業に対する、最も冷徹で実直な工学の処方箋と言えるのかもしれません。
なお、同領域における産業構造の転換については、本誌が先に検証した399ドルMicroduck完売が突きつける中国ロボ開発の盲点および人型ロボットの二足歩行を安定化する高耐久減速機と動的制御の分析もあわせて参照されたい。
コメント
...