1. 15億元の巨額資金と「動くスマートフォン」の逆張り
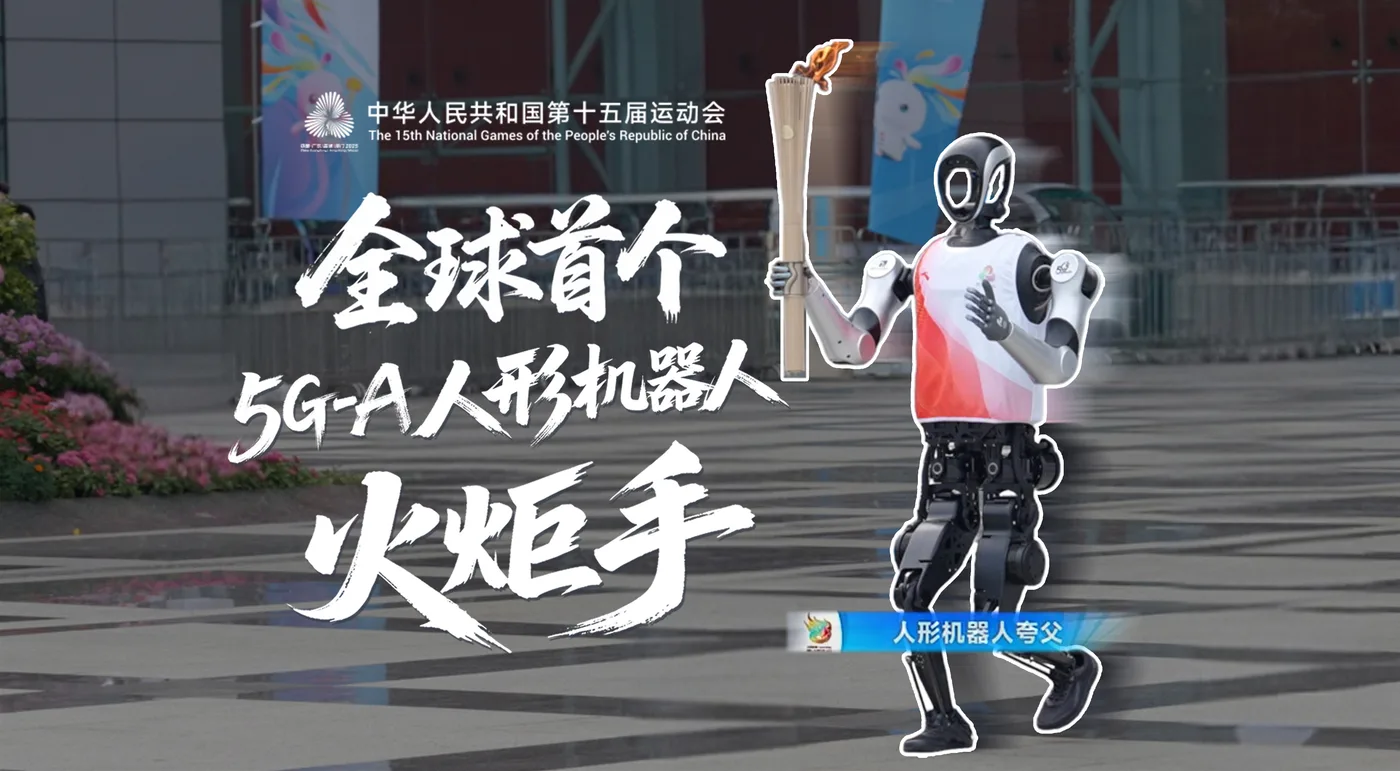
ステージ上で高さ20cmを超える跳躍を決め、時速4.6kmのスピードで軽やかに走る身長166cmのロボット——ファーウェイの年次開発者会議(HDC)で、同社クラウド部門トップの張平安(Zhang Ping’an)とハイタッチを交わした銀色の二足歩行ロボットが「夸父(Kuavo)」でした。
開発元の楽聚智能(Leju Robotics)は、この「誇父(Kuavo)」を引っ提げて2025年、株式制への改組とともにPre-IPOラウンドで約15億元(約310億円)という巨額の資金調達を完了させました。米テスラのOptimus、宇樹科技(Unitree)のG1、智元ロボット(AGIBOT)の霊犀X1など、人型二足歩行ロボットの資本競争が過熱する中国において、楽聚が提示したポジショニングは極めて特異なものでした。
創業者兼会長の冷暁琨(レン・シャオクン)は、自らのマシンを次のような言葉で定義しています。
「AppleがiPhoneを作った時、通信モジュールや液晶、タッチセンサーを一から生み出したわけではありません。強力なOSの上に既存のセンサーとアプリケーションを統合したからこそ、世界を変えるプラットフォームになりました。私たちが作っている誇父(Kuavo)は、ディスプレイを持たず、自立して歩行するスマートフォンそのものなのです」
環境変更コストと柔軟性の限界
- 物理インフラの改造が必須:走行ルートへの電磁テープ敷設、段差の撤去、専用安全柵の設置に数千万円の付帯工事費が発生
- 単一タスクの固定化:溶接や搬送など決まった軌道しか動けず、製品ラインの切り替え時にティーチング作業が長期化
- ソフトウェアのサイロ化:メーカーごとに異なるプロプライエタリな制御言語が乱立し、クラウドAIとの連携に多大なアダプターが必要
人間の環境をそのまま走る汎用デバイス
- 無改造の人間環境に適応:階段、傾斜、狭小通路、ドアノブなど「人間の寸法」に合わせて設計された空間をそのまま踏破
- 分散型OSによる機器連動:OpenHarmonyの分散ソフトバスを通じ、工場のスマート治具や家電とゼロ遅延でペアリング
- マルチモーダルAIの身体化:ファーウェイ盤古(Pangu)具身大モデルと直結し、自然言語による指示から自律的な作業計画を生成
しかし、「歩くスマートフォン」というきらびやかな比喩の裏側には、ハードウェアの物理法則と製造現場の採算性という、極めて冷酷なトレードオフが待ち受けていました。
2. ハルビン工大のDNAと「全サイズ二足歩行」への執念
1992年生まれの冷暁琨は、中国の航空宇宙・ロボティクス研究の名門であるハルビン工業大学(HIT)のコンピュータ学院で博士号を取得した生粋のロボット工学者です。2016年、当時まだ学生だった冷暁琨は大学発ベンチャーとして深圳で楽聚機器人を創業しました。
創業当初、彼らが手掛けたのは小型の教育・エンターテインメント向けロボット「Aelos」や「Talos」でした。中国中央電視台(CCTV)の春節聯歓晩会(春晩)で無数の小型ロボットが一糸乱れぬダンスを披露して話題をさらい、教育現場や展示会で一定の売上を確保していました。
しかし、小型ホビーロボット市場の天井は低く、年間売上高は数千万元規模で頭打ちとなりました。「玩具の延長線上にとどまるのか、それとも人間の社会基盤に入り込む本物の汎用機械を作るのか」——2023年、生成AIと基盤モデルの台頭を目の当たりにした冷暁琨は、手元資金の多くを投入し、全サイズ人型ロボット「誇父(Kuavo)」の開発へと舵を切りました。
ハルビン工大から深圳で旗揚げ
冷暁琨が小型二足歩行ロボットで創業。関節サーボモーターの自社設計を開始し、教育・エンタメ向け市場で基礎技術とキャッシュを蓄積。
国内初「OpenHarmony人型ロボ」Kuavo発表
小型ホビー路線から完全ピボット。ファーウェイ系OS「OpenHarmony」を搭載し、多地形対応の動的跳躍が可能な全サイズ機「誇父(Kuavo)」を初公開。
ファーウェイ盤古大モデル統合と現場実証
HDC 2024で披露。白物家電大手ハイアールや国家電網の変電所現場で、物料仕分けやメーター巡視の実証実験へ投入を開始。
15億元の巨額調達と量産体制の構築
「楽聚智能」へと商号変更し、Pre-IPO調達を完了。自社製高トルク関節(360N・m)の量産ラインを立ち上げ、上場準備へ突入。
冷暁琨がこだわり抜いたのは、松霊機器人(AgileX)のように車輪台車へ逃げるのではなく、「人間と同じ骨格寸法(身長166cm、体重45kg)と二足歩行機構を堅持すること」でした。
人間が暮らす工場や家庭は、すべて「足で歩き、手で触る」ことを前提に設計されています。車輪型ロボットでは越えられない数センチの段差や、狭い階段の存在が、現場の自動化を阻む最後の障壁になっているという確信があったからです。そのために開発されたのが、最大360N・mのピークトルク(トルク密度200N・m/kg超)を叩き出す高出力一体化関節でした。
しかし、この「人間の骨格を忠実に再現する」というエンジニアの理想は、実際の工場ラインに持ち込まれた瞬間、過酷な産業の壁に激突することになります。
3. 工場現場の冷徹な審判——ハイアールと変電所で突きつけられた「タクトタイムの壁」
楽聚智能が量産の足がかりとして選んだのは、中国の家電コングロマリットであるハイアール(Haier / 海爾集団)のスマート工場と、インフラ大手の国家電網(State Grid)でした。
ハイアールの冷蔵庫・洗濯機製造ラインにおいて、Kuavoには「ドアパッキンのゴム製ガスケットのはめ込み」や「複雑な配線ハーネスのピッキングとコネクタ接続」といったタスクが割り当てられました。これらは従来の産業用ロボットアームでは治具の作成が難しく、長年人間の派遣労働者に依存してきた工程です。
そこで突きつけられたのは、プロモーションビデオの優雅さとは無縁の「タクトタイム(1個あたりの製造所要時間)の冷酷な現実」でした。
現場で発生した物理的摩擦は、大きく3つの次元に集約されます。
1. タクトタイムの絶望的な乖離
ファナックや安川電機の専用6軸ロボットアーム、あるいは熟練した人間の作業員は、部品のピック&プレースを1.5秒から2秒で完了します。一方、Kuavoは視覚センサーで部品の位置を認識し、両腕の軌道を計算し、足元のバランスを取りながらアプローチするため、同じ作業に15秒から20秒を要しました。ライン全体のタクトタイムを崩さないためには、人型ロボットが何台あっても足りず、かえって工場全体のボトルネックになってしまったのです。
2. 二足歩行がもたらすエネルギーの浪費
平坦なコンクリート床が広がる工場内において、「立っているだけで電力を消費し続ける」二足歩行は、純粋な物理効率の観点から見れば極めて不利です。Kuavoの内蔵バッテリー(約1.2kWh)は、激しい双腕作業を継続するとわずか1時間半から2時間弱で底をつきます。充電のために頻繁にラインを離脱しなければならず、稼働率の低さが工場長の頭を抱えさせました。
3. 高トルク関節の発熱と熱ダレ
狭いスペースで中腰姿勢を維持しながら重い部品を保持すると、股関節と膝関節のアクチュエータに持続的な大電流が流れます。ピークトルク360N・mを誇るモーターも、連続負荷がかかれば内部温度が80度を超え、コイル焼損を防ぐためのサーマルスロットリング(出力制限)が発動して腕や脚がカクつく現象が頻発しました。
国家電網の220kV変電所の屋外パトロールでも同様でした。砂利道や階段を登れる走破性は実証されたものの、暴風雨や寒冷地での防塵防水性能(IP65以上)、そして電磁ノイズに対するシールド対策など、研究室のベンチマークには現れない「過酷な環境耐性」の追加改修に追われることになったのです。
4. 鴻蒙(HarmonyOS)という共犯関係——エコシステムの光とリアルタイム制御の影
なぜ楽聚智能は、自社開発の単独OSではなく、ファーウェイのオープンソース鴻蒙(OpenHarmony / KaihongOS)を全面採用したのでしょうか。
ここには、米国の制裁下で独自のソフトウェアエコシステム確立を急ぐファーウェイと、ロボットの知能基盤を一から作るリソースのない新興スタートアップによる、必然の「共犯関係」が存在していました。
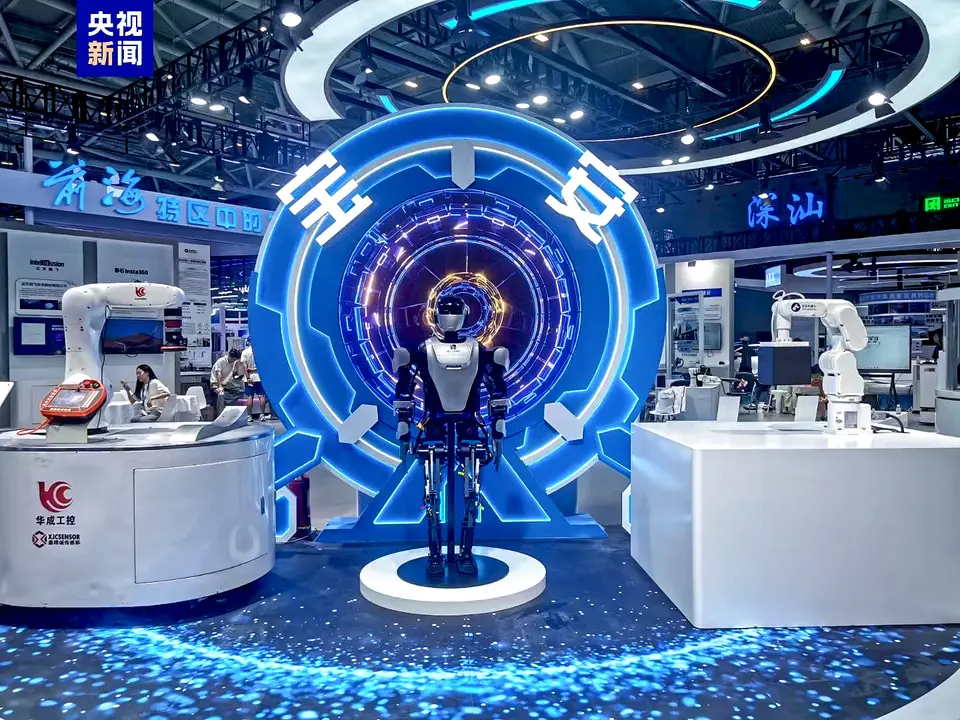
楽聚 誇父(Kuavo)
OpenHarmony身体性AIコアプラットフォーム
ファーウェイ盤古大モデル
クラウド上で自然言語理解とタスク分解を実行。現場の視覚情報を即座にセマンティック解析
分散型ソフトバス
現場のスマート家電、PLC、監視カメラと直接通信。外部機器をロボットの「外部知覚」として統合
ハイアール スマート工場
白物家電の製造・組立ラインにおける部品ピッキングと検査工程で、パイロット検証とデータ収集
国家電網(変電所巡視)
不整地や階段の移動能力を活かし、高圧受変電設備のメーター読み取りや発熱異常を自律監視
ファーウェイにとって、PCやスマートフォン、車載インフラに続く「OpenHarmonyの究極の端末」として人型ロボットは最高のショーケースでした。一方の楽聚にとっても、ファーウェイの産業チャネルと盤古マルチモーダルモデルの後ろ盾を得られるメリットは絶大でした。
しかし、ソフトウェア工学の観点からは、極めて難度の高い「二重アーキテクチャの妥協」を強いられることになりました。
もともとコンシューマー向けスマート機器や車載インフォテインメントのために設計されたOpenHarmonyは、ミリ秒単位の決定論的リアルタイム制御(ハードリアルタイム性)をネイティブには備えていません。二足歩行ロボットの姿勢制御ループは、1kHz(1ミリ秒周期、ジッター数十マイクロ秒以下)の極限のリアルタイム性が要求されます。もしパケットの遅延やOSのタスクスケジューリングの揺らぎが起これば、45kgの金属の塊は一瞬でバランスを崩して床に激突し、百万円単位の関節減速機を粉砕してしまいます。
結果として、楽聚のエンジニア陣は「下層の関節モーター制御にはリアルタイムLinux(Xenomai等)を直結させ、上層のセンサー統合・通信・AI推論部分にOpenHarmonyを被せる」というハイブリッド構造を採用せざるを得ませんでした。エコシステムの看板を掲げつつも、泥臭い足回りの低レイヤーを自力でチューニングし続ける重労働が続いたのです。
| 比較項目 | 楽聚智能 Kuavo(誇父) | 宇樹科技(Unitree)G1 | 智元ロボット(AGIBOT)遠征A2 | 優必選(UBTECH)Walker S |
|---|---|---|---|---|
| 全高 / 重量 | 166 cm / 約45 kg | 127 cm / 約35 kg | 175 cm / 約55 kg | 170 cm / 約63 kg |
| 最大関節トルク | 360 N・m(自社製) | 120 N・m(低価格型) | 350 N・m以上 | 250 N・m前後 |
| OS・制御基盤 | OpenHarmony + RTOS | 独自モーションRTOS | 独自ミドルウェアAimRT | 独自ROS拡張基盤 |
| 価格帯(概算) | 約30万〜50万元(600万〜1,000万円) | 9万9,000元〜(約210万円) | 未公表(産業向け特注) | 数千万円規模(EV工場特注) |
| 直面する最大の壁 | 工場タスクのタクトタイム遅延 | 玩具・開発者向けからの脱却 | ソフトのオープン化と収益化 | 12年間の累積赤字と黒字化 |
5. ホンダASIMOの挫折を超えて——二足歩行ロボットが直面する真の損益分岐点
人型ロボットの歩行と跳躍をめぐる議論は、日本の技術者にとって既視感のある光景かもしれません。
いまから四半世紀前の2000年、本田技研工業(ホンダ)が発表した「ASIMO」は、世界で初めて滑らかな二足歩行を実現し、小走りや階段昇降をこなして世界中を熱狂させました。しかしホンダは2018年、ASIMOの開発を静かに終了しました。理由は極めて明快でした——「単体として莫大な研究開発費を回収できる商業的出口が見出せなかった」からです。ソフトバンクの「Pepper」もまた、珍しがられた初期のブームが去ると、店舗の片隅で電源を切られて放置される運命をたどりました。
かつてのASIMOやPepperと、いま中国で躍進する楽聚Kuavoや宇樹G1の決定的な違いはどこにあるのでしょうか。
最大の構造変化は、「スマートフォンのサプライチェーンがもたらしたハードウェア原価の破壊」と「生成AIによる常識的推論能力の獲得」です。かつてASIMOの関節には1個数百万円の航空宇宙グレードの減速機と特注モーターが使われていましたが、現在の中国ロボティクス企業は、ドローンやEV向けの高効率ブラシレスモーターと高精度エンコーダーを数万円規模で調達・内製できるようになりました。
巨額開発費とPRマスコットの限界
- 1台数億円の工芸品:航空宇宙グレードの特注減速機と高価なチタン合金。転倒・破損は社運に関わる損失
- 決定論的モーション:事前にミリ秒単位でプログラムされた歩行パターンを忠実に再生するのみ
- 商業的出口の不在:一般工場や家庭に導入する採算性が立たず、企業ブランド向上のマスコットで終焉
サプライチェーン破壊と実証実装
- 原価の10分の1急落:スマートフォンやEVの部品網を活用し、自社製高トルク関節を数十万円で量産
- マルチモーダル推論:盤古などの基盤モデルが現場の非定型物体を視覚認識し、作業手順を自律計画
- タクトタイムの冷徹な試練:工場の実証ラインに配備可能となったが、1秒の作業遅延も許されない採算の壁に直面
しかし、コストが下がったからといって、人型ロボットが明日から人間の代わりにすべての工場で働くわけではありません。宇樹科技が9万9,000元(約210万円)という破壊的価格で小型人型ロボットを投げ込み、ハードウェアの利益率を極限まで削り落とす消耗戦を仕掛ける中、楽聚智能が調達した15億元という評価額を正当化するためには、「研究室や公的機関への数十台の試験納品」から一歩抜け出さなければなりません。
自動車の最終組立ラインや家電工場において、人間の代わりに年間3交代制で24時間フル稼働し、「導入から2年以内に投資回収(ROI)ができる」という冷酷なエクセルの方程式を証明できるかどうか。
「歩くスマートフォン」を自称する銀色のロボットが、単なる技術デモや資本のバブルを脱し、世界の産業インフラとして生き残れるかどうかの審判は、工場の冷たいコンクリート床の上で、1秒のタクトタイムを削る泥臭い戦いの中に委ねられています。
コメント
...