深夜2時を回った大学のロボティクス実験室。天井のクレーンから伸びた命綱がキリキリと軋み、乾いた金属音がガレージのような部屋に響き渡ります。「また倒れたか……」。PCのモニターを見つめる大学院生の手が思わず止まり、重苦しい沈黙がその場を包み込みました。
画面に並ぶのは、強化学習の損失関数のグラフではなく、破損したアクチュエータの交換費用と、修理のために海外の部品サプライヤーへ送るメールの下書きです。1機あたり数百万円から数千万円もする歩行ロボットの実験は、常に「転倒による物理的破壊の恐怖」との精神的な闘いでした。わずか数センチの段差、床のワックスのムラ、コードのわずかな遅延が、高価な機体を一瞬で鉄くずへと変えてしまう。研究者もフィールドエンジニアも、いつしか「壊すのが怖くて、思い切った実験のスイッチを押せない」という心理的トラウマに縛り付けられていたのです。
その重苦しい停滞を打ち破ったのが、中国・深センの南山智谷に本拠を置く身体性AI(具身智能)スタートアップ、逐際動力(LimX Dynamics)でした。
彼らが世に放った四足輪足ロボット「W1」、そして足先をボルト数本で自在に換装できる世界初のマルチモーダル二足研究プラットフォーム「TRON 1」は、これまでのロボティクスが抱えていた「気難しさ」「脆さ」「高嶺の花」という製品イメージを根底から塗り替えました。
1. なぜロボット研究者は「電源を入れるのが怖かった」のか?
ロボティクス研究の世界には、部外者には見えづらい「見えない壁」が存在していました。それは、ハードウェアの脆さと過酷な運用コストが生み出す、ユーザーの心理的な萎縮です。
かつて二足歩行ロボットの最高峰といえば、ホンダの「ASIMO」に代表される精密な幾何学的軌道制御(ZMP法)でした。あらかじめ床の摩擦係数や段差の形状をミリ単位で計測し、数式で厳密に計算された歩行パターンを忠実になぞるアプローチです。この方式は、平滑に磨かれたショールームでは見事なダンスを披露できるものの、屋外の未舗装路や散らかった部屋では一歩すら踏み出せません。
一方、近年主流となった四足歩行ロボット(ボストン・ダイナミクスのSpotなど)は、確かに段差や悪路に強い安定性を見せました。しかし、現場のフィールドエンジニアが直面したのは、別の生々しいストレスでした。
フィールドエンジニアが直面していたストレス
- 騒音・振動:平坦なアスファルトでも足をバタバタと激しく動かし続け、耳障りな甲高いモーター音が響く
- 短いバッテリー寿命:過大な電力消費により、わずか40〜60分で巨大なバッテリーが力尽きる
- 走破性の限界:雨上がりのぬかるみや油膜の浮いた鉄板に足を取られ、突然激しく横転する
- 重量・運搬:機体重量が数十kgにおよび、運搬や回収だけで大人2〜3人がかりの重労働になる
- 修理コスト:転倒時の衝撃で高精度エンコーダーや減速機が破損し、修理に数週間と巨額の請求書が発生する
現場が本当に求めていた「道具としての信頼感」
- 静粛な走行:車輪モードにより平地を音もなく滑走、騒音を大幅に低減
- 長時間稼働:車輪走行で消費電力を最小化し、バッテリー持続時間を劇的に延伸
- 全地形走破:脚と車輪の協調制御で段差・不整地・階段をしなやかに踏破
- 自律復帰設計:転倒しても即座に立ち直る頑強な機体設計で心理的負荷を解消
- 実戦配備実績:変電所・化学プラント・災害現場など過酷な環境で稼働中
「ロボットを導入して業務を効率化するはずが、実際にはロボットの転倒を見張るために作業員がつきっきりになり、神経をすり減らしていた」。ある化学工場のプラント点検責任者は、かつて導入した海外製四足ロボットの運用をそう振り返ります。
現場が求めていたのは、学術論文に載せるための複雑な数式や、ショールームでの華麗なバック転ではありませんでした。「多少手荒に扱っても壊れず、平地は素早く静かに移動し、階段を目の前にしても何事もなかったかのようにすんなり登り切る」という、道具としての当たり前の信頼感だったのです。
2. 四足輪足「W1」がもたらした解放感:静寂と走破性の新体験
その現場の渇望に対して、逐際動力が最初に叩きつけた回答が、2023年秋に発表された四足輪足ロボット「W1」でした。
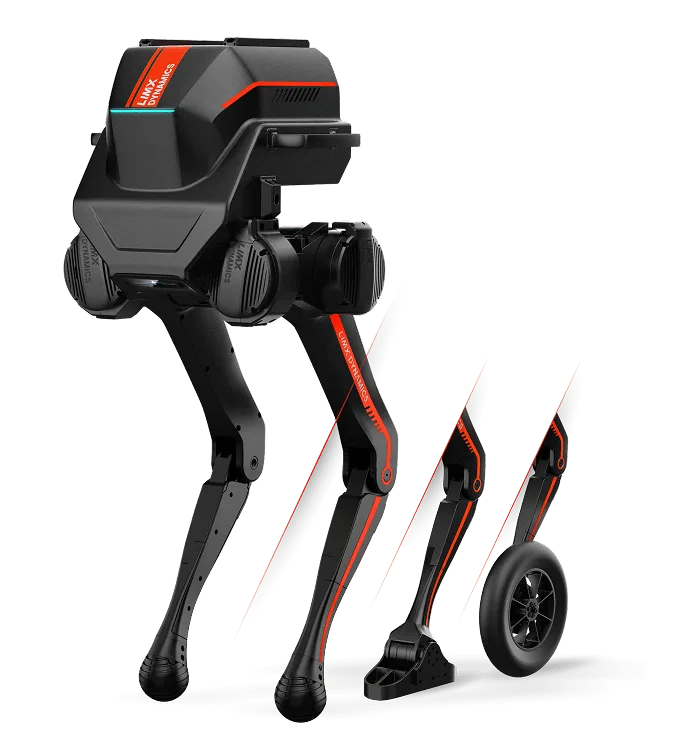
W1が現場に与えた最初のインパクトは、その「異様な静けさと滑らかさ」でした。
従来の四足ロボットが「カチャカチャ、バタバタ」と騒々しい足音を立てて進んでいた工場通路を、W1はインラインスケートを履いたプロスケーターのように、スーッと音もなく滑走します。車輪による走行モードでは、純粋な脚式歩行に比べてエネルギー消費効率が数倍に跳ね上がり、バッテリー持続時間は劇的に延伸しました。
しかし、W1の真価は平地を離れた瞬間に現れます。
行く手に排水溝や配管、急勾配の階段が現れた瞬間、車輪の回転速度と4本の脚部アクチュエータがミリ秒単位で協調動作を開始します。膝をバネのようにしならせ、車輪のトラクションを失うことなく段差を「いなし」、必要に応じて脚を高く持ち上げて障害物をまたぎ越す。その一連の動作は、機械というよりも、獲物を狙って体勢を低く構えるチーターやヒョウの筋肉の躍動を彷彿とさせます。
「以前のロボットは、段差が視界に入るたびに『止まれ、転ぶな』と遠隔操作の手が汗ばんでいました。しかしW1を導入してからは、路面の状態を人間がいちいち心配する必要がなくなった。後ろからついて歩くだけで、まるで訓練された利口な作業犬を連れているような感覚です」
現場エンジニアの心理的負荷は、緊張と恐怖から、絶対的な安心感へと反転しました。
3. 「TRON 1」の衝撃:ボルト数本で変わる「1台3役」の自由
W1で培った運動制御の知見とハードウェアのタフネスを、二足歩行の世界へと凝縮したのが、2024年10月に発表されたマルチモーダル二足ロボット「TRON 1」です。
人型二足歩行ロボットの研究開発は、長らく世界中の大学や研究機関にとって「予算を飲み込むブラックホール」でした。米テスラのOptimusや中国の先鋭機がどれほど話題になろうとも、一般の研究室が手を出せる価格帯ではなく、もし1台購入できたとしても、転倒による故障を恐れて床から吊るしたワイヤーを外せない日々が続きます。
逐際動力がTRON 1で提示したのは、ロボット工学の常識を心地よく裏切る「3-in-1 モジュール足端システム」でした。
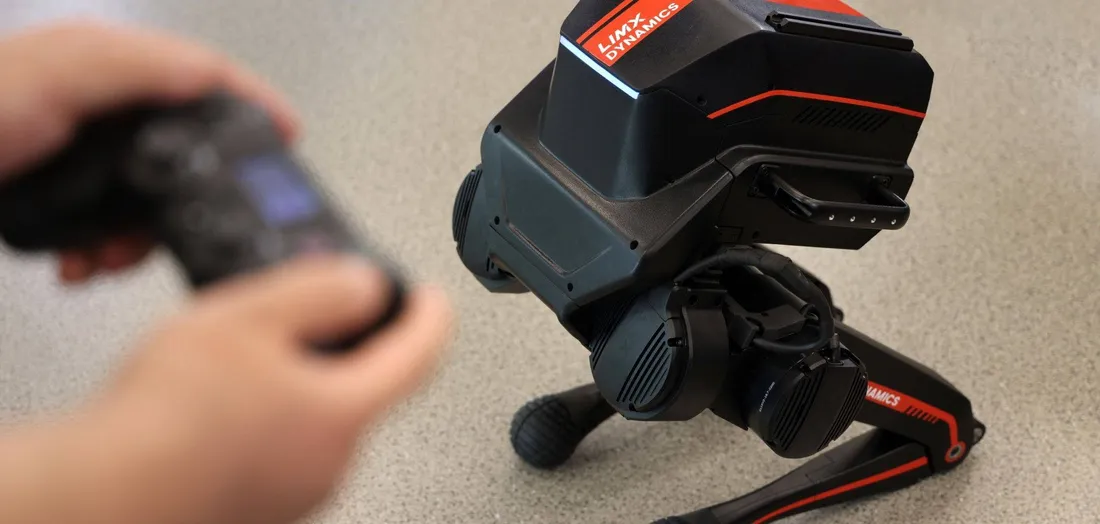
TRON 1の足先は、専用の治具や複雑な配線工事を必要とせず、ボルトを数本緩めるだけで誰でも数分で交換できます。
| 足端モード | ユーザー体験と狙い | 最適な検証・活用シーン |
|---|---|---|
| 点足(Point-Foot) | 接地面を極限まで絞り、最もシンプルで軽快な制御を実現。接触力学の数学的モデル化が容易で、強化学習アルゴリズムの挙動をダイレクトに体感できる。 | 運動制御理論の基礎研究、強化学習(RL)の初期ポリシー学習、急峻な障害物の回避テスト。 |
| 人型二足(Sole) | 人間の足裏を模した面接地構造。静止状態での直立安定性と、踵から爪先への体重移動を再現し、人型ロボット本来の歩行フィーリングを提供する。 | 人型ロボットの下肢制御、階段昇降、人間共生空間における歩行シミュレーション。 |
| 二輪足(Wheeled) | 二足歩行の自由度にしなやかな車輪を融合。セグウェイのように倒立振子バランスを取りながら、高速移動とピルエット旋回を軽やかにこなす。 | 屋内配送、巡回警備、高速追従撮影、全地形対応モビリティのプロトタイピング。 |
この「買一得三(1台買えば3台分楽しめる)」と謳われた構造は、研究開発の現場に革命をもたらしました。
「これまでは、点足ロボットの論文を書いた後に二足歩行の実験をしたければ、研究室の教授に頭を下げて別の高額ロボットを買ってもらうしかありませんでした。しかしTRON 1なら、午前中は点足で敏捷性の強化学習モデルを回し、午後はドライバーで爪先を取り付けて人型歩行のテストができる。学生たちが自分の手で工具を握り、試行錯誤を楽しむ姿が戻ってきました」
さらに、TRON 1はソフトウェア体験でも徹底的にユーザー目線を貫いています。C++だけでなく完全なPython SDKを標準提供し、NVIDIA Isaac GymやMuJoCoといった最新の物理シミュレータとシームレスに直結。PC上のシミュレーションで数万回学習させたニューラルネットワークを、コマンド1つで実機へと転送(Sim2Real)できるのです。
4. 徹底比較:何が研究と現場の日常を変えたのか
逐際動力の登場によって、ロボティクスに携わる人々の日常はどう変わったのか。具体的な生活と運用の差異を整理すると、その「研究者のマインドセットと現場の日常」の変革が浮き彫りになります。
| 比較項目 | 従来の歩行ロボット(Before) | 逐際動力 W1 / TRON 1(After) |
|---|---|---|
| 実験・運用の心理状態 | 極度の緊張と恐怖:転倒=即数十万円の修理費。クレーンや命綱で吊るしたままの「温室栽培」テストが常態化。 | 開放感と試行錯誤の自由:転倒しても自律復帰する頑強な設計。壊れることを恐れずに攻めたアルゴリズムを投入可能。 |
| 足先の形態と柔軟性 | 単一固定:足裏の形状は固定され、別の形態を試すには別機体の新規購入が必要(数千万円の追加投資)。 | モジュール換装(3-in-1):ボルト数本・5分で点足・二足・輪足を切り替え。1台の予算で多様な研究テーマを並行推進。 |
| 移動効率とバッテリー | 平地でも常に全力歩行:騒音が激しく、バッテリーは40〜60分で枯渇。現場巡回では予備バッテリーの山が必要。 | 車輪滑走による長距離巡航:平地は車輪で高速・静粛に移動し消費電力を最小化。段差のみ脚を使って長時間稼働。 |
| 開発環境と敷居 | クローズドな低層言語:メーカー独自の難解なC++ライブラリを解読する必要があり、立ち上げに数ヶ月を浪費。 | モダンなオープン生態系:Pythonネイティブ、ROS2連携、Isaac Gym対応。学生でも初日からコードを走らせられる。 |
| 現場への適用性 | 平坦な実験室専用:少しの油や段差で転倒するため、実際の工場や屋外現場への投入は非現実的。 | 悪路対応の実戦仕様:変電所、化学プラント、災害現場の不整地や階段を走破。香港大学の撮影や測量建図に実配備。 |
すでに現場では、単なる研究用途を超えた実用的な応用が次々と生まれています。
香港大学はTRON 1をベースに全地形対応の自律撮影ロボット「FotoBot」を開発し、カメラマンが踏み込めない険しい自然環境での滑らかな映像トラッキングを実現しました。また、3Dレーザースキャナを搭載して地下街や複雑な建設現場の立体マッピングを行う測量ソリューションや、警備ソリューション企業による階段昇降パトロールなど、産業界のパートナーがTRON 1を「キャンバス」として独自のビジネスを構築し始めています。
中国のロボティクスエコシステム全体を見渡しても、/blog/2026/08/robotera-chen-jianyu-star1-desert-embodied-ai/で取り上げた星動紀元(RobotEra)がゴビ砂漠を疾走する等身大人型ロボットの極限性能を追求し、/blog/2026/08/unitree-g1-commercial-battle-mass-production/の宇樹科技(Unitree)が圧倒的な低価格で人型量産を加速させるなか、逐際動力は「輪足ハイブリッドとマルチモーダルモジュールによる実用性と開発体験の極大化」という独自のポジションを完璧に確立したと言えます。
5. 創業者・張巍の哲学:「美しい数式」から「現場の手触り」へ
逐際動力を創業した張巍(チャン・ウェイ)博士は、元々アカデミアの頂点にいた人物です。
中国科学技術大学を卒業後、米名門パデュー大学で博士号を取得。米オハイオ州立大学で終身准教授(テニュア)を務め、ロボット制御理論の世界的権威として数々のトップカンファレンスで論文を発表してきました。2019年に南方科技大学の教授として帰国した張氏が、2022年にあえて大学の教壇を飛び出し、深センのスタートアップ激戦区に身を投じたのは、ある強い危機感からでした。
中国科学技術大卒、米パデュー大博士。米オハイオ州立大終身准教授、南方科技大教授としてロボット制御の最前線で研究を牽引。
数式と論文の閉じた世界を飛び出し、現場で使える高信頼性モビリティハードウェアを実装すべく起業。
世界初クラスの全地形動的協調制御を実証。平地は車輪で高速走行、悪路は脚式歩行に切り替えるハイブリッド機構を確立。
エントリー向け二足研究基盤「TRON 1」の低価格化・量産化を達成。研究者の転倒リスクを解放し世界規模で普及。
紙の上の美しい数式を称え合う時代は終わりました。ロボットが本当に人間社会に溶け込むには、物理世界のノイズと正面から衝突し、それをしなやかに吸収する身体性が不可欠なのです」。
張巍氏が提唱するアーキテクチャの核心は、「大小脳融合システム(COSA:Cyber-Organic System Architecture)」にあります。
人間の脳が「あそこにあるリンゴを取る」「階段を上って部屋に入る」という抽象的な意味理解とタスク計画を担い(大脳)、転倒しそうになった瞬間の足首の無意識な踏ん張りや筋肉の反射的収縮を脊髄や小脳が司るように、ロボットもまた認知と反射を切り分け、かつ高度に融合させなければなりません。
大脳側にはマルチモーダル大規模言語モデル(VLA)を据え、小脳側にはリアルタイムのダイナミクスと高周波フィードバック制御を徹底的に最適化する。この分離と協調を支える基盤として、/blog/2026/08/agibot-aimrt-robotics-runtime-breaking-ros2-limits/で紹介した智元ロボットのAimRTのような超低遅延ランタイムと同様、逐際動力も自社独自の強靭なリアルタイム・ソフトウェアスタックを垂直統合で作り上げました。
6. 日本産業界への示唆:ハードウェア精度至上主義を超えて
逐際動力が成し遂げた製品体験のパラダイムシフトは、日本のものづくりやロボティクス産業にとっても極めて示唆に富んでいます。
日本には、ファナックや安川電機が築き上げた産業用アームロボットの圧倒的な剛性と繰り返し精度、そしてホンダやソニーが培った精緻なメカトロニクスの輝かしい歴史があります。しかし、それらの多くは「寸分の狂いもない正確な部品を組み合わせ、管理された環境で完璧に動かす」というハードウェア精度至上主義の思想に根ざしていました。
対照的に、逐際動力が深センの強靭なサプライチェーンとAI技術を梃子に実践しているのは、「ハードウェアの多少の公差や環境の不確実性を、強化学習としなやかなモジュール設計で柔軟に包摂する」というアプローチです。
車輪と脚を組み合わせることで機構の複雑さは増すものの、それによってユーザーが得られる「平地の静けさ」「長時間の稼働」「悪路の走破性」という体験価値は何倍にも膨れ上がります。また、足先をモジュール化して開放することで、世界中の開発者が勝手に新しい用途を開拓していくプラットフォーム効果を生み出しています。
ロボットが真に「生活の道具」となり、ユーザーの心智を占領するために必要なのは、完璧なカタログスペックではありません。開発者が実験に没頭でき、現場の作業員が「これなら安心して任せられる」と息をつける、温かみのある信頼感の設計なのです。
深センの片隅で産声を上げたハイブリッドな脚輪ロボットたちは、いまや世界中の研究室と過酷な現場を、軽快な走行音とともに駆け巡り始めています。身体性AIが実験室のガラスケースを飛び出し、現実世界の手触りを獲得したとき、人間と機械の関係性はどのような新しい日常を紡ぎ出すのか。逐際動力が切り開いた地平の先に、その答えが確かに見え始めています。
コメント
...