1. 視覚AIの致命的な盲点:なぜ人型ロボットは卵を握りつぶすのか
テスラの「Optimus」やボストン・ダイナミクス、中国の宇樹科技(Unitree)が繰り広げる人型ロボットの動画を見ていると、ある種の錯覚に囚われます。ロボットたちは軽やかに二足歩行し、階段を駆け上がり、バク転まで披露します。頭部に搭載されたステレオカメラと最新のマルチモーダル基盤モデル(VLA)は、部屋にあるリンゴやコップの位置をミリ単位で特定し、迷いなく腕を伸ばします。
しかし、その指先が物体に触れた瞬間、優雅なデモンストレーションは一変してぎこちない試行錯誤へと転落します。
熟したイチゴを持ち上げようとして果肉を潰してしまう。生卵を掴むと殻にヒビが入り、透明なガラス瓶は滑り落ちて砕け散る。細いワイヤーハーネスの端子を車体のコネクタに差し込もうとしても、ほんの数ミリの噛み合わせのズレを感じ取れずに無理やり押し込み、ピンを曲げてしまう――。
世界中のロボット開発者が直面しているこの残酷な壁の本質は、「ロボットの目は驚異的に進化したのに、その指先は完全に麻痺している」という不都合な事実にあります。
視覚情報だけで精密な把持作業を行おうとするアプローチには、物理学的に避けられない3つの根本的欠陥が存在します。
第1に「手元の死角(オクルージョン)」です。指先が対象物に触れた瞬間、カメラの視界は自らの指や掌によって遮断されます。接触面の微小なズレや圧力分布を、外側のカメラから光学的に観察することは原理上不可能です。
第2に「フィードバック遅延の壁」です。カメラで画像を撮影し、ニューラルネットワークで推論し、モーターに電流を流す一連の処理には最低でも30〜100ミリ秒の時間を要します。しかし、濡れたグラスが指先から滑り落ち始める兆候は、最初の数ミリ秒の微小振動として現れます。人間の皮膚は脳を介さず脊髄反射レベルで瞬時に握力を強めますが、視覚頼みのAIロボットは「滑り落ちて床に衝突する映像」を見てから初めて異常に気づくのです。
第3に「物理特性の不可視性」です。対象物の摩擦係数、弾性率、表面のざらつき、内部の重心バランスは、どれほど高精細なカメラで眺めてもピクセルデータからは判別できません。
「カメラでどんなに高精度に位置を測れても、指先の感触がなければロボットは卵を握りつぶしてしまう。人間にとっての触覚とは、知能の半分そのものです。」── 許晋誠(パシニ感知 創業者兼CEO / 早稲田大学工学博士)
この「感覚の麻痺」を打破すべく、世界で最も人型ロボットの基礎研究が蓄積されてきた日本の学術的土壌から飛び出し、中国・深センのハードウェアサプライチェーンで量産化の賭けに出たスタートアップが存在します。早稲田大学出身の許晋誠(Jacky Xu)博士が率いるパシニ感知(PaXini Tech / 深圳市帕西尼感知科技有限公司)です。
2. 早稲田・菅野研から深センへ:半世紀の知見と珠海サプライチェーン
パシニ感知的技術の源流をたどると、日本のロボット工学の聖地である早稲田大学理工学術院に行き着きます。
1973年、早稲田大学の故・加藤一郎教授が開発した「WABOT-1」は、世界で初めて二足歩行と簡単な日本語の対話、物体の把持を実現した人型ロボットの金字塔でした。その加藤研究室の系譜を受け継ぎ、日本ロボット学会会長を務める菅野重樹教授の研究室は、人間と安全に共存する柔軟ロボットや触覚フィードバックの研究で世界の学界を牽引してきました。2007年に発表された介護支援ロボット「TWENDY-ONE」は、人間の指腹に似せた柔らかなシリコン皮膚と触覚受容器を備え、焼きたてのトーストを破らずに運べるハンドとして世界を驚嘆させました。
許晋誠はこの菅野研究室で博士号を取得し、長年にわたり多次元触覚センサーの物理モデリングと協調制御の探求に没頭しました。同社の社名「PaXini」は、人間の皮膚深部に存在し、急速に適応して振動や滑りのテクスチャを瞬時に感知する機械受容器「パチニ小体(Pacini corpuscle)」に由来しています。
しかし、学術研究としての触覚ハンドがいくら優れていても、日本の産業界では長らく商業化の壁を越えられずにいました。その理由は極めて単純な経済合理性にありました。
研究室で作られる高度な触覚センサーは、職人技のような手作業によるシリコン注型と微細配線に依存していました。指先ひとつの試作費用が数百万円に跳ね上がり、歩留まりは低く、一度断線すれば熟練の大学院生が何日もかけて顕微鏡下で修理しなければならなかったのです。これでは年間数万台のロボットが稼働する過酷な生産現場に導入できるはずがありませんでした。
2021年、許晋誠は研究室を出て、世界のハードウェアの首都と呼ばれる中国・深センにパシニ感知を立ち上げました。
早稲田で培った「接触力学と多次元センシングの数理モデル」という強固な基礎理論に、珠江デルタが誇る超高密度な表面実装(SMT)、金型加工、特殊エラストマー材料の調達スピードを掛け合わせる――。「研究室の工芸品」を「工業製品」へと昇華させるための挑戦が始まったのです。
3. 1,140素子の極微アレイ:ITPUチップと6D磁気センサーの解剖学
触覚をロボットに持たせる試みにおいて、これまで世界の研究機関は主に2つの方式を採用してきました。
1つは、米MITなどが開発した「光触覚(GelSight方式)」です。透明なシリコンゴムの裏側に超小型カメラとカラーLEDを配置し、ゴムの変形をカメラ画像として捉えて深度を復元します。接触面の形状を極めて高解像度に可視化できる利点がある一方、指先の中にカメラと照明の光学系を組み込むため体積が肥大化し、多関節の細い指には収まりきらないという物理的制約を抱えていました。
もう1つは、導電性ゴムやピエゾ抵抗体を用いた「抵抗・静電容量方式」です。薄型化が容易な反面、垂直方向の圧力しか測れず、摩擦によるせん断力(ズレの力)を正確に分離できないうえ、温度変化による測定値の狂い(熱ドリフト)や繰り返しの押圧によるヒステリシス劣化が激しいという欠陥がありました。
- オクルージョン(手元の死角):物体を包み込んだ瞬間にカメラの視界が遮断され、把持状態のリアルタイム追従が不能
- 遅延の壁:カメラ撮影から画像推論、モーター指令までに30〜100ミリ秒を要し、滑り落ちの瞬発的回避が間に合わない
- 力の分解能の欠如:2指の平行エアチャックは「挟むか離すか」の二者択一であり、柔軟物や脆い部材を変形・破壊してしまう
- 完全盲点フリー:指先・掌の全接触面に高密度素子を配置し、視界ゼロの密着状態でも接触面圧と三次元力ベクトルを常時測定
- 5ミリ秒以下の即時反射:専用ITPUチップが滑りの微小振動を局所検知し、人間の反射神経と同等の速度で握力を自律補正
- 0.01Nの超精密力制御:生卵の殻を割らずに把持し、ペンの重心移動や極細ケーブルのコネクタ嵌合を指先の反力で検知可能
パシニ感知が選んだブレイクスルーは、「マイクロ磁気アレイ素子と専用処理チップ(ITPU)のハイブリッド統合」でした。
指先の耐摩耗性エラストマー内部に微細な永久磁石クラスタを分散させ、その直下に高感度な多軸ホール素子アレイを配置しました。指先が物体に触れて表面が変形すると、磁界ベクトルの微小な三次元変化がマイクロテスラ単位で生じます。この変化を、同社が独自開発した専用プロセッサ「ITPU(Intelligent Tactile Processing Unit)」によって並列処理することで、垂直力だけでなく、せん断力、接触面の曲率、摩擦係数、滑り速度、表面テクスチャ、弾性率など、計15種類に及ぶ物理属性をわずか数ミリ秒でリアルタイム復元します。
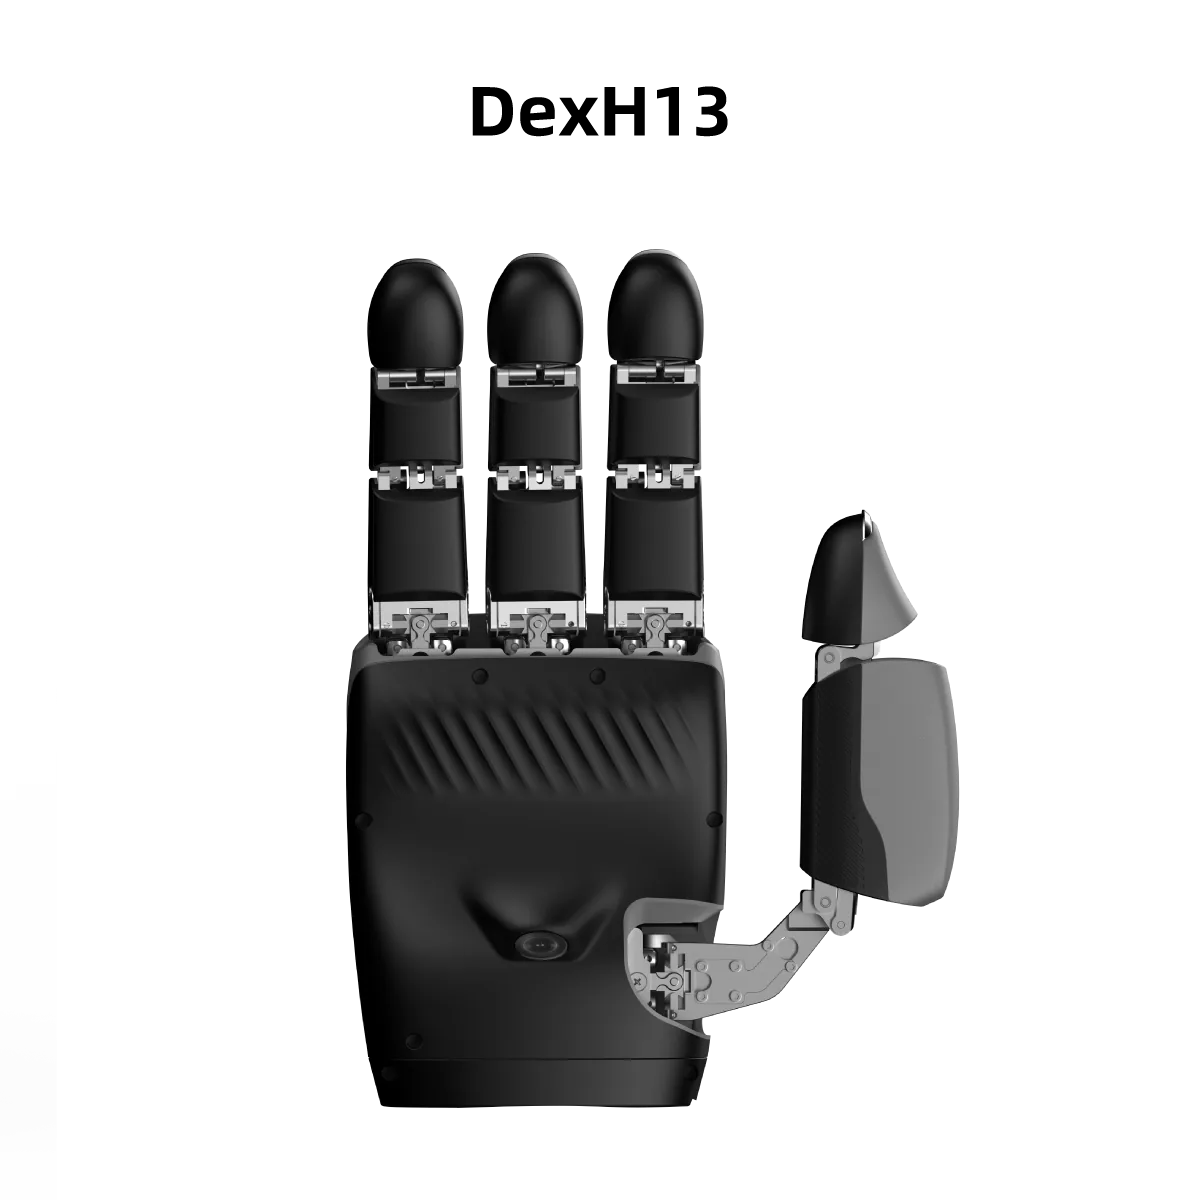
このコア技術を集約したフラッグシップ多指ハンドが「DexH13(第2世代)」です。
| 評価項目 | 従来の光触覚(GelSight型) | 圧電・静電容量型センサー | パシニ DexH13(ITPU磁気アレイ) |
|---|---|---|---|
| 測定物理量 | 表面変形(2D画像ベース) | 単軸垂直力(1D〜3D) | 多次元15属性(3D力、滑り、弾性、表面粗さ等) |
| センサー体積 | 大型(指先内部にカメラ配置) | 極薄(シート状) | 超小型曲面配置(指腹・掌に完全内蔵) |
| 応答速度 | 30〜60ms(画像フレームレート依存) | 5〜10ms | 5ms以下(専用ASICによる局所並列演算) |
| 機械的耐久性 | 弱(エラストマー被膜の摩耗) | 中(繰り返しのヒステリシス) | 100万回以上(工業用耐摩耗シリコン・交換可能構造) |
| 製造コスト | 高(微小カメラと照明モジュール) | 中(電極パターニング) | 中〜低(シリコンASIC・量産基板互換) |
DexH13は、人間の親指、人差し指、中指、薬指に相当する4指構成を採用し、13のアクティブ自由度と3のパッシブ自由度(計16自由度)を備えています。特筆すべきは、片手だけで1,140個もの多次元触覚センシングユニットが指先から掌に至るまで隙間なく敷き詰められている点です。
手首には800万画素のAIカメラが埋め込まれており、接近するまでは視覚AIが「大まかな位置決め」を行い、指先が接触した瞬間に触覚フィードバックへと制御権がシームレスに移行します。力の検出分解能は0.01ニュートン(約1グラムの重みに相当)に達し、指先の最大発生力は15ニュートン、ハンド全体の可搬重量は5kgを誇ります。
これにより、硬い鉄ブロックを力強く持ち上げる動作から、柔らかい豆腐を崩さずに皿へと移す動作までを、同一のハンドでこなすことが可能になりました。
4. クリーンルームと自動車ライン:50ドルの既存グリッパーが立ちはだかる壁
しかし、どれほど技術的に美しい多指ハンドを完成させたとしても、商業化の冷酷な戦場である製造現場へ一歩足を踏み入れれば、そこには過酷な現実が待ち受けています。
パシニ感知が直面している最大のライバルは、米テスラのOptimusでも他社の人型ロボットでもありません。世界中の工場で何十年にもわたり使われ続けてきた、SMCやFesto社製の「50ドルの空気圧式2指平行グリッパー(エアチャック)」です。
自動化ラインの現場責任者から見れば、空気圧グリッパーは空気圧をオン・オフするだけで確実に部品を掴み、1,000万回動かしても壊れず、故障しても数千円で即座に交換できます。特定の形状のネジや金属板を搬送するだけであれば、高価で複雑な5本指ハンドなど何一つ必要ありません。
多指ハンドが自らの存在意義を証明するためには、兆威機電が微型遊星ギアで挑む20軸ハンドの低価格化や、強脳科技が筋電義手から転用した多関節ハンドの量産と同様に、「エアチャックでは物理的に不可能な、極めて付加価値の高い柔性作業」を代替し、投資回収(ROI)を明確に示さなければなりません。
「工場の現場が求めているのは見世物のダンスではない。切削油にまみれながら、M3のネジ山を指先の違和感だけで噛み合わせる0.01ニュートンの感覚だ。」── 許晋誠が語る製造ラインにおけるロボットハンドの必須条件
同社が現在攻め込んでいるのは、これまで人間の熟練工の指先に依存せざるを得なかった3つのブラックボックス工程です。
第1は自動車製造におけるワイヤーハーネスの配線・コネクタ挿入です。硬い金属と異なり、電線の束は重力や曲げ癖によって毎回異なる形状に変形します。ビジョンカメラでは電線のたわみ具合を完全には予測できません。パシニのDexH13は、コネクタを把持した指先の反力から「挿入時のガイドレールへの接触」「端子がカチッと嵌合したクリック感」を0.01ニュートンの微細振動として直接検知し、無理なこじ入れによるピン折れをゼロにします。
第2は半導体・精密電子部品のクリーンルーム搬送です。極薄のシリコンウェハーや微小な表面実装チップは、わずかな過剰圧力でクラックが生じます。力加減をマイクロ秒単位で能動制御できる触覚ハンドは、歩留まり向上に直結します。
第3は医薬品・化学研究所におけるバイアル瓶やピペットのハンドリングです。滑りやすいガラス容器の表面摩擦を瞬時に推定し、内容物をこぼさずに的確な力で把持します。
しかし、この実戦配備の道筋にも依然として手痛い代償と技術的摩擦が横たわっています。
1つは「材料摩耗と環境劣化」です。工場の空気中には微細な金属粉塵が浮遊し、機械油や切削液が飛び散ります。指先の柔軟エラストマーは摩擦によって徐々にすり減り、磁気センサーのゼロ点校正値は周囲のモーターが発する強力な漏洩磁場や温度変化によって狂いが生じます。パシニは指先スキンを着脱可能なモジュール構造とし、100万回以上の疲労試験をクリアした工業用フッ素ゴム複合材を導入していますが、長期間の連続稼働における校正保守コストは現場への普及速度を左右するアキレス腱です。
もう1つは「触覚データの極端な飢餓」です。LLM(大規模言語モデル)はインターネット上の数十兆トークンのテキストを学習でき、画像生成AIは数十億枚の写真を学習できます。しかし、インターネット上には「ロボットが物体に触れたときの力学データ」など1バイトも存在しません。
触覚を持ったAIモデルを賢くするためには、人間がテレオペレーション(遠隔操作)で何千時間もロボットハンドを動かして物理データを収集するか、物理シミュレータ(Isaac Gym等)の中で接触力学を精密に模擬するしかありません。しかしシミュレータと現実世界の物理摩擦の間には依然として「Sim2Realギャップ」が立ちはだかっており、現場でのデータ収集コストは同社のキャッシュフローに重くのしかかっています。
5. 「眼」から「手」へ移る主戦場:身体性AIが拓く真の自律化
フィジカルAI(身体性AI)の進化は、いま決定的な転換点を迎えています。
これまでの人型ロボットブームは、歩行アルゴリズムやダイナミクス制御、そして視覚言語モデル(VLM)による「状況の理解」が主役でした。展示会で二足歩行ロボットが歩き回り、来場者に手を振るだけで、巨額のベンチャーキャピタル資金が集まりました。しかし、そうした「見世物の時代」は終わりを告げつつあります。製造業の経営者や投資家が突きつけている問いは、「そのロボットは時給いくらの作業を代替できるのか」という一点に集約されているからです。
パシニ感知が切り拓こうとしているのは、視覚(Vision)、言語(Language)、行動(Action)の3要素で構成されていた従来のロボットAIに、第4の絶対的柱として触覚(Tactile)を組み込む「VTLA(Vision-Tactile-Language-Action)アーキテクチャ」です。
視覚が「何をすべきか(大域的な意図)」を計画し、触覚が「いかに力を加えるべきか(局所的な物理制御)」をミリ秒単位で司る。この2つの感覚が完全に融合して初めて、ロボットは未知の形状や柔軟性を持つ物体に対しても、人間のように滑らかに適応できるようになります。
この挑戦は、日本のものづくりと中国のハードウェア産業にとっても深い示唆を投げかけています。
日本には、ハーモニック・ドライブ・システムズの精密減速機、キーエンスやオムロンの高性能センサー、ファナックの堅牢なサーボモーターといった、世界最高峰のロボット要素技術と材料科学が今なお息づいています。早稲田大学をはじめとする学術機関の基礎研究の深さは世界屈指です。
一方で、深センを拠点とするパシニ感知のような中国の新世代スタートアップは、基礎理論の種子を躊躇なく最前線のサプライチェーンへと持ち込み、数千回の実機破壊試験を恐れずに半年サイクルでチップとハンドを刷新し続けます。学術的洗練と産業的野心、その2つが国境を越えて交差した場所に、次世代の身体性AIの輪郭が現れ始めています。
人型ロボットが本当に工場や家庭の日常へと溶け込む日は、「二足歩行が完成した日」ではありません。指先の1,140個のセンサーがかすかな手応えを感じ取り、人間の手と同じように、誰にも気づかれずにそっと卵を持ち上げたその瞬間なのです。
参考資料・情報元
- [PaXini Tech公式] パシニ感知(PaXini Tech)公式サイト・多次元触覚センサーおよびDexHシリーズ製品仕様 (2025-09-18)
- [早稲田大学理工学術院] 早稲田大学理工学術院・菅野重樹研究室(機械力学・知能機械学):ロボットハンドと触覚協調制御に関する研究論文 (2023-04-12)
- [中国科技日報] 中国科学技術日報(Science and Technology Daily):具身智能の鍵を握る多次元触覚センサーのブレイクスルー (2024-08-22)
- [ITES深セン国際工業製造技術展] ITES深セン工業展:パシニ感知の多次元触覚ハンドDexH13およびヒューマノイドTORA展示レポート (2025-03-28)
コメント
...