1. 10年間の産業用アーム開発が突きつけた「壁」と連帯保証の記憶
けたたましい機械音が反響する中国東部・山東省の自動車部品工場。整然と並んだ黄色い6軸垂直多関節ロボットアームが、1分間に数十回のリズムで鋼板を掴み、溶接し、整列させていました。
その光景を腕組みしながら見つめていたのが、中国の有力ロボット企業・珞石機器人(ROKAE)の共同創業者兼最高技術責任者(CTO)を務めていた韓峰濤(ハン・フォンタオ)です。華中科技大学と浙江大学で制御工学を修め、2015年から丸10年間にわたり工場自動化の最前線に立ち続けてきた産業用ロボット界のベテランでした。彼が設計したロボットアームは累計で数万台以上が世界中の工場に出荷され、緻密な軌道制御アルゴリズムによってミクロン単位の繰り返し精度を実現していました。
しかし、その安定した実績の裏で、韓峰濤の胸中は強烈な閉塞感に苛まれていました。
「従来の産業用ロボットは、精密な機械ではあっても、知能とは到底呼べない」。
搬送ライン上のワーク(加工対象)がわずか2ミリメートル傾くだけで、あるいは工場の照明が切り替わってカメラの陰影が変わるだけで、数千万円を投じたロボットはエラーを吐き出して停止してしまいます。新しいワークを1つ追加するたびに、現地の生産ラインへ専任のティーチングエンジニアを派遣し、座標コードを一行ずつ書き直さなければなりませんでした。
「部品の位置が2ミリずれるだけで立ち往生する鉄の腕を、あと10年磨き続けても汎用知能には届かない。」── 韓峰濤(千尋智能 創業者兼CEO)
さらに、ハードウェアベンチャーの過酷な現実が彼に重くのしかかっていました。かつて中国のロボット産業が急激な景気後退に見舞われた際、創業者として会社の資金調達のために個人連帯保証の契約書にサインし、莫大な負債リスクを背負いながら毎月の給与支払いに奔走した苦い記憶です。受託開発の沼に沈み、顧客ごとの個別カスタマイズに追われて粗利率が削られていく──。従来のロボットビジネスの構造的限界を骨の髄まで味わっていたからこそ、2023年にChatGPTやマルチモーダル基盤モデルの衝撃を目の当たりにした時、韓峰濤は自身のキャリアを根本から覆す決断を下しました。
「ハードウェアの精度を競う時代は終わった。物理世界を理解する知能(身体性AI)を一から作り直さなければ、ロボット産業は永遠に受託製造業の奴隷のままだ」。
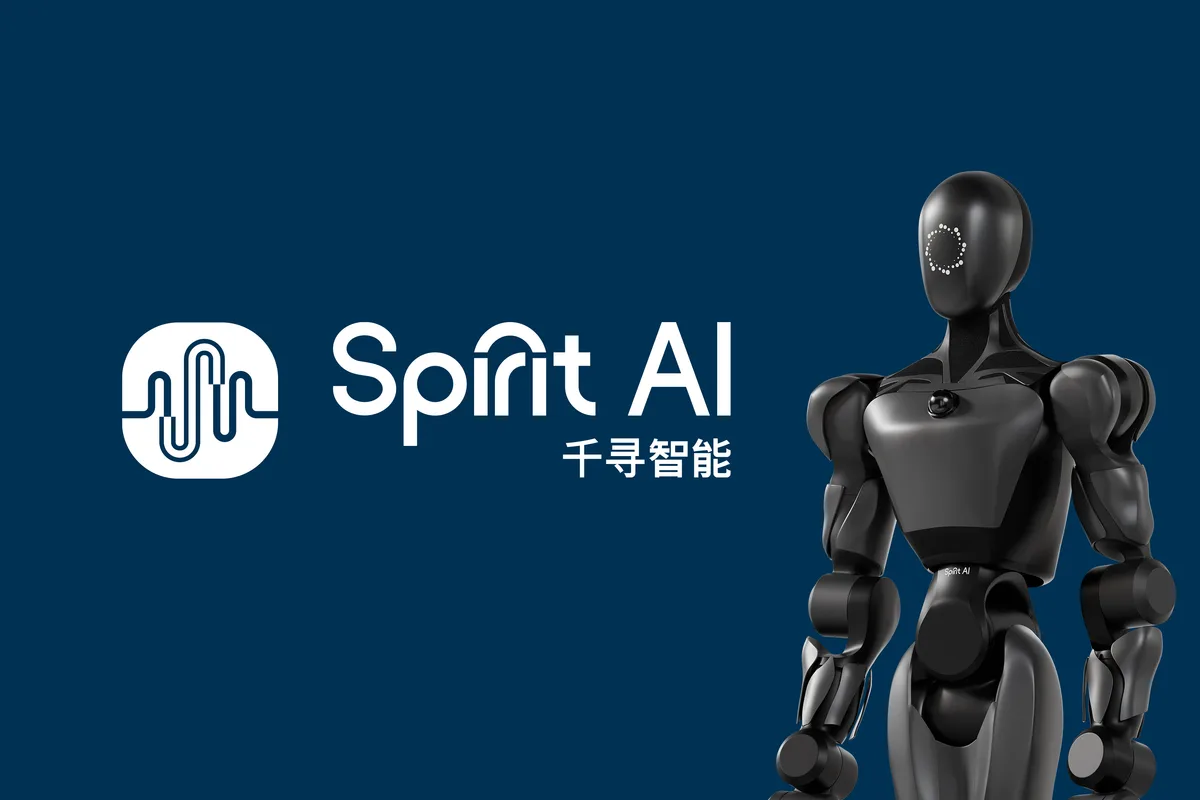
2023年末、韓峰濤は珞石機器人のCTOを辞任。安定した地位とストックオプションをすべて手放し、全身の自由度を持つ人型ロボットと身体性基盤モデルを開発する新会社「千尋智能(Spirit AI)」を設立したのです。
2. UCバークレーの天才学者との遭遇:「汚いデータ」が拓く逆張り戦略
創業にあたり、ハードウェアの量産を知り尽くした韓峰濤が真っ先に求めたのが、「AIアルゴリズムの極限」を突破できる頭脳でした。そこで引き合わされたのが、当時清華大学交叉情報研究院(ヤオクラス)の助教授を務めていた高陽(ガオ・ヤン)でした。
1991年生まれの高陽は、米カリフォルニア大学バークレー校(UC Berkeley)で博士号を取得し、強化学習の世界的権威であるピーター・アッビール(Pieter Abbeel)教授やトレバー・ダレル(Trevor Darrell)教授のもとで先端ロボット学習を研究してきた、いわゆる「バークレー帰国組」の若き旗手です。
百戦錬磨のハードウェア老兵と、最先端AIの若き学者。北京の小さなオフィスで交わされた議論の中で、2人が最初に着目したのは、当時のヒューマノイド業界を覆っていた「ある常識への違和感」でした。
米国の有力スタートアップや中国の大手研究所は、ロボットの動作学習において、Isaac SimやMuJoCoなどの物理シミュレータ内で膨大な合成データを生成し、それを実機に移す「Sim-to-Real」アプローチに巨額の計算資源を投じていました。しかし、高陽の視点は真逆でした。
「シミュレータ内の摩擦や接触反力は、現実世界の複雑な物理現象の影に過ぎない。シミュレーションでどれほど綺麗に動いても、実環境のケーブルの絡まりや布のたわみに出くわした瞬間に破綻する」。
千尋智能が下した最初の戦略的決断は、「実世界の非完璧なデータ(Dirty Data)」を徹底的に信じ、物理空間の多様性をそのままVLA(Vision-Language-Action:視覚・言語・行動)モデルに流し込むという逆張りでした。
シミュレーションと純粋主義
- データ源泉:Isaac Sim等の物理シミュレータで生成されたノイズのない理想軌道
- 脆弱性:Sim-to-Realのギャップにより、実環境の光反射や物体の歪みで動作が停止
- 開発アプローチ:部品のミクロン単位精度と厳密な幾何学モデルに依存
- 拡張性の壁:タスクごとにルールベースの例外処理コードが肥大化
実世界ダーティデータとスケール則
- データ源泉:自社開発の低コスト装着型スーツによる人間の粗い実動作ログ
- 頑健性:多様なノイズと失敗の軌道を学習することで、突発的な外乱に即座に適応
- 開発アプローチ:全身力制御ハードウェアとマルチモーダルVLAモデルのエンドツーエンド統合
- 拡張性の飛躍:インターネット動画と実操作データを合成し、未知の作業へ汎化
データ収集のコストを劇的に下げるため、千尋智能は市販の数百万円もする大型マスタースレーブ装置を排除し、作業員が身につけて直感的にロボットを遠隔操作できるウェアラブルデータ収集スーツを自社開発しました。これにより、1時間あたりの実世界データ収集コストを従来の10分の1以下に圧縮。家庭での片付け、厨房での調理補助、そして工場の複雑な組み立てに至るまで、泥臭い人間の日常動作を数万時間規模で吸い上げるデータパイプラインを構築したのです。
この「完璧ではないが、多様性に富んだ実世界データ」をバックボーンに訓練された同社の基盤モデル「Spirit v1.5」は、米先行モデル(Pi 0.5等)を凌駕する汎化性能をベンチマークで記録し、業界に強い驚きを与えました。
3. 全動力制御Moz1の実機解剖と、発熱・原価が突きつける物理の掟
ソフトウェアのブレークスルーと歩調を合わせるように、韓峰濤が率いるハードウェア部隊は2025年半ば、千尋智能の初号機となる全身力制御人型ロボット「Moz1(通称:小墨 / シャオモー)」を公開しました。
Moz1は、全身に26自由度の関節を備え、最大の特徴は「全身のすべてのアクチュエータが高精度のトルクフィードバック制御に対応している」点にあります。従来の硬い減速機(高減速比の波動歯車など)を用いた位置制御ロボットとは異なり、外から力を加えられると人間のようにしなやかに受け流す「インピーダンス制御」を全身運動制御(Whole-Body Control:WBC)アルゴリズムでミリ秒単位で処理します。
| 技術・事業指標 | 従来の産業用アーム(ROKAE等) | 米国先行型人型機(Figure等) | 千尋智能 Moz1(小墨) |
|---|---|---|---|
| 制御パラダイム | 高剛性・決定論的位置制御 | ハイブリッド関節・視覚言語モデル | 全身ダイナミック力制御+VLA基盤モデル |
| アクチュエータ構成 | 産業用ACサーボ+高精度波動減速機 | 油圧・準直駆モータの混成 | 自研高出力密度モータ+プラネタリー遊星機構 |
| 可搬重量対自重比 | 約 1 : 4(アーム自重が重い) | 約 1 : 3 | 約 1 : 1(上半身トルク対比) |
| データ取得方式 | 専門技術者による座標ティーチング | 大規模シミュレータ+遠隔操縦アーム | 自研装着型データスーツ(収集原価1/10) |
| 目標市場 | 定型化された工場溶接・パレタイズ | 自動車工場搬送・一般家庭 | 電池パック組み立て・物流ピッキング |
| 量産時BOM原価 | 200万〜350万円(確立済み) | 推定 1,000万円以上 | 300万〜500万円(量産化移行中) |
しかし、この美しいスペックシートの裏には、冷徹な物理法則との壮絶な妥協と苦闘が存在していました。
第一の壁は、アクチュエータの熱暴走です。 Moz1にしなやかな力制御と高いトルク密度(可搬重量比1:1)を持たせるためには、モータコイルに瞬間的に大電流を流し続ける必要があります。しかし、人型ロボットの密閉された関節フレーム内では排熱が極めて難しく、連続高負荷作業を行うと数十分で関節温度が80度を超え、コイルの絶縁劣化やトルク低下(熱ダレ)を引き起こしました。空冷ファンを増設すれば重量が増加し、防塵防水性能(IP規格)が損なわれます。最終的に同社は、フレーム骨格自体をヒートシンクとして機能させる熱伝導設計と、トルク出力曲線を動的に間引く保護アルゴリズムの実装という「妥協」を余儀なくされました。
第二の壁は、減速機の耐久性と部品原価の跳ね上がりです。減速機の構造的制約を検証した緑的諧波の分析でも触れたように、力制御を担保するためにバックラッシュを抑えつつ逆駆動性を確保しようとすると、歯車にかかる衝撃荷重が跳ね上がり、摩耗速度が想定の3倍に達しました。
「机上のシミュレーションでは10万時間持つはずのベアリングが、現場の床の微小な段差を踏み越えた際の衝撃トルクでわずか数週間でガタつく。ハードウェアの現実は、いつだって泥のように重い」。
韓峰濤は現場のエンジニアとともに、減速機の歯形プロファイルを数百回にわたって削り直す地道な泥沼作業を繰り返しました。
4. 200億円調達の先にある淘汰戦:CATL電池ラインと計算資源の出血
2026年春、千尋智能は中国のベンチャー投資界に激震を走らせました。アリババ創業者・馬雲(ジャック・マー)が率いる雲鋒基金、セコイア・チャイナ、そして寧徳時代(CATL)の関連産業資本などが加わり、わずか数カ月で総額近20億元(約420億円)に達する新規資金調達を完了。同社の評価額は100億元(約2,100億円)の大台を突破し、身体性AI領域における最速のユニコーンとなりました。
しかし、華やかな祝賀ムードの裏で、韓峰濤がメディアの単独インタビューで見せた表情は冷徹そのものでした。
「2026年の身体性AIは、2023年の大規模言語モデル(LLM)と完全に同じ淘汰戦に突入する。手元に巨額のキャッシュを持ち、モデルの推論性能をトップティアに引き上げ続けられなければ、翌年にはテーブルから引きずり降ろされる」。
調達した200億円もの資金は、決して贅沢なバッファではありません。むしろ、急激に膨張する「計算資源の出血」を食い止めるための命綱でした。千尋智能が運用するマルチモーダルVLAモデル「Spiritシリーズ」の訓練には、数千基規模のハイエンドGPUクラスタが常時稼働しており、電気代とクラウド利用料だけで毎月数億円単位のキャッシュが消えていきます。
さらに、実験室のデモ動画で喝采を浴びることと、顧客の工場で継続的に収益を上げることの間には、深淵のような溝が横たわっていました。
その象徴が、出資元でもある寧徳時代(CATL)の中州ギガファクトリーにおける実証実験です。先導智能の設備支配力に見られるように、現代の最先端EV電池セル製造はシックスシグマ(不良率100万分の3.4以下)の極限世界です。
千尋智能のMoz1は、電池モジュール間の高圧フレキシブル配線のコネクタ挿入や、危険な電解液充填工程の巡回検査といった「従来の産業用アームでは対応できなかった柔軟作業」に投入されました。
だが、現場の工場長が求めたのは、AIの「知的な柔軟性」ではなく、「絶対に止まらない信頼性」でした。
VLAモデルが99%の確率で正しくコネクタを認識して嵌合できたとしても、100回に1回ミスをして端子を曲げてしまえば、1分間に数百万円相当のバッテリーセルが流れるライン全体が緊急停止します。確率論的ニューラルネットワーク(AI)が本質的に抱える「1%の予測不能性」を、決定論的かつゼロディフェクトを求める工場の現場規律が容赦なく拒絶する──。この「AIの確率的振る舞いと現場の厳格性の摩擦」こそが、現在千尋智能が直面している最大の商業的試練です。
Spirit AI 身体性閉ループ
現場データから基盤モデル、実機量産までの一体構造
自研データ収集システム
低原価スーツにより、現場のリアルな作業ログと触覚データを毎秒100Hzで吸い上げ。
Spirit VLA基盤モデル
言語指示と視覚入力をエンドツーエンドで関節トルクへ直結する自己回帰型モデル。
Moz1 ロボット本体
自社製高トルク密度アクチュエータと全身力制御(WBC)による柔軟な環境適応。
ギガファクトリー実装
寧徳時代や京東の現場で、ワイヤーハーネス組み立てや異形物ピッキングを商用検証。
5. ファナック的精密とネット的スケールの激突:物理空間を奪い合う日中ロボットの未来
千尋智能と韓峰濤の挑戦は、単なる一握りのスタートアップの栄枯盛衰にとどまらず、「製造業の知能化」をめぐる東アジアの巨大な地殻変動を鮮明に映し出しています。
半世紀にわたり世界の自動化を支配してきた日本のファナック、安川電機、川崎重工、そして不二越。彼らが築き上げたロボット工学の真髄は、「機械剛性の極限」「サブミクロン単位の位置再現性」「数十年間稼働しても故障しない減速機とサーボの耐久性」という、いわば「決定論的ハードウェアの完璧主義」でした。この精密工学の牙城は今なお強固であり、自動車のボディ溶接や半導体ウエハー搬送において、日本企業に敵う存在は世界にありません。
しかし、韓峰濤が率いる千尋智能や、稚暉君(ペンギン)が率いる智元機器人(Agibot)が仕掛けているのは、まったく異なるゲームのルールです。
彼らはハードウェアの不完全さを、大規模なマルチモーダル基盤モデルと実世界のビッグデータによる「学習能力」でねじ伏せようとしています。位置決めが2ミリずれていても、AIがカメラ画像から瞬時に誤差を補正して指先を滑り込ませれば、数千万円の高価な治具や厳密なキャリブレーションは不要になる──という思想です。中国の強大なサプライチェーン集積地(深圳・東莞・杭州)の金型スピードと、インターネット企業仕込みの巨額の資本投下、そして何百人ものAI研究者を動員したスケール則の力押しです。
この二つの哲学の衝突は、どちらか一方が他方を完全に駆逐するという単純な結末にはならないでしょう。
高出力関節の発熱問題やギヤの摩耗、シックスシグマを要求する製造ラインでの足踏みが証明しているように、どれほど優れたAIモデルであっても、最終的に物理空間と相互作用する「鉄と銅の肉体」の限界からは逃れられません。ファナック的なハードウェアの信頼性を軽視した身体性AIは、デモ動画の段階を脱した瞬間に過酷な現場の洗礼を受けます。一方で、AIによる汎化能力を取り込むことを躊躇した従来の産業用アームは、近い将来、柔軟な多品種少量生産の現場から徐々に締め出されていく危険を孕んでいます。
「我々はまだ、知能を持ったロボットの入り口に立ったに過ぎない。200億円を集めたからといって、物理世界の法則は何ひとつ甘くしてくれない」。
かつて個人連帯保証の恐怖に震えながら町工場のラインを見つめていた韓峰濤は、巨額のマネーが集まる北京のラボで、今ふたたび過酷な現実と向き合っています。鉄の腕に本物の知能を宿らせるための挑戦は、熱暴走と摩耗の軋みの中で、いま最も冷徹な淘汰の局面を迎えています。
コメント
...