1. 静まり返った展示ホール:不気味の谷が消えた瞬間
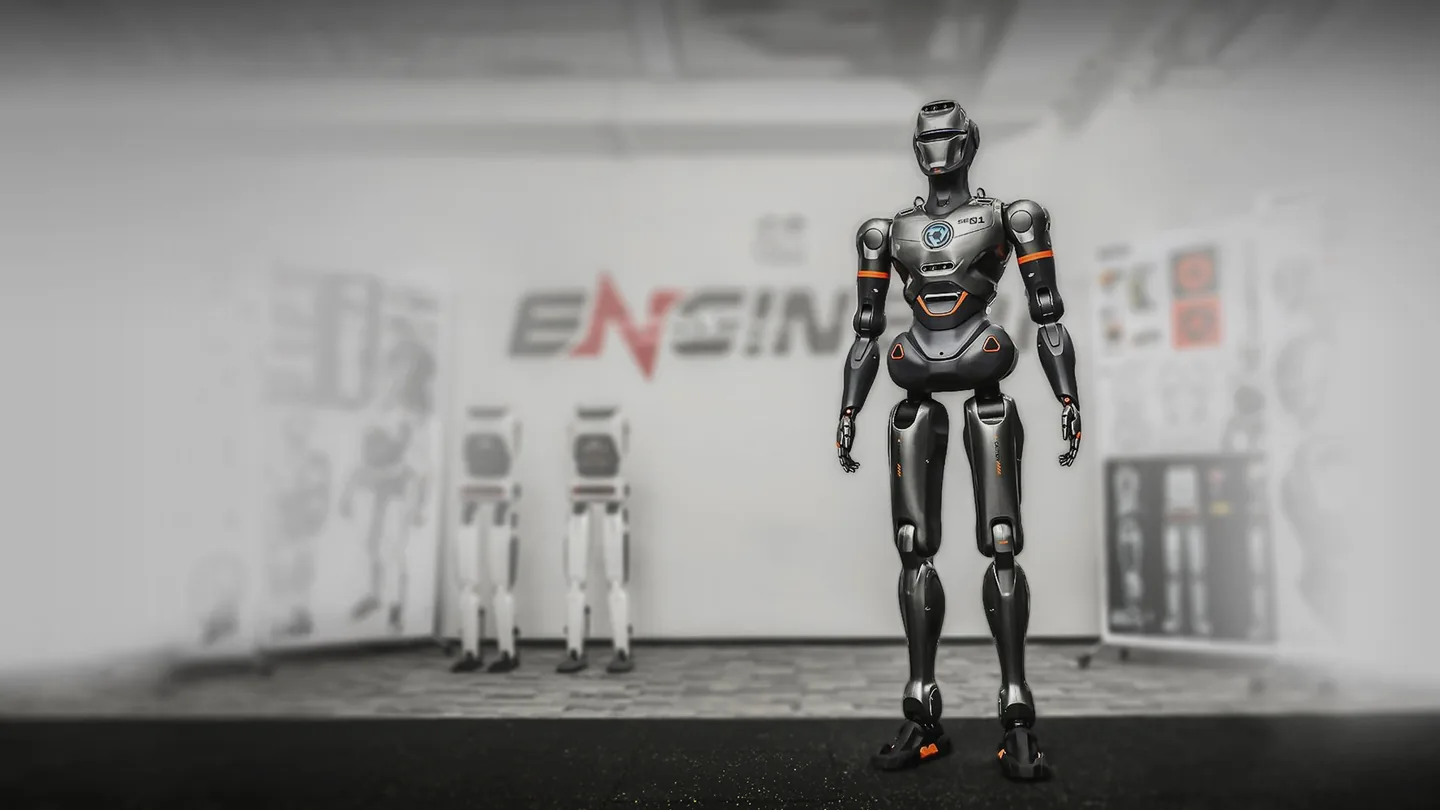
2024年秋、国内外から数千人のロボット研究者やハードウェア投資家が集まる展示ホールのメインステージ。それまでフロアを満たしていたざわめきが、ある1体のマシンが歩み出た瞬間にピタリと止まりました。
来場者たちの目を奪ったのは、派手なバック宙でも、猛スピードの疾走でもありませんでした。ただ「人間と同じように、膝を真っ直ぐに伸ばして、踵から滑らかに着地し、腕を自然に振って歩く」という、あまりにも当たり前で、しかしロボット工学の歴史上だれも実現できなかった立ち振る舞いでした。
「中に本物の人間が入っているんじゃないのか?」
最前列にいた海外のエンジニアが思わず呟いたその疑念こそ、深圳発のスタートアップ「衆擎ロボット(EngineAI)」が開発した等身大人型ロボット「SE01」が、観客の心智(マインドシェア)を完全に射抜いた証拠でした。
長年にわたり、二足歩行ロボットといえば「膝を深く曲げ、中腰で小刻みに足を繰り出す、どこかぎこちないアヒルのような歩き方」が常識とされてきました。見る者にどこか滑稽さと、同時に「いつ転倒するかわからない」という微かな緊張感を与え続けてきたのです。
しかしSE01は、身長170cm、体重約55kgという成人そのもののプロポーションを保ちながら、時速7km(秒速2m)の流麗なペースで颯爽と前進し、滑らかに方向転換を決めました。機械特有のぎこちなさは消え失せ、まるでランウェイを歩くモデルやアスリートのような凛とした美しさがそこには宿っていました。
📊 世界の主要人型ロボットの歩行アプローチとポジショニング比較
| ロボット名 / 開発企業 | 本拠 / 出自 | 歩行姿勢 / 制御哲学 | 最大歩行速度 | 価格帯 (目安) | オープンソース度 | ターゲット市場 |
|---|---|---|---|---|---|---|
| SE01 (衆擎ロボット / EngineAI) | 中国・深圳 (元小鵬ロボティクス創業者) | 完全直膝・擬人化歩行 (端から端までの強化学習+模倣学習) | 2.0 m/s (時速 7.2 km) | 15万〜20万元 (約300万〜400万円) | 全身全栈オープン (API/RL/ROS2開放) | 研究教育・サービス・軽作業 |
| G1 (宇樹科技 / Unitree) | 中国・杭州 (足式ロボット量産先駆者) | 屈膝ダイナミック歩行 (高トルクQDD・機動性重視) | 2.0 m/s | 9.9万元 (約200万円) | 半開放 (SDK提供・本体非公開) | 開発者・アカデミア・警備 |
| Optimus Gen 2 (Tesla) | 米国・テキサス (EV垂直統合・FSD知能) | 準直膝歩行 (自社アクチュエータ統合) | 約 1.3 m/s | 2万〜3万ドル目標 (将来量産時) | 完全クローズド (自社工場内製化) | ギガファクトリー・家庭汎用 |
| New Atlas (Boston Dynamics) | 米国・ボストン (油圧から全電動へ刷新) | 関節360度回転ハイダイナミック (超人的機動性) | 非公表 | 非売品 (B2B特定実証) | 完全クローズド | 自動車製造ライン・過酷作業 |
| ASIMO (参考) (本田技研工業) | 日本・東京 (二足歩行の金字塔) | ZMP屈膝すり足歩行 (幾何学的安定性優先) | 1.8 m/s (走行 2.5 m/s) | 非売品 (開発費数百億円) | 完全クローズド | 企業PR・技術実証 (引退) |
このポジショニングが浮き彫りにするように、衆擎ロボットが仕掛けた勝負は、単なるスペックの多寡ではありません。人間がロボットに対して直感的に抱く「生理的違和感」を完全に消し去り、さらにそのハードウェア基盤を世界中の開発者へ解放するという、極めて大胆なパラダイムシフトだったのです。
2. なぜ「膝を伸ばして歩く」だけで世界は熱狂したのか
ロボット工学に詳しくない一般の観察者からすれば、「膝を伸ばして歩くことの何がそんなに奇跡なのか」と疑問に思うかもしれません。しかし、これこそが半世紀にわたり二足歩行ロボット研究者が越えられなかった「最大の物理的障壁」でした。
ZMP制御と「屈膝」による安全策
- 姿勢の妥協: 特異点(膝が伸び切って自由度を失う数学的特異点)を避けるため、常時中腰を強制
- 衝撃の恐怖: 踵(かかと)接地時の激しい床面衝撃がモーター減速機を粉砕するリスクを懸念
- ユーザーのマインドシェア: 「いつ転ぶかわからない」「危なっかしい」「異様で怖い」という心理的防壁
強化学習による「直膝ロール接地」の解体と再構築
- 擬人化接地: 踵から着地し、足裏をロールさせて母指球で蹴り出す人間の歩行動力学を完全再現
- ニューラル制御: 数百万回のシミュレーション転倒から学んだEnd-to-Endモデルが微小外乱を瞬時に吸収
- ユーザーのマインドシェア: 「隣を自然に歩ける仲間」「不気味の谷の完全解消」「道具からパートナーへ」
「不気味の谷」の正体は、膝の角度にあった
日本のロボット工学者・森政弘博士が提唱した「不気味の谷(Uncanny Valley)」。外見が人間に近づくにつれ、不完全な挙動が人間に強い嫌悪感や恐怖を抱かせるという現象です。
これまで多くの人型ロボットは、顔やシリコンスキンの質感ばかりが議論されてきました。しかし、人型ロボットが日常空間に踏み出したとき、人間が最も無意識に違和感を察知するのは「全身の動的な所作」です。
人間は、相手が膝を曲げたまま腰を落として近寄ってきたら、本能的に「警戒」「威嚇」「異様な異常事態」と判定します。従来のロボットが放っていた威圧感や奇妙さは、この不自然な屈膝歩行から生じていました。
衆擎ロボットの創業者兼CEOである趙同陽(Zhao Tongyang)氏は、かつて小鵬汽車(XPENG)傘下で四足歩行ロボットや人型ロボットを開発する「小鵬鵬行(XPENG Robotics)」の創業者として、長年この問題と格闘してきました。
「もし人型ロボットが、人間と同じ姿勢で堂々と街を歩けないのだとしたら、どれほど高いAI知能を積んだところで人間社会に心理的に受け入れられることはない。直膝歩行は、単なる見た目の美しさではない。人間と空間を共有するための絶対的な入場券なのだ。」衆擎ロボット(EngineAI)創業者兼CEO 趙同陽
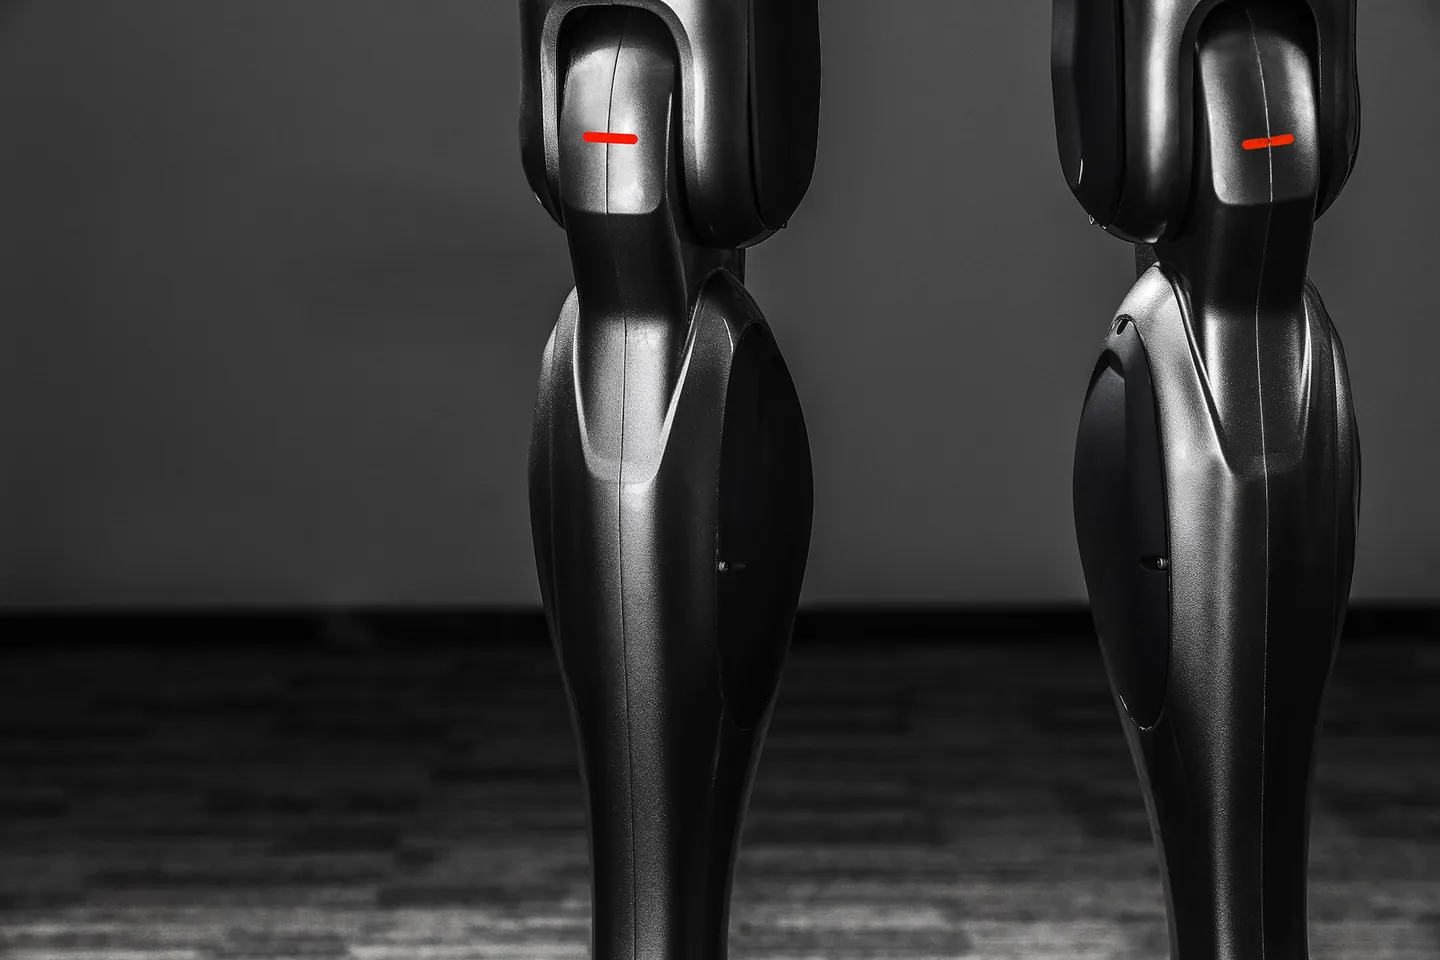
SE01は、高トルク密度の一体化ジョイントアクチュエータを自社開発し、足首と膝に特殊なバネ弾性と衝撃吸収幾何学を融合。さらに、人間のモーションキャプチャデータと物理シミュレーションを組み合わせた端から端までの強化学習(RL)モデルを実装することで、膝が真っ直ぐ伸びる瞬間の制御特異点を見事に克服しました。
その結果もたらされたのは、観る者の「恐怖」を「感嘆」へと一変させる製品マインドシェアの獲得でした。
3. 「研究室のブラックボックス」から「誰でも触れるプラットフォーム」へ
SE01の登場が引き起こした第二の地殻変動は、世界中のロボットエンジニアが直面していた「開発環境の絶望」を打ち砕いた点にあります。
「製品の登場前」に開発者が甘受していた不条理
少し前まで、大学の研究室やAIスタートアップが等身大の二足歩行ロボットを用いて独自の身体性知能(Embodied AI)アルゴリズムを研究しようとすれば、悪夢のようなハードルが立ち塞がっていました。
- 数千万円単位の巨額コスト: 人型ハードウェアは海外の特注品で1台2,000万〜5,000万円以上。国家プロジェクトや大企業の研究所でなければ購入すらできませんでした。
- 完全なブラックボックス: メーカー各社は関節の制御ファームウェアを固く閉ざし、外部の開発者は制限された高位コマンド(「前に進め」「右に曲がれ」)しか叩けませんでした。研究者が自作のニューラルネットでトルク制御を試すことなど許されなかったのです。
- 転倒1回で数ヶ月のプロジェクト停止: 貴重な機体であるがゆえに、研究室では天井から頑丈な命綱クレーンで吊るし、転倒を極度に恐れながら実験を行っていました。万が一関節が破損すれば、本国工場に送り返して修理に3ヶ月以上待たされるのが日常でした。
「製品の登場後」に訪れたアジャイル開発の日常
衆擎ロボットは、この閉鎖的な産業構造に真っ向から風穴を開けました。
同社はまず、教育・研究向け二足歩行プラットフォーム「SA01」をわずか4.2万元(約85万円)でリリース。続いて軽量高機動な人型ロボット「PM01」を18.8万元(約380万円)、そしてフラッグシップ等身大人型「SE01」を15万〜20万元(約300万〜400万円)という、従来の10分の1以下の価格で市場に投入したのです。
これは、同じく深圳・杭州の垂直統合サプライチェーンをフル活用して価格破壊を起こした宇樹科技(Unitree)のG1量産化や、拓竹科技(Bambu Lab)の高速3Dプリンタ革命と完全に同期した産業現象です。
衆擎ロボット(EngineAI)深圳にて設立
元小鵬鵬行の創業者・趙同陽が、足式ロボットの精鋭エンジニアを率いて創業。「オープンかつ手頃なフィジカルAI(身体性AI)プラットフォーム」の構築を掲げる。
双足オープンプラットフォーム「SA01」を約85万円で発表
大学・研究機関向けに低価格双足ロボットを供給。強化学習のシミュレーション環境と実機検証のギャップを一気に埋める。
世界初の直膝歩行等身大人型「SE01」の公開と衝撃
秒速2メートルの完全擬人化歩行動画が世界中でバイラル。不気味の谷を越えたロボットとして国際的脚光を浴びる。
開発者オープンプラットフォームと全身モジュールの全面開放
ROS 2および自社強化学習ワークスペース「EngineAI RL Workspace」を公開。世界中の研究室で量産実機を使ったアルゴリズム検証が日常化。
4. 「身体性AIのAndroid」を狙うオープンエコシステム
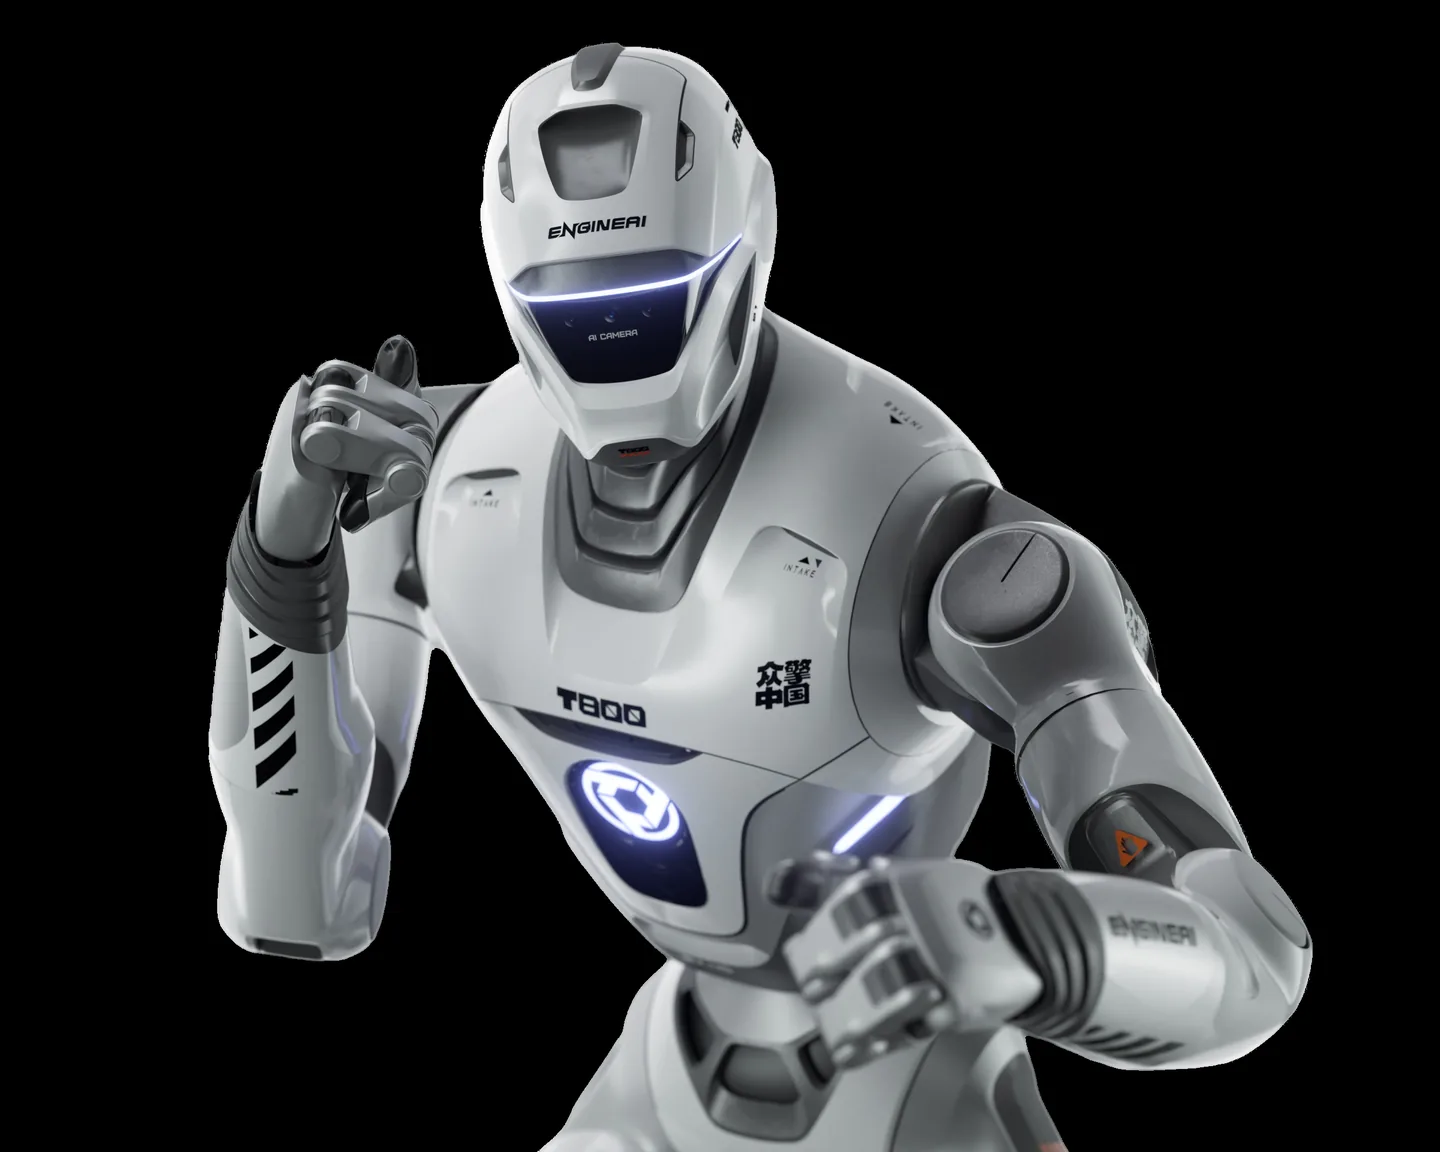
衆擎ロボットが目指している地平は、単なるロボットハードウェアの販売業者にとどまりません。彼らの真の野望は、「フィジカルAI(身体性AI)時代におけるAndroid(アンドロイドOS)」の地位を確立することにあります。
現在、世界の人型ロボット開発競争は大きく二つの陣営に分かれつつあります。
一方は、テスラ(Tesla)や米Figure AIのように、自社でハードウェアからAIモデル、さらには工場現場への展開までを垂直統合する「Apple型」クローズドモデルです。莫大な資本力を持つメガテック企業だけが採りうる戦略であり、そのエコシステムは完全に囲い込まれています。
もう一方が、衆擎ロボットが主導する「Android型」オープンモデルです。
全身APIと強化学習フレームワークの完全解放
衆擎ロボットは公式の開発者プラットフォーム(EngineAI Open Platform)を通じ、以下の資産を惜しみなく開発者コミュニティへ提供しています。
- デュアルモード開発インターフェース: アプリケーション開発者向けの「高位速度指令モード」だけでなく、研究者が関節モーターの電流・トルク・角速度をミリ秒単位で直接叩ける「低位モーターAPI」を完全提供。
- EngineAI RL Workspace: NVIDIA Isaac GymやMuJoCo環境とシームレスに連動する独自の強化学習ワークスペース。シミュレータ内で数千台並列で訓練した歩行ポリシーを、Sim-to-Real(シミュレーションから実機へ)の変換コード1行でSE01やSA01へ即座にデプロイ可能。
- モジュール式交換構造: 航空機グレードアルミで組まれた外骨格は、ボルト数本の取り外しで関節ユニットごと交換可能。万が一の激しい転倒でも、現場のエンジニアの手で15分以内に補修が完了する設計。
このアプローチにより、世界中のAI研究者、スタートアップ、大学院生が「ハードウェアをゼロから設計する車輪の再発明」から解放されました。彼らは純粋に、視覚言語行動モデル(VLA)や自律タスク推論といった「最先端の知能アルゴリズム」の開発に全精力を集中できるようになったのです。
5. 完璧主義の檻を壊せるか:深圳のアジャイル開発が日本のロボティクスに迫る変革
衆擎ロボット(EngineAI)の台頭とSE01の成功は、日本の製造業とテック産業に対しても極めて重い示唆を投げかけています。
かつて日本は、本田技研工業(ホンダ)の「ASIMO」によって、世界に先駆けて二足歩行ロボットの夢を見せてくれた国でした。川崎重工、安川電機、ファナック、ハーモニック・ドライブ・システムズなど、ロボットを構成する減速機やサーボモーター、ベアリングの精密加工技術において、日本企業は今なお世界最高峰のシェアと品質を誇っています。
しかし、なぜ「誰もが買える価格で、不気味の谷を越えた等身大人型ロボットをオープンソースで世に問う」というムーブメントが、日本から起きなかったのでしょうか。
「完璧主義の檻」と「深圳のアジャイル精神」
日本のロボット開発は長年、「絶対に転倒してはならない」「100%安全が保証されるまで一般公開してはならない」という過剰なまでの完璧主義とリスク回避に縛られてきました。結果として、数千万円の研究費を投じた機体はショールームのガラスケースや特定実証実験の奥深くに留まり、市井の開発者の手に届くことはありませんでした。
対照的に、深圳の衆擎ロボットは「転倒することを前提に頑丈に作り、安く供給し、世界中の数万人の開発者に転倒させまくって学習データを集める」という、猛烈なインターネット的アジャイル思考をハードウェアに持ち込みました。
日本のクリエイターや研究現場でもいま、高額な国産機を諦め、衆擎ロボットのSA01や智元ロボット(AGIBOT)の知能ランタイム、あるいは逐際動力(LimX Dynamics)の車輪足式ロボットを実証実験のベース機として採用する動きが静かに広がっています。
結び:身体のリアリティが知能の進化を加速させる
機械が「人間の姿」をしている必然性とは何でしょうか。それは、階段、ドアノブ、道具、通路といった、人間が暮らす世界のあらゆる物理インフラが「人間の身体寸法と動作特性」に合わせて設計されているからです。
膝を真っ直ぐに伸ばし、堂々と人間と同じ歩幅で歩くSE01の姿は、ロボットが「工場内の檻の中の機械」から「人間の街並みを共に歩く真の具身パートナー」へと進化したことを告げる象徴的なメルクマールです。
ハードウェアの神秘性を解体し、オープンソースという最大の武器を携えて世界へ打って出た衆擎ロボット。深圳のスピードと開発者コミュニティの知恵が交差するその足元から、次世代の身体性AI革命は確実に始まっています。
コメント
...