1. 決断の分岐点――保定の「板車実験」と4年分のルール破棄
2023年秋、中国・河北省保定市。長城汽車(GWM)の本社が構えるこの街の郊外で、自動運転業界の常識を覆す異様な実験が行われていました。
当時、中国の自動車業界では「都市部ナビ支援走行(市街地NOA)」の覇権争いが激化していました。しかし、どのメーカーも高精度地図(HDマップ)の更新遅れと莫大な測量コストに喘ぎ、宣伝通りの走行性能を発揮できずにいました。自動車メーカーの幹部たちは、スタートアップが持ち込む「地図なしでどこでも走れる」というプレゼンテーションを冷笑していました。「裏で事前にテストコースを走らせて、隠しマップを作っているに違いない」と疑われていたのです。
この偏見を前にした元戎啓行(DeepRoute.ai)のCEO周光(Zhou Guang)氏は、長城汽車の開発首脳陣に向けて極めて挑戦的な提案を突きつけました。
「長城の皆さんが指定する場所なら、全国どこでも構いません。事前の走行データが一切ない見知らぬ農村でも、複雑な旧市街の路地でも、テスト車両を板車(キャリアカー)に載せて運び、降ろしたその瞬間からシステムを起動して走らせてみせます」
「隠しマップ」疑惑の壁
- 通念:「地図不要」を謳う企業も、実は事前走行で仮想地図を密かに生成している
- 構造的不信:自動車メーカー幹部は、スタートアップのデモを「仕込み」と冷笑
- 検証不能:テストコースや事前スキャンなしでの走行実績が存在しない
保定・魔鬼六叉路口での即時証明
- ルール:長城汽車が当日その場で未開拓ルートを指定、事前データ一切なし
- 実施:キャリアカーから降ろした直後、キャリブレーションなしで即時自律走行を開始
- 結果:電動バイクと歩行者が交錯するカオス交差点をゼロ離脱で走破し、信頼を獲得
実験の舞台に選ばれたのは、信号の配置が不規則で、車線ペイントが剥がれ落ち、無数の電動三輪車や歩行者が四方八方から飛び出してくる保定名物の「魔鬼六叉路口(魔の6差路)」。
事前の地図データなど存在しない状況で、元戎啓行のテスト車両は周囲の動体を滑らかに見切り、人間のベテランドライバーのように間隙を縫って交差点をクリアしました。同乗していた長城汽車の技術責任者たちは言葉を失いました。この「板車実験」の成功こそが、のちに長城汽車のフラッグシップモデル「魏牌・全新藍山(Wey Blue Mountain)」への全面採用と、1億ドル(約150億円)の戦略出資へと直結する歴史的な転換点となったのです。
しかし、この勝利の裏には、組織を崩壊させかねない周光氏の「もう一つの狂気の決断」が横たわっていました。
2. 創業者哲学の第一性原理――「人間は10万行のif文で運転していない」
周光氏は、清華大学の基礎科学班および精密機器系を卒業後、米テキサス大学ダラス校で人工知能の博士号を取得。バイドゥ(百度)の米シリコンバレー自動運転研究所でパーセプション(認識)エンジニアとして活躍した、骨の髄からの技術派創業者です。
2019年に深圳で元戎啓行を立ち上げた当初、業界の王道は「L4ロボタクシー」でした。WaymoやBaidu Apolloに倣い、ルーフに巨大なLiDAR(レーザーレーダー)タワーを載せ、数千万円をかけた実験車両で特定エリアを周回するモデルです。
だが、周光氏は程なくしてこのアプローチの限界を直感します。
高精度地図は、道路工事や季節の街路樹の茂みひとつで破綻します。中国全土の数十万キロに及ぶ都市道路をセンチメートル単位で維持・更新し続けることなど、経済的に成立しません。加えて、当時の自動運転ソフトウェアは「モジュール分割型(認知 ➡️ 予測 ➡️ 経路計画 ➡️ 車両制御)」で構築されており、下流の経路計画にはエンジニアが手書きした膨大なC++のルール(if-else構文)が詰め込まれていました。
ルールベース分割パイプライン
- 構造:カメラ/LiDAR → 認識モジュール → 予測モジュール → 計画ルール(手書きC++)
- 情報欠損:モジュール間の受け渡しで文脈が失われ、判断精度が劣化
- シーソー問題:ある交差点のルールを修正すると、別のラウンドアバウトで急ブレーキが発動
- 上限:人間のプログラマーが想像できるシナリオの数が、そのままシステムの限界になる
単一ニューラルネットワーク統合
- 構造:センサー入力 ━━━━ (単一ニューラルネットワーク) ━━━━▶ 走行軌道出力
- 自己創発:データとGPU計算資源を投入するほど、人間の直感に近い運転知能が自律的に生成
- if文ゼロ:1行の条件分岐コードも書かず、実世界の無限のエッジケースに対応
- スケール則:データ量と計算量に比例して性能が向上し、理論上の限界がない
周光氏はこの構造的欠陥を「シーソー現象(跷跷板效应)」と呼びました。
「あるT字路での割り込みに対応するために100行のルールコードを追加すると、今度は別の環状交差点で予期せぬ急ブレーキが発生する。人間のプログラマーが頭の中で想像できるシナリオの限界が、そのまま自動運転システムの上限になっていたのです」
2023年初頭、米テスラが「FSD V12」でニューラルネットワークによる完全なエンドツーエンド(E2E)制御を予告した際、社内には激震が走りました。当時、元戎啓行は4年以上の歳月と数億円の開発費を投じて、洗練されたルールベースの自動運転スタックを完成させつつあったからです。
深夜の深圳本社で開催された緊急技術幹部会議で、周光氏は居並ぶエンジニアたちに言い放ちました。
「我々がこれまで書いてきたルールコードをすべて捨てよう。これからは、1行のif文も書かない。センサー入力からステアリング・アクセル出力までを単一のニューラルネットワークで繋ぐ『エンドツーエンド』に全社リソースを集中する」
エンジニアたちからは激しい反発が巻き起こりました。「ブラックボックスであるAIに運転のすべてを委ねるのは危険すぎる」「これまで血と汗を流して検証してきた4年間の資産をゴミ箱に捨てるのか」という悲痛な叫びです。
それに対する周光氏の答えは、冷徹な第一性原理に基づくものでした。
「人間が車を運転するとき、脳内で10万行の条件分岐ルールを順に照合してハンドルを切っているだろうか? 違う。人間は視覚で状況を捉え、直感と経験の総体として瞬時に手足を動かしている。ルールベースの延長線上に真の自動運転は絶対に存在しない。旧世代の遺産にしがみつく企業から順に、AIの波に飲み込まれて死ぬだけだ」
この強烈なリーダーシップによって、元戎啓行は国内の競合他社に先駆けてエンドツーエンドモデル「DeepRoute IO」の実用化へと舵を切ったのです。
3. 活路の突破――長城汽車1億ドル出資と「量産2万台」の現実
自動運転スタートアップにとって、技術的優雅さよりも過酷なのは「商業的完結(キャッシュフローの自立とビジネスモデルの確立)」です。
多くのロボタクシー専業企業が多額の現金を燃やし尽くして資金難に陥る中、元戎啓行はいち早く「量産乗用車へのティア1供給」へとシフトしました。ルーフの仰々しいセンサー群を排し、単一のNVIDIA Drive Orin-Xチップ上で稼働する低コストな量産ソリューションを開発したのです。
そして、その実証の舞台となったのが、前述の長城汽車とのタッグでした。
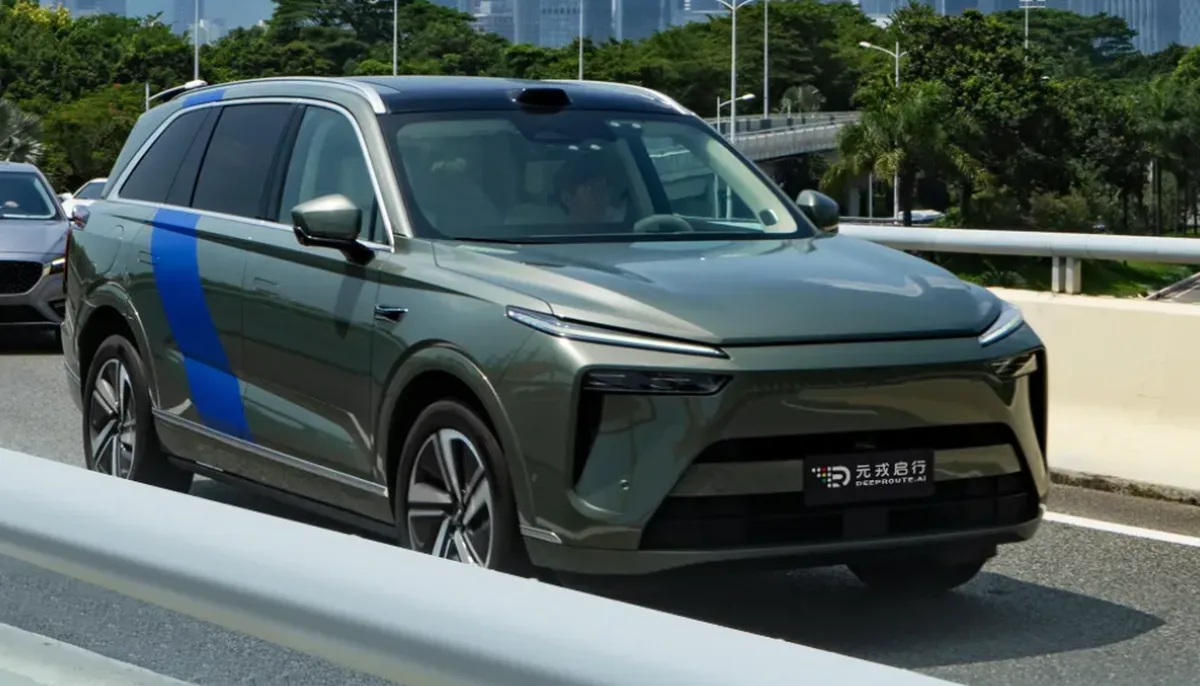
2024年8月、元戎啓行のエンドツーエンド無図NOAを標準搭載した「魏牌・全新藍山」が市場に投入されました。
それまで月販2,000台前後に低迷していた同モデルは、発売直後から受注が殺到し、月販6,000〜8,000台規模へと急拡大。理想汽車(Li Auto)の「L8」やファーウェイ陣営の「AITO問界 M7」と互角に渡り合うヒット商品へと化けました。
「長城の車はハードウェアの信頼性は高いが、ソフトウェアやスマートドライビングで遅れている」という市場のステレオタイプを、元戎啓行のシステムが一撃で払拭したのです。
2024年11月、元戎啓行は長城汽車から独占で1億ドル(約150億円)のシリーズC1戦略投資を獲得したことを正式発表しました。この資金調達は、資本の冬を迎えていた中国自動運転業界において最大のニュースとなりました。
現在の中国スマートドライビング市場における主要プレイヤーの立ち位置を整理すると、元戎啓行のユニークなポジショニングが浮き彫りになります。
| 評価軸 | 元戎啓行(DeepRoute.ai) | ファーウェイ(乾崑スマートドライビング ADS 3.0) | Momenta(モメンタ) | テスラ(FSD Supervised) |
|---|---|---|---|---|
| アーキテクチャ | エンドツーエンド(E2E)+VLAモデル | GOD+PDPネットワーク融合 | フライホイール式2段階E2E | 完全単一ニューラルネット(ビジョン方式) |
| 地図依存性 | 完全無図(HDマップ不要) | 完全無図(全国走れる) | 無図対応(段階的展開) | 完全無図(ナビ情報のみ) |
| ハードウェア要件 | 単一Orin-X〜Thor(高効率) | 自社MDC(昇騰チップ) | Orin-X / 地平線チップ | 自社FSD HW3.0/HW4.0 |
| 車企との関係性 | 中立サプライヤー(共同開発) | 強い主導権(車企の魂論争) | 幅広いOEM受託(メガティア1) | 自社垂直統合(他社非開放) |
| 資本・提携背景 | 長城汽車、スマート、アリババ | ファーウェイ車BU(引望) | 上汽、GM、メルセデス | テスラ単独 |
この表が示す通り、車企にとってファーウェイ(Huawei)は強力すぎるがゆえに「自社のブランドとデータの主導権を奪われるのではないか」という警戒感(いわゆる「魂の喪失」論)を生みやすい存在です。
一方で元戎啓行は、中立的な独立AIサプライヤーとして車企に寄り添い、低計算力チップ上でも軽快に動くエンドツーエンド技術を提供できる稀有なオルタナティブとして選ばれているのです。
本誌関連記事の分析でも触れたように、車載半導体エコシステムで激しい覇権争いを繰り広げる地平線(Horizon Robotics)の動向[/blog/2026/08/horizon-robotics-nvidia-battle-hong-kong-ipo/]や、ロボタクシーの事業化を模索する百度Apolloの展開[/blog/2026/08/baidu-apollo-rt6-robotaxi-unit-economics-profitability/]と比較しても、元戎啓行の「量産車量産データによる自活」戦略は極めて現実的で強固な堀を築いています。
4. 日本産業界への鏡――「受託型ティア1」の終焉と物理AIの未来
元戎啓行と周光氏の歩みは、日本の自動車産業や電機メーカーに対しても極めて重い問いを投げかけています。
トヨタ自動車をはじめとする日本の自動車巨頭は、ソフトウェア定義車両(SDV)への移行を急ぎ、ウーブン・プラネット(Woven Planet)による車載OS「Arene」の開発や、アイシン・デンソーといった系列メガサプライヤーとの連携を進めています。ホンダも「Honda SENSING 360」の高度化に注力しています。
しかし、日米欧の伝統的な自動車開発プロセスには、依然として「仕様書文化」と「モジュール別請負開発」の残滓が色濃く残っています。
仕様書と系列分業モデル
- 開発構造:完成車メーカー ➔ 仕様書策定 ➔ 系列サプライヤー ➔ 各モジュール請負分業
- 本質的課題:AIの創発特性と致命的に相性が悪く、ソフトウェアの全体統合に年単位の遅延が発生
AIファースト・データループ
- 開発構造:量産車から吸い上げた走行データ ➔ クラウド巨大スパコンで事前学習 ➔ 車載基底モデルへ即時蒸留
- 圧倒的強み:12時間単位で閉ループが回転し、実世界の物理事象をAIが直接学習
周光氏が証明したのは、「仕様書に書かれたルールを何万行実装したところで、実世界の無限のエッジケースには勝てない」という事実です。
さらに元戎啓行の野心は、単なるADAS(先進運転支援システム)の枠に留まりません。
同社は現在、バイトダンス系の火山引擎(Volcano Engine)と協業して大規模な計算資源を確保し、オープンソース界で世界を震撼させたDeepSeekの元中核研究員(阮翀氏など)を首席科学者として招聘。大規模言語モデルの推論能力を走行制御と直結させる「VLA(Vision-Language-Action)基底モデル」の研究を本格化させています。
「なぜ道路上に段ボールが落ちているのか」「前方のトラックの積載物が崩れそうか」「警察官の手信号が何を意図しているのか」といった、従来の視覚認識では捉えきれなかった文脈的意味をマルチモーダルAIが理解し、次の物理的行動を決定する世界です。
周光氏は、自動運転の未来を次のように展望しています。
「自動車は、AIが物理世界に進出するための最初の、そして最大のロボット端末に過ぎません。車輪の制御を極めた知能は、やがて四足歩行ロボットや人型ロボット、そしてあらゆる実世界の機械へと移植されていく。我々が作っているのは運転ソフトではなく、物理世界を動かす汎用人工知能(Physical AI)のインフラそのものなのです」
小鵬汽車が自社チップ「Turing」で低価格EVの知能化を進め[/blog/2026/08/xpeng-mona-m03-affordable-ev-turing-ai-chip/]、テスラがFSDと人型ロボット「Optimus」の知能基盤を統合しようとしている今、周光氏率いる元戎啓行もまた、同じ「知能の物理的実装」という巨大な山頂を見据えています。
高精度地図の廃棄からコード全廃棄へ――保定の泥臭い路地裏でキャリアカーから降ろされた1台の車が切り拓いた道は、シリコンバレーの巨大テックや国内の独占的巨頭に屈しない「エンジニアの第一性原理」が勝ち取った、あまりに鮮烈な勝利の記録と言えるでしょう。
コメント
...