1. 「踊る人型」への冷笑 — 清華大とWaymoが育てたリアリスト
2024年から2026年にかけて、世界のロボティクス業界はかつてない「二足歩行バブル」に沸き立ちました。 展示会のステージ上では、銀色に輝く等身大人型ロボットが音楽に合わせてバック転を決め、満面の笑みを浮かべる観客に向けてハイタッチを披露する。SNS上には、起伏のある階段をよろめきながらも登り切るショート動画が毎日のように投稿され、数億ドルの資金調達ニュースが飛び交いました。
しかし、北京・中関村の雑居ビルに拠点を構える新興フィジカルAI企業「星海図(Galaxea AI / 星海図智能)」の創業オフィスで、この華やかな熱狂を冷徹な眼差しで見つめていた男がいます。同社の創業者兼CEO、高継揚(ガオ・ジーヤン)氏です。
清華大学電子工学科を卒業後、南カリフォルニア大学(USC)でコンピュータビジョンの博士号を取得した高継揚氏は、米アルファベット傘下の自動運転大手Waymoで中核の知覚アルゴリズム開発を牽引したトップリサーチャーです。その後、中国の有力自動運転ユニコーンであるMomenta(モメンタ)で大規模な量産データフライホイールの過酷な泥沼を経験し、2023年秋に星海図を立ち上げました。
宇樹科技(Unitree)の二足歩行機G1や自変数ロボットの世界統一モデルなど、数多の競合スタートアップが「テスラ・オプティマス(Optimus)の対抗馬」を自称して二足歩行の脚部機構に研究リソースを注ぎ込むなか、高継揚氏が下した最初の決断は、業界の常識に対する痛烈な「拒絶」でした。
「脳のないロボットの身体は、どれほど器用に踊ろうと高価な屑鉄にすぎない。産業が真に金を払うのは、足の曲芸ではなく、手先が成し遂げる作業の確実性です」
— 高継揚(ガオ・ジーヤン)星海図(Galaxea AI)創業者兼CEO
彼が看破したのは、人型ロボットが直面する残酷な物理的現実でした。 二足歩行という極めて不安定な運動を維持するためだけに、ロボットは搭載バッテリーの60〜70%の電力と、オンボード推論チップの貴重な計算資源を「転倒しないための姿勢制御ループ」へと浪費し続けます。一方、工場や物流倉庫、研究開発ラボの顧客が求めている本質的な価値は、「歩くこと」そのものではなく、「棚から部品を取り出し、正確に組み立て、箱に詰める」という手先の精細な作業(マニピュレーション)に他なりません。
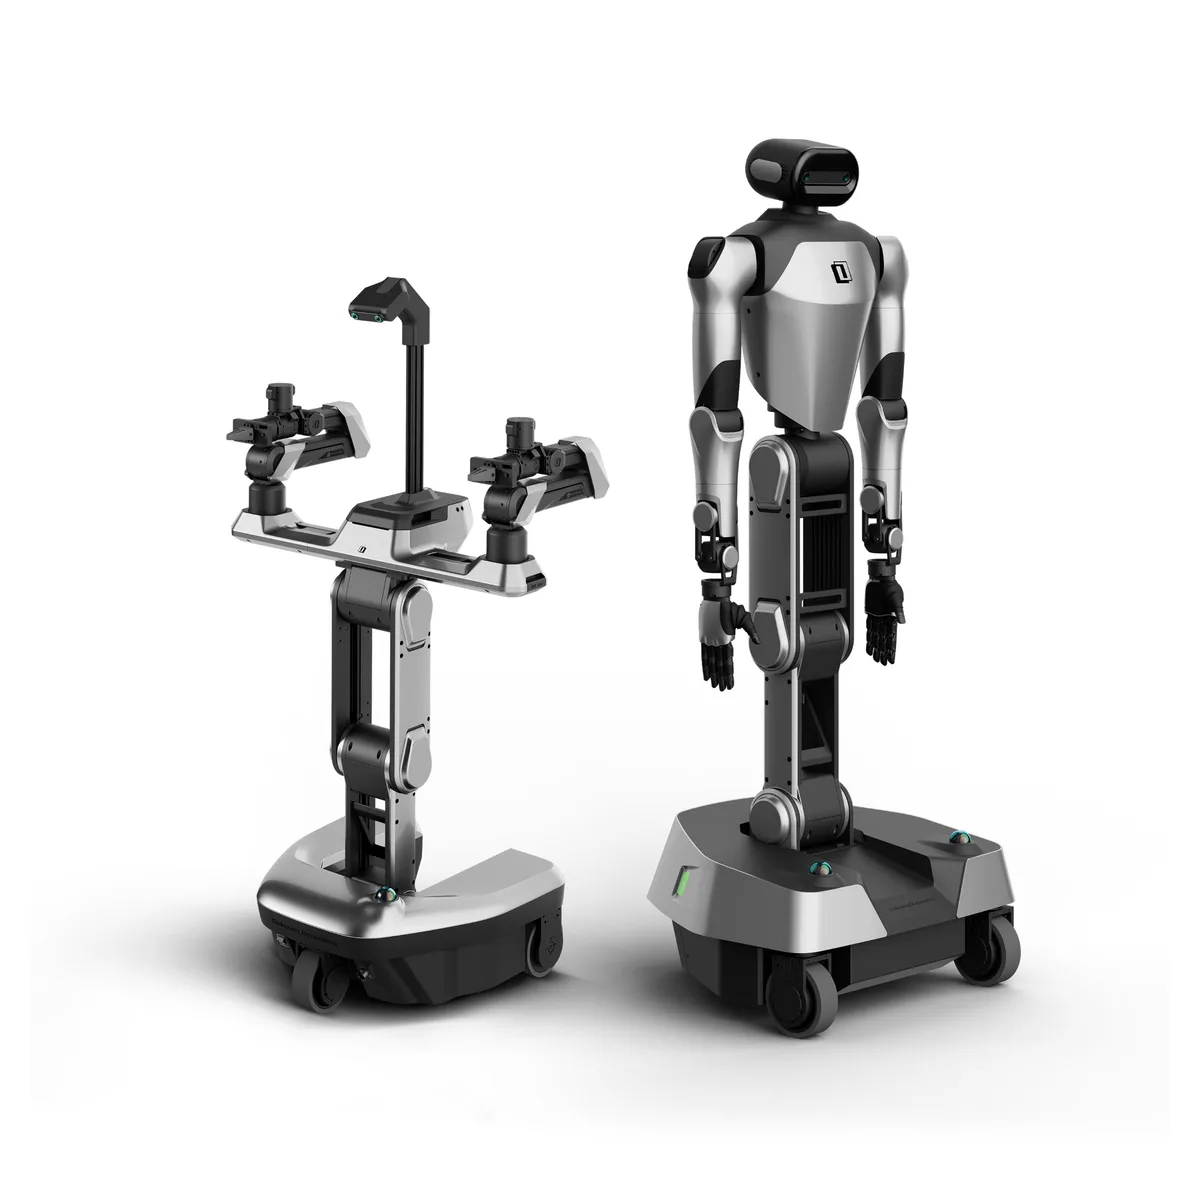
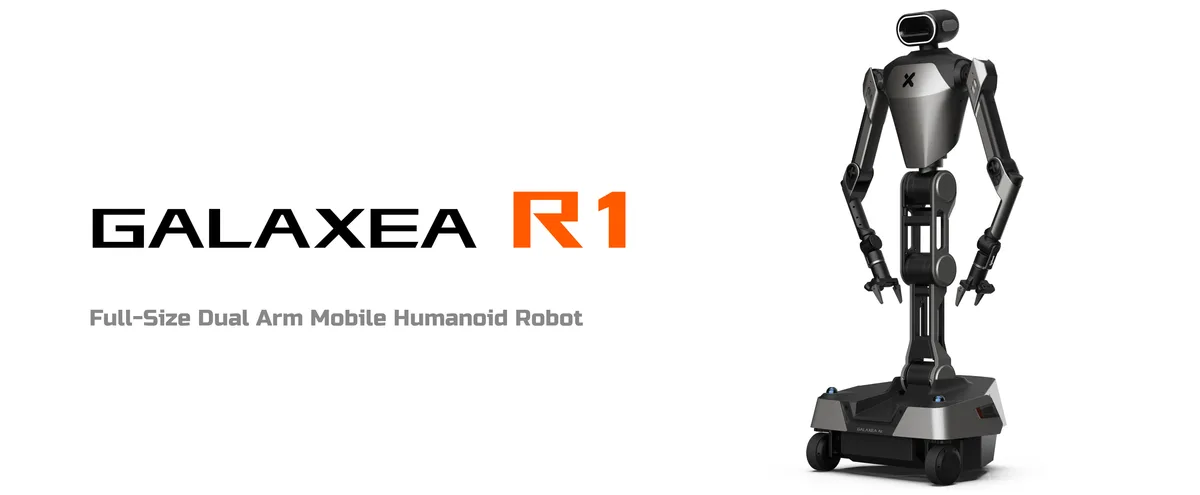
「足より先に手を動かせ」。この徹底した現場第一主義から生まれたのが、星海図のフラッグシップ機である全方向移動型・双腕ロボット「Galaxea R1」でした。
2. 「一脳多形」の勝負手 — なぜ二足歩行の足より先に車輪を選んだのか
星海図が提唱するコア哲学は「一脳多形(One Brain, Multiple Forms / 単一の知能が多様な身体を統括する)」です。 ロボットの身体(本体)を最初から人型に固定するのではなく、共通の身体性AI基盤モデル(VLA=視覚・言語・動作モデル)を「脳」として構築し、作業現場の物理的制約に応じて車輪型、双腕型、固定アーム型、さらには四足・二足歩行へと外殻を柔軟に挿し替えるというアーキテクチャです。
この思想を具現化した「R1 Pro」は、下半身に3輪ステアリング全方向ベクトルシャーシを採用し、その上に4自由度の伸縮・屈伸胴体と、自社開発の6自由度・力制御軽量ロボットアーム「A1」を左右2本搭載しています。
従来の「二足歩行フルヒューマノイド偏重型」
姿勢制御への計算資源浪費:関節アクチュエータの出力とオンボード電力を「倒れないための動的バランシング」に常時消費。床面が平坦であっても連続稼働時間は1〜2時間にとどまり、手先が強い外力を受けると全身がバランスを崩して転倒破損するリスクを抱える。
星海図の「一脳多形・実利優先型(R1シリーズ)」
作業空間へのエネルギー集中:全方向車輪底盤による本質的な静的安定性を確保。電力の90%以上を双腕アームのミリ単位の精密把持と550 TOPSのAI推論に投入可能。床面すれすれ(0メートル)から高層ラック(2メートル)までを単独でカバーする。
車輪型を採用した最大の利点は、「垂直作業レンジ(Vertical Reach)の圧倒的な広さ」と「手先の推力(Payload)の強さ」です。
通常の人型ロボットは、人間と同じ骨格比率を持つがゆえに、床に落ちたコインを拾うには腰を深く落として屈む必要があり、その際に膝関節アクチュエータへ瞬間的に数千ニュートンメートルの過大なトルク負荷がかかります。これに対してR1の多関節胴体は、リフト機構とピッチ軸の協調動作によって、床面ゼロ点から地上2メートルの高さまで、手先位置を極めて滑らかに遷移させることができます。
さらに、車輪による強固な接地基盤があるため、ロボットアームが重い金属製トレイや段ボール箱を持ち上げても、重心移動で転倒する恐れがありません。研究開発室のデモではなく、現実の産業現場で「1シフト(8時間)無停止で作業を継続する」ための工学的最適解を追求した結果、導き出されたのがこの異形のプロポーションだったのです。
3. 「段差2センチ」の物理的妥協 — 車輪が直面する工場の生々しい境界線
しかし、どれほど優れた工学理論であっても、現実の物理世界は容赦のない摩擦を突きつけてきます。車輪型を選択した星海図が直面した最大の暗面、それは「産業現場の泥臭いインフラ摩擦」でした。
中国・東莞や蘇州の製造ライン、あるいは既存の病院や物流倉庫は、決してクリーンルームのような平滑な床面ばかりではありません。 通路には太い動力ケーブルが床にテープで無造作に固定され、防火扉の足元には高さ2〜3センチの段差や排水グレーチング(金属格子)が口を開けています。人間や二足歩行ロボットにとっては「跨ぐだけ」の微小な段差が、小径の全方向メカナムホイールや精密オムニホイールにとっては、車輪の空転や激しい衝撃による内部エンコーダの脱調を引き起こす致命的なトラップとなります。
| 比較項目 | 汎用二足歩行ロボット(Tesla等) | 固定式多関節産業ロボット(ファナック等) | 星海図 R1 Pro(全方向車輪+双腕) |
|---|---|---|---|
| 全身自由度(DoF) | 30〜40自由度(脚部に多数集中) | 6軸(アーム単体) | 26自由度(胴体4+腕14+底盤) |
| 作業垂直到達高度 | 約0.5m 〜 1.8m(屈み動作に制約) | 設置架台の高さに依存 | 0.0m 〜 2.0m(広範な可動域) |
| 連続稼働時間 | 1〜2時間(バッテリ自重増大) | 24時間無停止(商用電源直結) | 6〜8時間(大容量バッテリ内蔵) |
| 不整地・段差走破性 | 階段・段差の踏破が可能 | 移動不可(完全固定) | 段差2cm以下に限定(要スロープ施工) |
| 導入時施設改修コスト | 既存施設の段差をそのまま利用可 | 専用安全柵・搬送ライン新設必須 | 通路配線の埋設・敷居解消が必要 |
| 実勢推定価格 | 1,500万〜3,000万円超 | 300万〜800万円前後 | 約600万〜1,200万円(構成による) |
顧客企業の工場長から返ってきた反応は、冷徹そのものでした。 「ロボット1台を導入するために、工場全体の床を数千万円かけてフラットに再舗装しろというのか?」
さらに、自社開発したアーム「A1」も、現場の過酷な負荷に晒されました。軽量化のために樹脂複合材と高強度アルミニウム合金を採用したアームは、狭いスペースでの俊敏な動作を実現した反面、作業員との偶発的な接触や、棚の角に衝突した際の衝撃で減速機に微小なバックラッシュ(ガタつき)が生じる事例が発生しました。0.1ミリの狂いが許されない電子基板の組み立て現場において、この物理的剛性の妥協は再キャリブレーションの頻発という運用コストを招いたのです。
この生々しい現実と直面した星海図は、「車輪だけであらゆる空間を制覇する」という初期の教条主義を修正せざるを得なくなりました。後述するように、彼らが後に二足歩行プラットフォーム「Kengo」の研究開発へと踏み込んだ背景には、こうした工場の敷居が突きつけた「車輪の限界」という苦い教訓が存在します。
4. 「神のデータセット」とオープンソースのジレンマ — 開発者熱狂の裏に潜むタダ乗り
星海図が業界の注目を集めたもう一つの武器が、アグレッシブなオープンソース戦略です。
同社は自社開発したフィジカルAIモデル「G0シリーズ(G0 / G0.5)」に加え、世界モデル「Fast-WAM(World Action Model)」、そして実機ロボットから取得した高精度なマルチモーダル動作データセット「GOD(Galaxea Open Dataset)」を惜しげもなくGitHubやHugging Face上で完全無償公開しました。
この動きは学術界やロボット開発者コミュニティを熱狂させました。家庭向け身体性AIを模索する清華大・許華哲氏の動きと同様に、清華大学の姚期智(アンドリュー・ヤオ)教授が率いる交叉情報研究院の研究室や、米スタンフォード大学、さらには日本の東京大学や早稲田大学の研究室でも、星海図のコードやデータセットをベースにした論文が次々と発表されるなど、同社は瞬く間に身体性AI領域におけるデファクトスタンダードの地位を確立しました。
しかし、このオープンソース戦略は、ビジネスモデルの観点からは極めて危険な「フリーライダー(タダ乗り)の罠」を内包しています。
| データ収集・モデル提供の対比 | オープンソース公開領域(G0 / GOD) | 商用クローズド現場(製造・医療特化) |
|---|---|---|
| データソース | 研究室環境での遠隔操作・シミュレーション | 実際の3C組立ライン・無人暗黒倉庫の実操業 |
| データ公開範囲 | 全世界に無償公開(Hugging Face等) | 顧客企業の製造機密として完全秘匿 |
| モデル汎化性 | 一般家庭・ラボでの汎用物体ピック&プレース | 工場特有の油膜・金属反射・微細嵌合に特化 |
| 直接収益性 | ゼロ(ブランド認知・コミュニティ獲得のみ) | 実機納入費・月額保守ライセンス料 |
| 競合企業への影響 | 競合スタートアップが学習コストゼロで流用可能 | 強固な競合参入障壁(堀)として機能 |
莫大な計算資源と人件費を投じて収集した高品質な遠隔操作データを無償開放したことで、競合する新興ロボット企業は自前で1円のデータ収集コストも払うことなく、星海図のデータセットを自社モデルの事前学習に流用することが可能になりました。
一方、星海図が収益を回収すべき相手である製造業のエンタープライズ顧客は、研究室レベルの「成功率90%」のオープンモデルなど見向きもしません。自動車部品やスマートフォンの組み立て現場が求めるのは、99.999%(ファイブ・ナイン)の再現性と故障停止ゼロの信頼性です。
現場の油汚れ、照明の乱反射、部品のロットごとの微妙な色ムラといった「商用現場のダーティデータ」は、顧客の製造機密(ノウハウ)に直結するため外部には一切持ち出せません。結果として、星海図はオープンソースでコミュニティのマインドシェアを獲得しながらも、商用案件ごとに現地の泥臭い個別カスタマイズとオンサイトチューニングに貴重なエンジニアのリソースをすり減らすという、二重の負担を背負い込むことになったのです。
5. 評価額4000億円の審判 — 日本のファナックやキーエンスが築いた牙城との対峙
2026年、星海図はシリーズB+ラウンドで約20億元(約420億円)の調達を完了し、評価額は200億元(約4,200億円)の節目を突破しました。 株主名簿には、アント・グループ(螞蟻集団)、高瓴創投(Hillhouse)、美団(Meituan)、IDGキャピタルといった名だたる金融・産業資本に加え、アップルの主要サプライヤーとして知られる藍思科技(Lens Technology)や、半導体投資の重鎮である華登国際(Walden International)が名を連ねています。
4,000億円を超える巨額の評価額は、高継揚氏率いるチームに対する市場の熱狂的な期待の表れであると同時に、これ以上「研究開発フェーズ」の言い訳が通用しない、冷徹な商業化の審判台に立たされたことを意味しています。
星海図が真の持続可能なビジネスを確立できるかどうかの試金石は、日本のモノづくり産業が長年かけて築き上げてきた「確定的な信頼性(Deterministic Reliability)」の壁を乗り越えられるかにかかっています。
日本のファナック、安川電機、川崎重工業が世界を制覇した根源は、確率論的なAIではなく、物理法則と精密加工技術を極限まで突き詰めた「平均故障間隔(MTBF)数万時間」という圧倒的な耐久性にありました。また、キーエンスの高精度センサー群は、工場の極限環境下でも1マイクロメートルの狂いもなく部品の欠陥を弾き続けます。
日本の研究機関や先端企業向けには、すでに海外製品調達サービスのテガラ(ユニポス / Unipos)等を通じて「Galaxea R1 Pro」や「A1」の導入が始まっており、研究開発プラットフォームとしての評価は日米で極めて高い水準にあります。しかし、研究室のベンチマークテストで高スコアを叩き出すことと、日本の自動車ティア1工場や精密電子工場の過酷なラインで24時間365日止まらずに稼働し続けることの間には、依然として深い「死の谷」が横たわっています。
ニューラルネットワークが本質的に抱える「数千回に1回の確率で生じる予期せぬ挙動(ハルシネーション的誤動作)」を、産業用制御システムがいかにして機械的にインターロックし、封じ込めることができるのか。
「踊る人型」を虚飾と切り捨て、車輪と双腕の実用主義から出発した星海図。高継揚氏が選んだリアリズムの旅路は、華やかなVCマネーの幻惑を脱し、物理世界の泥臭い段差と製造現場の過酷なカイゼン要求に立ち向かう、真の総力戦の第2幕へと突入しています。
参考資料・情報元
- [一次情報] 北京星海図智能科技有限公司(Galaxea AI Official):一脳多形フィジカルAI基盤モデル及びR1ロボット製品発表
- [一次情報] 36氪(36Kr):星海図がシリーズB+で約420億円を調達、評価額4000億円超へ
- [一次情報] 極客公園(GeekPark):MotorからModelへ:星海図・高継揚が語るフィジカルAIが死の谷を越える道
- [一次情報] 《張小珺|商業訪談録》:星海図・高継揚ロングインタビュー:身体性AIはショーではない、頭脳なき身体はただの屑鉄
- [一次情報] テガラ株式会社(ユニポス / Unipos):Galaxea R1 Pro / Lite 双腕モバイルマニピュレーター国内取扱い仕様
コメント
...