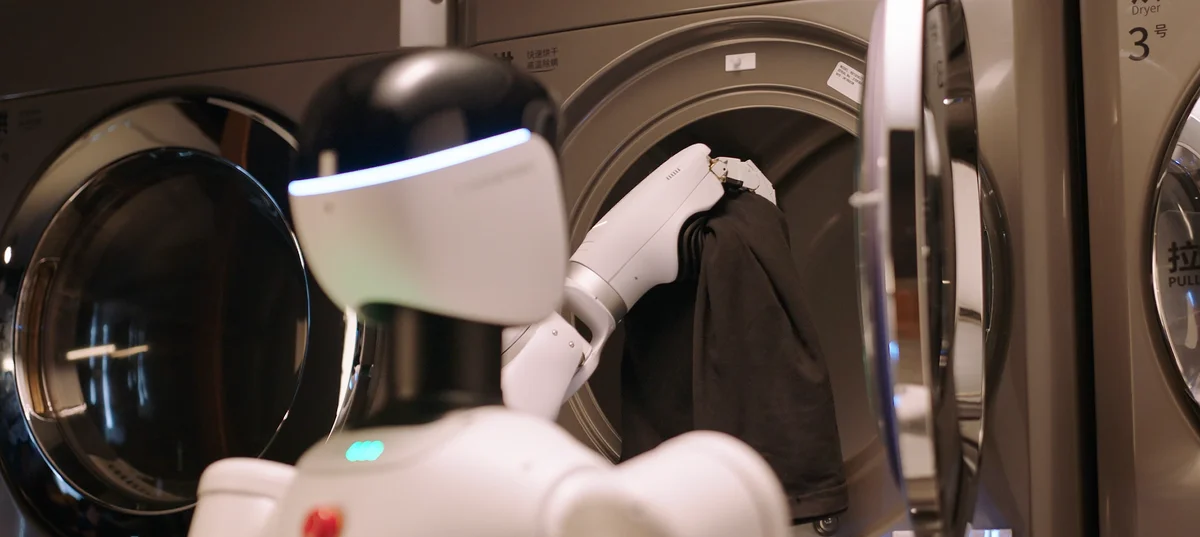
1. 「苺を握りつぶさない」— 400億円を集めた指先とアテンションの原点
深圳・南山ハイテクパークの一角にある実験室。照明を落とした作業台の上で、銀色に鈍く光る人間の手と寸分違わぬ五本指ロボットハンドが、パックから取り出された真っ赤な完熟の「あまおう」に向かってゆっくりと下降していきました。
産業用ロボットが最も苦手とする対象物の筆頭が、この完熟した苺です。金属製のグリッパーが数ミリでも深く食い込めば、薄い表皮は破れ、内部の果汁が飛び散って商品価値は一瞬で消滅します。逆に握力がわずかコンマ数ニュートン不足すれば、持ち上げた瞬間に滑落して床で潰れてしまいます。
ロボットハンドの指先が苺の柔らかな果肉に触れた瞬間、微小な接触抵抗を感知したシリコン製指先センサーがわずかに変形しました。次の瞬間、親指と人差し指、中指の三点が、果実の微小な傾きに合わせてミリ単位で圧力を自律分散させ、表皮に指紋の跡すら残さずにふわりと宙へ持ち上げてみせたのです。
この高難度の柔性把持を披露したのが、2023年12月に深圳で産声を上げた新興フィジカルAIスタートアップ「自変数ロボット(X Square Robot / 深圳自变量机器人)」です。設立からわずか2年余りの間に、アリババグループ(クラウド部門の初直接出資)、美団(Meituan)、セコイア・チャイナ、小米(Xiaomi)など名だたる巨頭から累計20億元(約420億円)を超える巨額資金を呑み込み、中国の身体性AI(Embodied AI)業界における最大の台風の目となりました。
率いる創業者兼CEOの王潜(ワン・チエン)氏は、テクノロジー界でも異色の軌跡を歩んできた人物です。清華大学の学部および修士課程で学んだ際、彼が執筆した修士論文のテーマは、後にTransformerの基礎概念となるニューラルネットワークの「注意機構(Attention Mechanism)」の初期探求でした。その後、ロボット学習のメッカである南カリフォルニア大学(USC)で博士号を取得。一度は米国で計量ファイナンス(クオンツヘッジファンド)を立ち上げて商業的成功を収めながらも、「物理世界で動く本物の知能を作りたい」という執念を断ち切れず、ファンドを清算して深圳の地で創業を決断しました。
「ChatGPTはウェブ上のテキストを食い尽くして賢くなった。だが、物理世界を動かすデータはネットのどこにも転がっていない。手足を持たぬ知能は、世界の物理法則を半分しか理解できないのです」
— 王潜(ワン・チエン)自変数ロボット創業者兼CEO
2. 「大小脳分離」の虚構 — なぜ自変数はVLAを捨て「世界統一モデル」へ舵を切ったのか
現在、世界のロボット研究と産業界を支配している主流のアプローチは、いわゆる「大小脳分離(Hierarchical Architecture)」です。 「大脳」にあたる大規模マルチモーダルモデル(GPT-4oやGeminiなど)がカメラ画像を見て「机の上の苺を持ち上げよ」とタスクを大まかに分解し、そのテキスト指示を「小脳」にあたる従来の動作制御アルゴリズムや逆運動学(IK)コントローラーに手渡すという分業体制です。
しかし、王潜氏はこの構造的アプローチを「机上の空論」と断じます。視覚で得た空間情報や指先が感じた微小な滑りの感覚を、言語トークンや中間インターフェースを介して別の制御層に渡している間に、数十〜数百ミリ秒の致命的な遅延が発生します。人間が熱いヤカンに触れたときに言葉で考える前に手を引っ込めるように、物理世界でのインタラクションには、知覚・推論・行動が不可分に融合した超低遅延の神経ループが不可欠だからです。
そこで自変数ロボットが2026年春に発表したのが、従来のVLA(Vision-Language-Action)の枠組みを根底から覆す「世界統一モデル(World Unified Model / WUM)」こと「WALL-B」でした。
従来の「大小脳分離・階層型パイプライン」
知覚と行動の断絶:マルチモーダルLLMが画像をテキスト指示に変換し、下位のモーター制御器へ伝達。モジュール間の変換で微小な触覚・空間情報の欠落が生じ、突発的なスリップや対象物の変形に即座に対処できない。
自変数ロボットの「世界統一モデル(WALL-B)」
全神経系の一体化:RGBカメラの視覚、マイクの環境音、指先アレイの触覚、そしてロボットの全関節角トークンを、単一のトランスフォーマー網で最初から共同事前学習。知覚からミリ秒単位の関節トルク出力までを直結。
WALL-Bの設計思想は、コンピューティングにおける「ユニファイドメモリアーキテクチャ」に酷似しています。画像認識モジュールと行動生成モジュールを別個に学習させてパイプラインで繋ぐのではなく、ロボットが受容するすべての多モード刺激(映像・力覚・言語・自己受容感覚)を単一の潜在空間(Latent Space)へと投射します。
これにより、ロボットは「視覚だけで物体の硬さを推測する」あるいは「指先で触れた瞬間の抵抗から、見えない裏側の形状を予測して握力を即座に補正する」という、人間に極めて近い直感的な物理ダイナミクスをニューラルネットワーク内部に内在化させることに成功しました。
3. 「腱索と20関節」の物理的妥協 — ArtiXon五指ハンドが背負う断線リスク
どれほど精緻なニューラルネットワークを構築しても、物理世界に力を加える「末端アクチュエータ(手先首)」が脆弱であれば、AIは無力な傍観者にすぎません。自変数ロボットが競合のソフトウェアスタートアップと決定的に異なるのは、自社でゼロから五本指のバイオニックハンド「ArtiXon Hand」を設計・量産している点にあります。
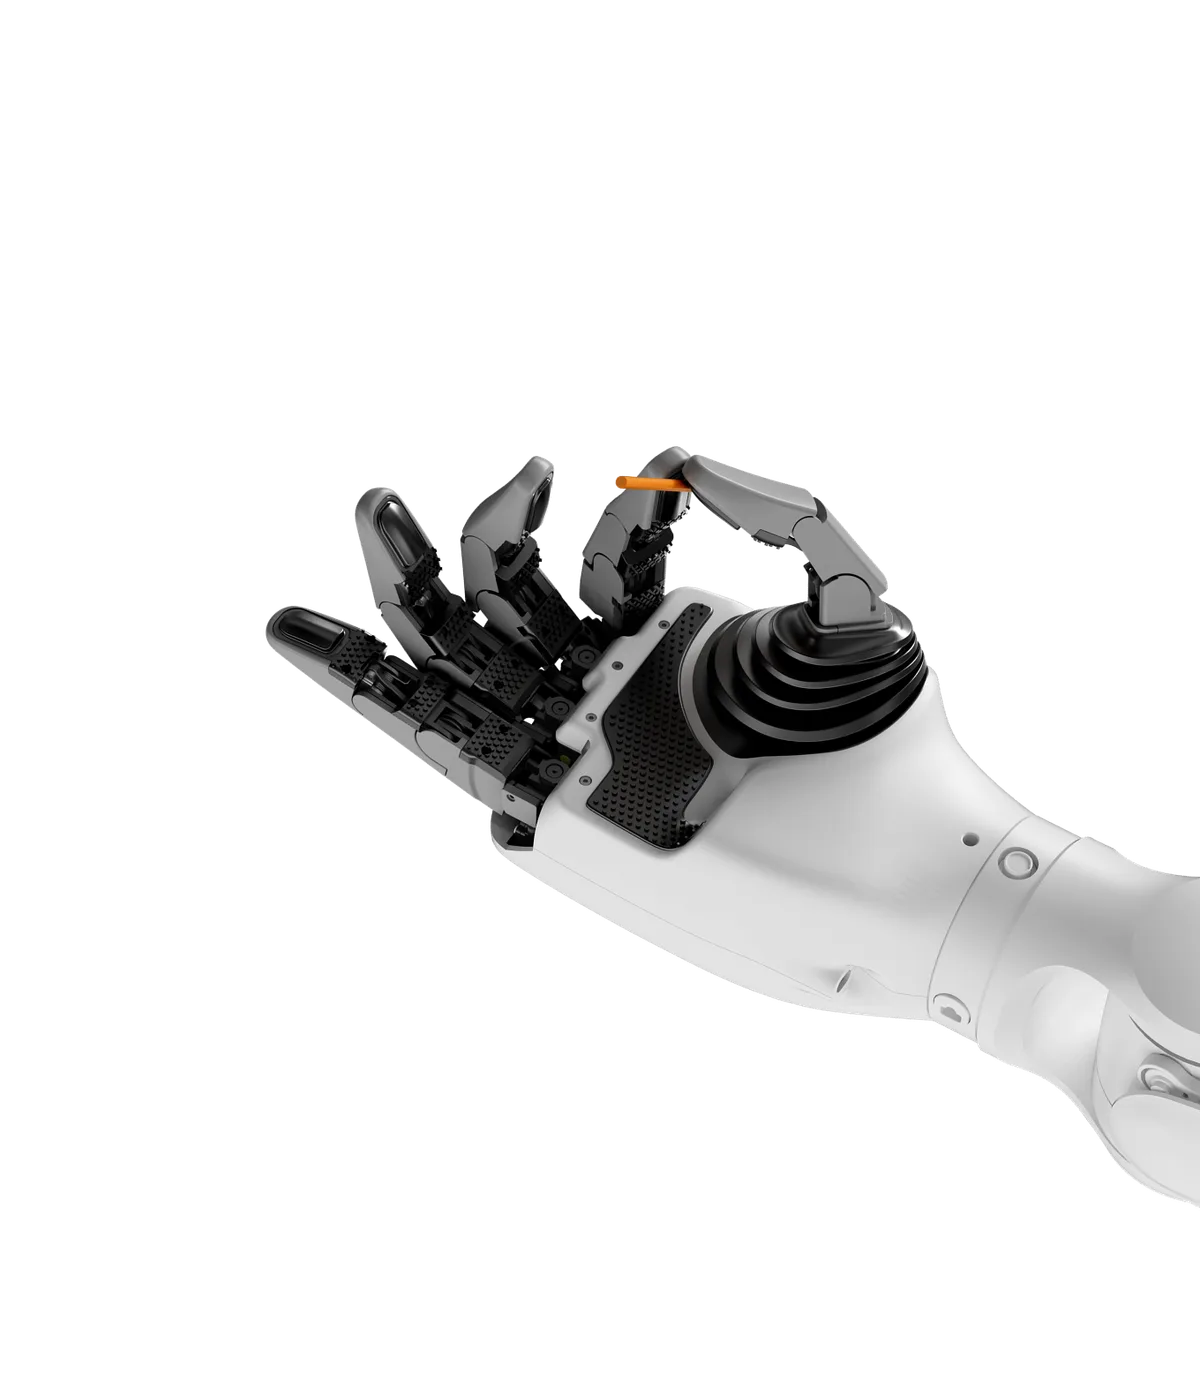
人間と同等のサイズに収められたArtiXon Handは、20の関節自由度と15のアクチュエータ(能動駆動ユニット)を内蔵しています。親指の対向運動から薬指・小指の協調屈曲までを再現するため、超高強度の高分子ポリマー腱索(ワイヤー)を用いた腱駆動方式を採用。指先には0.1Nから20Nまでの微小圧力を1ミリ秒周期で感知する触覚アレイが埋め込まれています。
しかし、この極限のメカトロニクスは、製造と運用の現場に容赦のない「物理的妥協」を突きつけます。
| 比較項目 | 従来型2本爪グリッパー | 汎用3本爪ロボットハンド | 自変数 ArtiXon 5本指ハンド |
|---|---|---|---|
| 関節自由度(DOF) | 1自由度(開閉のみ) | 3〜4自由度 | 20関節自由度(15能動駆動) |
| 触覚センシング | 開閉端のリミットスイッチ | 接触圧(単点検知) | 指先高精度アレイ(0.1N〜20N感知) |
| 作業対象の柔軟性 | 定形の金属部品・段ボール箱 | ボトル・缶・球体 | 衣類・苺・生卵・柔軟ケーブル |
| 物理的耐久性と保守 | 1,000万サイクル無保守 | 100万回前後で給油 | 数十万回で腱索疲労・定期校正必須 |
| 手先アセンブリ単価 | 数万〜10万円前後 | 30万〜80万円相当 | 推定150万〜300万円相当 |
最大の急所は、「腱索の金属疲労と摩耗断線」です。 自動車工場に並ぶファナックや安川電機の2本爪グリッパーは、1,000万回以上の開閉をほぼメンテナンスフリーでこなします。しかし、人間の手のひらサイズに収まる極小プーリーと複雑なワイヤールーティングで構成される多関節ハンドは、硬い物体を強く掴んだり、急激な加減速を繰り返すうちに、どうしてもワイヤーの微小な伸びやガイドとの摩擦による発熱・断線リスクから逃れられません。
1本でも腱索が緩めば、WALL-Bモデルが計算した関節トルク指令と実際の指先位置に数ミリの狂いが生じ、苺を掴むつもりが叩き潰す事故に直結します。現場での頻繁なワイヤー張り直しやセンサーのキャリブレーション作業は、顧客企業の工場や倉庫にとって無視できない維持管理コスト(TCO)として重くのしかかっています。
4. 「人力テレオペ」という血の代償 — 日給数万円を投じるデータ飢餓の泥沼
自変数ロボットが直面するもうひとつの巨大な暗面が、「データ収集の単位経済(ユニットエコノミクス)の崩壊」です。
テキスト生成AIの世界では、インターネット上のウェブページをクローラーで巡回し、数兆トークンのデータをほぼゼロに近い限界費用で吸い上げることができました。しかし、物理世界の精細な作業データは、どこにもストックされていません。
自変数ロボットは深圳と蘇州に大規模なデータ収集拠点を構え、人間オペレーターがVRゴーグルを装着し、外骨格型のデータグローブを握って遠隔操作(テレオペレーション)を行うシステム「QUANXTA Zero」を運用しています。
作業員が手元のグローブで洗濯物を畳み、散乱した文具をペン立てに差し、段ボールを開梱する動作を何万回と繰り返します。その一連の動作において、オペレーターの指先にかかる力、3次元座標、多眼カメラの立体映像、関節角度の変化がすべて時系列で記録され、WALL-Bの訓練データへと変換されます。
| データ収集の試算項目 | 現場の数値実績と試算コスト |
|---|---|
| 1タスクあたりの実演時間 | 約3〜5分(失敗リトライや初期位置リセットを含む) |
| 作業員1人の日産有効軌道数 | 1日あたり約60〜80軌道(高品質クレンジング後) |
| 日額原価(人件費+VR機材+管理) | 作業員1人あたり約2万円〜3万円 |
| 10万件の動作データ構築コスト | 直接投資で約4,000万円〜6,000万円規模(計算資源別) |
コンピュータシミュレータ(Isaac Simなど)の中で数億回の試行を行う「Sim2Real」技術も併用されていますが、布地のシワの寄り方、プラスチック袋の静電気による貼り付き、油分による摩擦係数の変化といった極小の物理現象は、最新の物理エンジンをもってしても現実と完璧に一致させることは不可能です。
結局のところ、モデルの汎化性能を1%引き上げるためには、生身の人間に日給を払い、VR機器の熱気に耐えながらロボットの手足を動かし続けさせる「人海戦術」に頼らざるを得ないのが、身体性AI業界がひた隠しにする泥臭い現実なのです。
5. 巨人の包囲網と「5つの9」の壁 — 自立した基盤モデル企業で生き残れるか
アリババが自変数ロボットに巨額の小切手を切った背景には、明白な計算があります。 アリババ傘下のクラウドインフラ「阿里云(Alibaba Cloud)」は、急拡大するフィジカルAIの計算需要を自社データセンターへ囲い込みたい思惑を抱えています。一方の美団は、数百万人にのぼる配達員や倉庫のピッキング作業員の将来的な人件費高騰をヘッジするため、暗黒倉庫(無人フルフィルメントセンター)で異形小包を自律仕分けできる「確実な手」を渇望しています。
しかし、パトロンたちの潤沢な資本に守られた平穏な時期は、長くは続かない兆候を見せています。
第一の脅威は、「上流のフロンティアモデル巨人による市場の呑み込み(包括的ディスラプション)」です。 OpenAI(GPT-oシリーズやAstra)やGoogle DeepMind(Gemini Robotics / RT-2)、さらには中国国内でもByteDanceのSeedチームやDeepSeekが、言語・視覚だけでなくロボットの関節空間(Joint Pose)を直接出力する基盤モデルの研究を急速に進めています。もし超巨大テック企業が数十万基のGPUを注ぎ込み、ゼロショットで物理世界を理解する汎用モデルをOSレベルで無料開放した場合、自変数ロボットのような独立系スタートアップが自前で訓練したモデルの競争優位性は、一瞬で蒸発しかねません。
第二の、そして最も残酷な壁が、「ファイブ・ナイン(99.999%)の信頼性障壁」です。
研究室のデモ動画や展示会のブースでは、95%の成功率は「驚異的なブレイクスルー」として拍手喝采を浴びます。しかし、1日に10万個の小包をさばく物流ハブや、高齢者が暮らす一般家庭において、95%の成功率は「20回に1回は重大な失敗をやらかす欠陥品」を意味します。1日に5,000個の荷物を落下させ、20回に1回コップの水を床にぶちまけるロボットを、現場のマネージャーや家族が受け入れるはずがありません。
日本が誇るファナックやキーエンス、ソニーが築き上げてきたモノづくりは、徹底した決定的(Deterministic)な精度と、故障率ゼロを追求するカイゼン文化の上に成立してきました。対照的に、確率論的なニューラルネットワークで動く身体性AIは、どれだけ学習を進めても「予想外の角度からの外乱」で突発的な幻覚(ハルシネーション)を行動として発現させるリスクをゼロにはできません。
95%から99%へ、そして産業レベルの99.999%へと信頼性の桁を上げるための道程は、これまでに費やした400億円の何倍もの資本と時間を要求する「死の谷」です。自変数ロボットのArtiXonハンドが真に苺を傷つけずに運べるようになった先にあるのは、資本の燃焼速度と物理世界の摩擦係数が織りなす、冷徹なサバイバル戦に他なりません。
参考資料・情報元
- [一次情報] 深圳自变量机器人科技有限公司(X Square Robot Official):WALL-B 世界統一モデル及びArtiXon五指ハンド製品発表
- [一次情報] 36氪(36Kr):对话自变量机器人王潜:具身智能大模型没法抄国外作业,软硬一体全栈闭环
- [一次情報] 晚点LatePost:对话自变量王潜:要做具身界的OpenAI,阿里美团重注近20亿元
- [一次情報] 極客公園(GeekPark):自变量机器人亮相创新大会:从WALL-A到世界统一模型的空间智能跃迁
- [一次情報] 世界ロボット会議(World Robot Conference):自变量机器人WALL-OSS开源端到端具身智能基座评测
コメント
...